03 影像前處理:增強、濾波、輻射與幾何校正
本週學習目標
上完本週,同學應能:
- 說明影像前處理的目的與範圍,區分「還原/校正」與「增強」兩類操作,並解釋為何多時期、多感測器分析特別需要前處理。
- 以直方圖說明對比的概念,比較最小–最大、百分比、分段線性拉伸與直方圖等化、對數、指數、冪次等非線性拉伸的適用情境。
- 說明卷積核的運作方式,區分低通(均值、中值、高斯)與高通(銳化、邊緣、方向)濾波的效果與用途。
- 說明輻射校正的三個層次(DN→輻射亮度→大氣頂反射率→地表反射率),並解釋暗物體相減法的原理與限制。
- 說明地理參考、投影與橢球體的意義,比較最鄰近、雙線性、三次卷積三種重取樣法對類別與連續資料的適用性。
- 理解影像轉換(算術運算、波段比值、NDVI、主成分、影像融合)的基本概念,為第 4 週光譜指標與第 5 週分類做準備。
關於本講義的引用 本講義內容整理自 Garg, P. K. (2024). Remote Sensing(Mercury Learning)第 5 章「Image preprocessing approaches」(pp. 181–239)。文中括號標示的頁碼即為原書頁碼,方便回頭閱讀原文。七張圖皆為示意圖,依教材概念重繪;濾波與拉伸效果圖以合成影像計算產生,非真實衛星影像。本講義內容以生成式 AI(Anthropic Claude)協助整理與編排,並經授課教師審閱修訂。本週 GEE 實作另見「第 3 週講義(實作篇)」。完整書目見講義末「參考資料」。
壹、什麼是影像前處理
影像前處理可能包括:壞線的偵測與還原、影像增強、影像的幾何糾正、輻射校正與大氣校正,以及地形校正。若還要使用輔助資料,這些資料在納入分類程序前也需要品質評估。遙測資料的精確影像套合(image registration)是把不同影像組合起來用於同一分類程序的先決條件。前處理功能就是在主要資料分析與資訊萃取之前通常需要進行的操作 (Garg, 2024, p. 181)。
前處理操作有時稱為影像還原與糾正(image restoration and rectification),目的是校正感測器與平台特有的輻射與幾何失真,這也會帶來影像的增強。影像增強則是為了視覺化影像並改善判讀,提升人眼對影像的可判讀性。輻射誤差可能來自場景照明、觀測幾何、大氣狀況以及感測器雜訊與響應的變異,每一項都隨感測器、平台與資料獲取時的大氣狀況而異。雖然部分照明、大氣與感測器特性的校正在資料發布給使用者之前就已完成,影像仍可能未針對判讀與分析完全最佳化 (Garg, 2024, pp. 181–182)。
數位影像的優點是像元值(DN)可以透過數學函數操作。有時也需要把資料轉換或校準為已知的(絕對的)輻射或反射率單位,以便比較多時期資料或多感測器資料;影像之間照明與觀測幾何的差異可透過幾何關係建模來校正。當要使用不同感測器、不同日期蒐集的多幅影像並比較結果,或要把多幅影像鑲嵌成一幅並維持一致的照明條件時,輻射與幾何校正尤其必要 (Garg, 2024, p. 182)。
| 類別 | 目的 | 本章對應(頁碼) |
|---|---|---|
| 還原與校正 | 把 DN 還原成物理量、把像元放回正確位置;讓不同時間、不同感測器的影像可比 | 雜訊與雲移除(p. 203)、輻射校正(pp. 203–206)、幾何校正(pp. 206–214) |
| 增強 | 讓人眼更容易判讀;不增加資訊,只改變呈現 | 閾值(pp. 182–183)、對比增強(pp. 183–193)、空間濾波(pp. 194–202) |
| 轉換 | 由既有波段產生新的合成波段以凸顯特定資訊 | 算術運算、比值、NDVI、PCA、融合(pp. 214–237) |
表:本週內容架構(授課教師整理;補充)。
與課程的連結(補充) 本課程使用的 Landsat Collection 2 Level-2 與 Sentinel-2 Level-2A,在進入 GEE 之前就已完成幾何校正(正射)與輻射/大氣校正(地表反射率),所以本週多數「校正」不必自己動手;但理解這些步驟才知道 GEE 資料集的名稱(T1、T1_L2、S2_SR)代表什麼、什麼情況下不同影像仍不可比(例如太陽角、季節、雲影),以及第 4 週為什麼要用反射率而不是 DN 來算指標。至於「增強」——閾值、拉伸、濾波——則是本週實作篇與第 8 週的直接內容。
貳、灰階閾值與切片
灰階閾值(gray level thresholding)通常用來把輸入影像分割成兩個類別:DN 高於分析者設定閾值的像元為一類,低於閾值的為另一類。閾值化可用來製作 0 與 1 的二元影像,1 表示想凸顯的地物、0 表示想抑制的地物。教材以 Landsat-8 OLI 全色影像為例:以閾值 80、97、114 分別偵測河流,閾值愈低,偵測到的水系愈密;灰階介於平均值與平均值 + 1 個標準差之間的細小河流被視為潛在河流,平均值 + 0.5 個標準差被視為從背景中辨識細小河流的最佳閾值 (Garg, 2024, pp. 182–183, Fig. 5.1)。
灰階切片(gray level slicing)常用來凸顯某一段想要的灰階範圍,應用包括改善衛星影像中的水體、X 光影像中的瑕疵等。有兩種基本做法:一是把想要範圍內的所有灰階顯示為高值、其他全部顯示為低值;另一是基於轉換,例如把想要的灰階範圍變亮,但仍保留背景與其他灰階色調 (Garg, 2024, p. 183)。
與實作的連結(補充) 這正是本週實作篇「閾值」一節在做的事:ndvi.gt(0.5) 產生 0/1 的二元影像,where() 則是灰階切片——把 NDVI 切成水體、非植生、植生三段。教材用的是統計量(平均值 ± 標準差)決定閾值,這比目測更可重複,第 5 週會再談。
參、影像增強的概念
影像增強泛指用來提高人類對遙測影像的可判讀性、以及從中獲得有意義資訊之能力的技術。沒有一種通用演算法能對包含森林、農業、道路、河流、積雪、都市、空地等多種物體的影像產生最佳的亮度與對比;就人類視覺而言,也沒有判定「好的」影像增強的一般理論。因此每幅影像都需要依其品質、地物、地形、方位、地物形狀與大小等量身訂做增強方式 (Garg, 2024, p. 183)。
增強是為了辨識影像上的地物並做精確的目視判讀,也是為了從影像(網格)數化 GIS 所需的地物(向量)。透過增強,影像品質獲得改善,使結果影像對特定應用而言優於原始影像。增強的主要目的是帶出影像中隱藏的細節,或提高低對比/暗影像的對比;但它不會為原始影像增加任何額外資訊,只是提升既有地物的視覺外觀 (Garg, 2024, p. 183)。
增強可透過改善對比、或移除雜訊與模糊來達成。對比增強最好透過影像直方圖的概念來理解:在增強之前,必須顯示直方圖以了解影像特性;各種增強技術會操作或改變影像的 DN 範圍,這可由增強前後的直方圖看出。影像地物的增強有三大類運算 (Garg, 2024, p. 184, Fig. 5.2):
| 運算類型 | 定義 | 對應技術 |
|---|---|---|
| 點運算 point | 像元值的增強與同一波段內鄰近像元的特性無關 | 對比增強(第肆節) |
| 局部運算 local | 像元值依鄰近像元的 DN 值來增強 | 空間增強/濾波(第伍節) |
| 全域運算 global | 特定座標的輸出值取決於輸入影像的所有值 | 傅立葉分析等 |
資料來源:Garg (2024, p. 184)。以點運算為基礎的技術也稱為對比增強技術,以鄰域運算為基礎的技術也稱為空間增強技術。
肆、對比增強
一、對比與直方圖
對比是衛星影像最重要的品質因素之一,與顏色和亮度有關,是兩個不同物體在同一波長下 DN 值的差異。影像的對比可定義為「影像中最大強度(DNmax)與最小強度(DNmin)的比值」,由兩個相鄰表面反射的亮度差異產生 (Garg, 2024, p. 184)。取像時可能因照明不佳、感測器動態範圍不足等因素造成低對比;對比太低時兩個物體可能無法區分而被人眼視為同一物體。人類視覺系統對對比比對絕對亮度更敏感,因此即使照明條件大幅改變,我們對世界的感知仍相似;若影像的對比高度集中在特定 DN 範圍,過度集中的區域會失去資訊,因此需要最佳化對比以呈現所有地物。對比拉伸的目的是增加影像灰階的動態範圍 (Garg, 2024, p. 185)。直方圖的 x 軸是 0–255 的 DN 值(共 256 個灰階),y 軸是各灰階的像元數(頻率)。三種影像的直方圖:正常對比的直方圖占據整個 DN 範圍、近似常態分布;低對比的直方圖集中在中段 DN、頻率較高;高對比的直方圖則在低值範圍呈現高頻率 (Garg, 2024, p. 186)。
直方圖提供數位影像的便利表示:指出各亮度等級的相對像元數與影像整體的強度分布;由直方圖導出的統計量可用來比較影像之間的對比與強度;直方圖中的像元數也可用來測量特定地物的面積。對比增強就是改變原本狹窄的 DN 範圍、讓更寬的 DN 範圍被占據,從而提高物體與背景之間的對比;它基本上改善人眼的可判讀性,並為影像處理技術提供「更好的」輸入。增強技術分為線性與非線性兩大類 (Garg, 2024, p. 186, Table 5.1):
| 線性增強 | 非線性增強 |
|---|---|
| 最小–最大(minimum–maximum) | 直方圖等化(histogram equalization) |
| 百分比線性(percentage linear) | 直方圖匹配(histogram matching) |
| 分段線性(piecewise linear) | 對數、反對數、指數、反正切、冪次 |
資料來源:Garg (2024, p. 186, Table 5.1)。
二、線性對比增強
線性對比增強也稱為對比拉伸(contrast stretching),把影像原本的 DN 值線性擴展到新的範圍。這是最簡單的增強形式:找出影像中最小與最大的亮度值(DN),再套用線性轉換把這個範圍拉伸到占滿整個可用範圍(例如 8 位元影像的 0–255)。它最適用於直方圖呈高斯型、所有亮度值落在狹窄範圍內的遙測影像。原始數位資料常只占可用 DN 範圍的一小部分,線性增強改變這些原始值以取得更大的範圍,從而提高目標與背景之間的對比。線性對比增強有三種方法 (Garg, 2024, pp. 186–187):
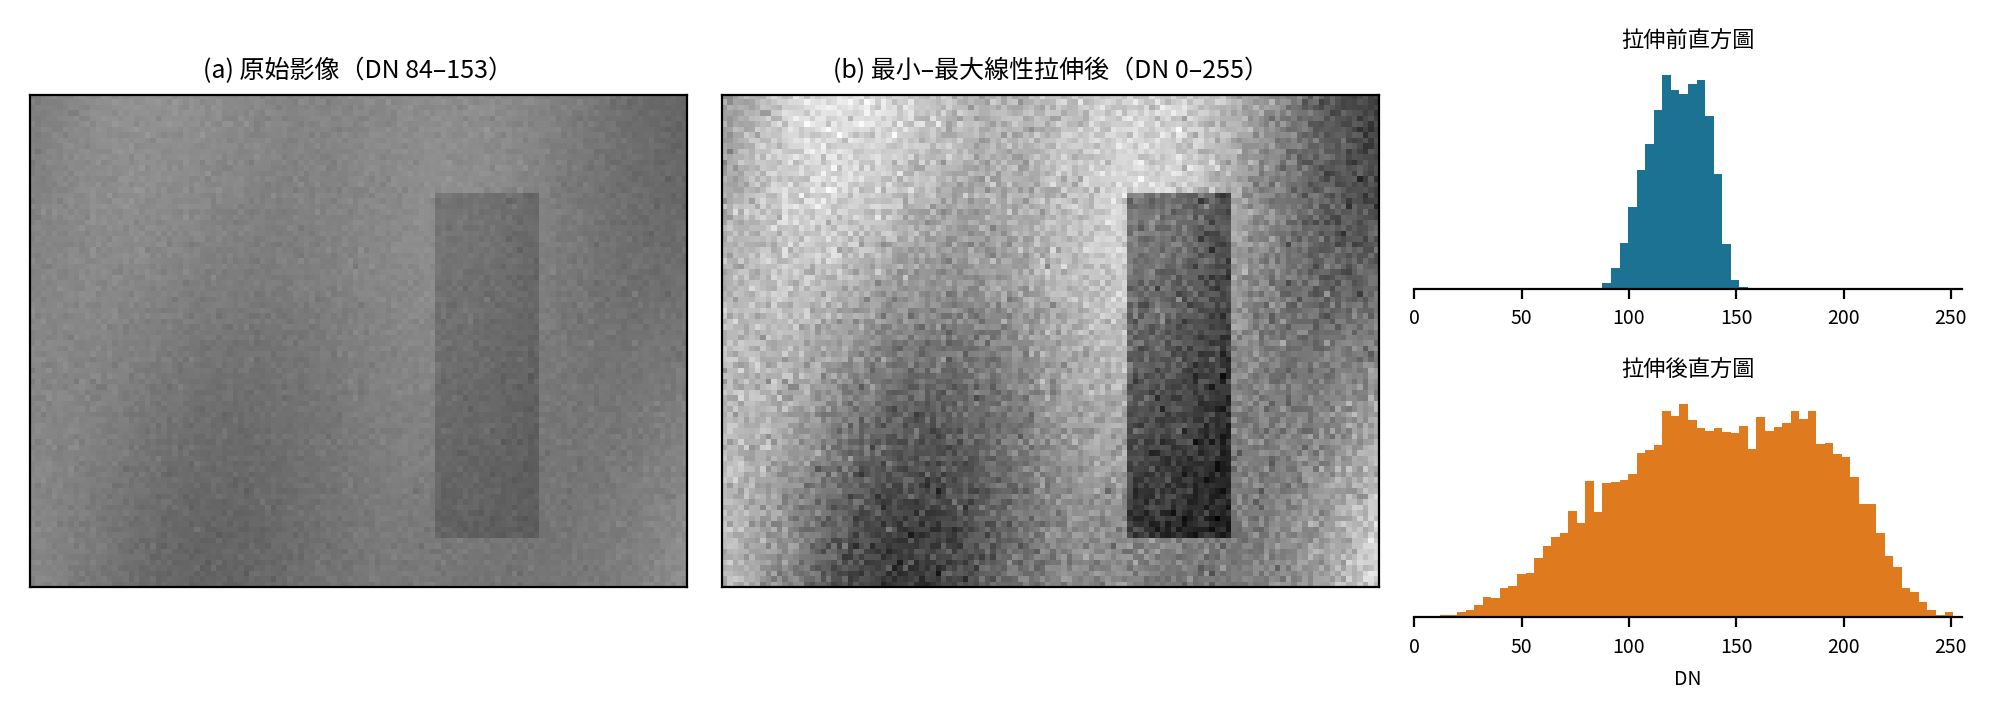
- 最小–最大線性拉伸 由最小與最大 DN 值偵測光譜差異,並拉伸到完整的灰階。教材例:最小值 84、最大值 153 的影像,這 70 個等級只占 256 個等級的不到三分之一,未增強時 0–63 與 154–255 的值完全沒有;拉伸後 84 對應到 0(黑)、153 對應到 255(白),中間灰階等比例對應到新值,公式為 DNout = [(DN − DNmin)/(DNmax − DNmin)] × 灰階數。最適用於常態或近常態、只有單一峰的直方圖;亮區更亮、暗區更暗,目視辨識更容易 (Garg, 2024, pp. 187–188, Figs. 5.4–5.5)。
- 百分比線性拉伸 與最小–最大類似,但使用的最小與最大值是從直方圖平均值起、涵蓋一定百分比像元的位置;常以平均值的標準差把直方圖的尾端推到超出原始最小與最大值之外,且兩端不必用相同百分比。例如影像中 DN 介於 0–12 的水體像元拉伸到 0–255 後,可能顯現水體的變異(污染與清澈);同一影像 25–45 的百分比拉伸則可能產生詳細的植生資訊,有助於圈繪健康植生 (Garg, 2024, p. 189)。
- 分段線性拉伸 用於影像直方圖為雙峰或三峰分布時,此時只需拉伸直方圖中特定的 DN 值以增強選定區域。它由多個線性增強步驟組成,各自擴展直方圖各峰的亮度範圍;在單一直方圖內建立一系列小的最小–最大拉伸,引入數個斷點(breakpoints)來提高或降低特定值域的對比。斜率愈高,該段值域愈窄、輸出分布愈寬,對比因而提高;斜率低的線段則對比較低。這是非常強大的程序,因此需要充分理解直方圖的各峰與它們在影像上實際代表的地物 (Garg, 2024, pp. 189–190, Fig. 5.6)。
GEE 裡的對應(補充) Map.addLayer 的 min/max 就是最小–最大線性拉伸:min 以下畫黑、max 以上畫白、中間線性內插。Code Editor 圖層設定面板的 Stretch 選單提供 100%、98%、90% 等百分比拉伸與 2σ、3σ 標準差拉伸,就是教材的百分比線性拉伸;實作篇會請同學實際操作並比較。
三、非線性對比增強
在非線性方法中,輸入與輸出 DN 值遵循非線性轉換。線性拉伸的一大缺點是:它給罕見值與常見值分配相同數量的 DN 等級,結果可能是某些地物被增強了,其他可能更重要的地物卻未被充分增強;此時非線性技術表現較佳,能有效保留影像的邊緣與細節。非線性對比增強包括直方圖等化、對數法、指數法、冪次轉換法等 (Garg, 2024, p. 190)。
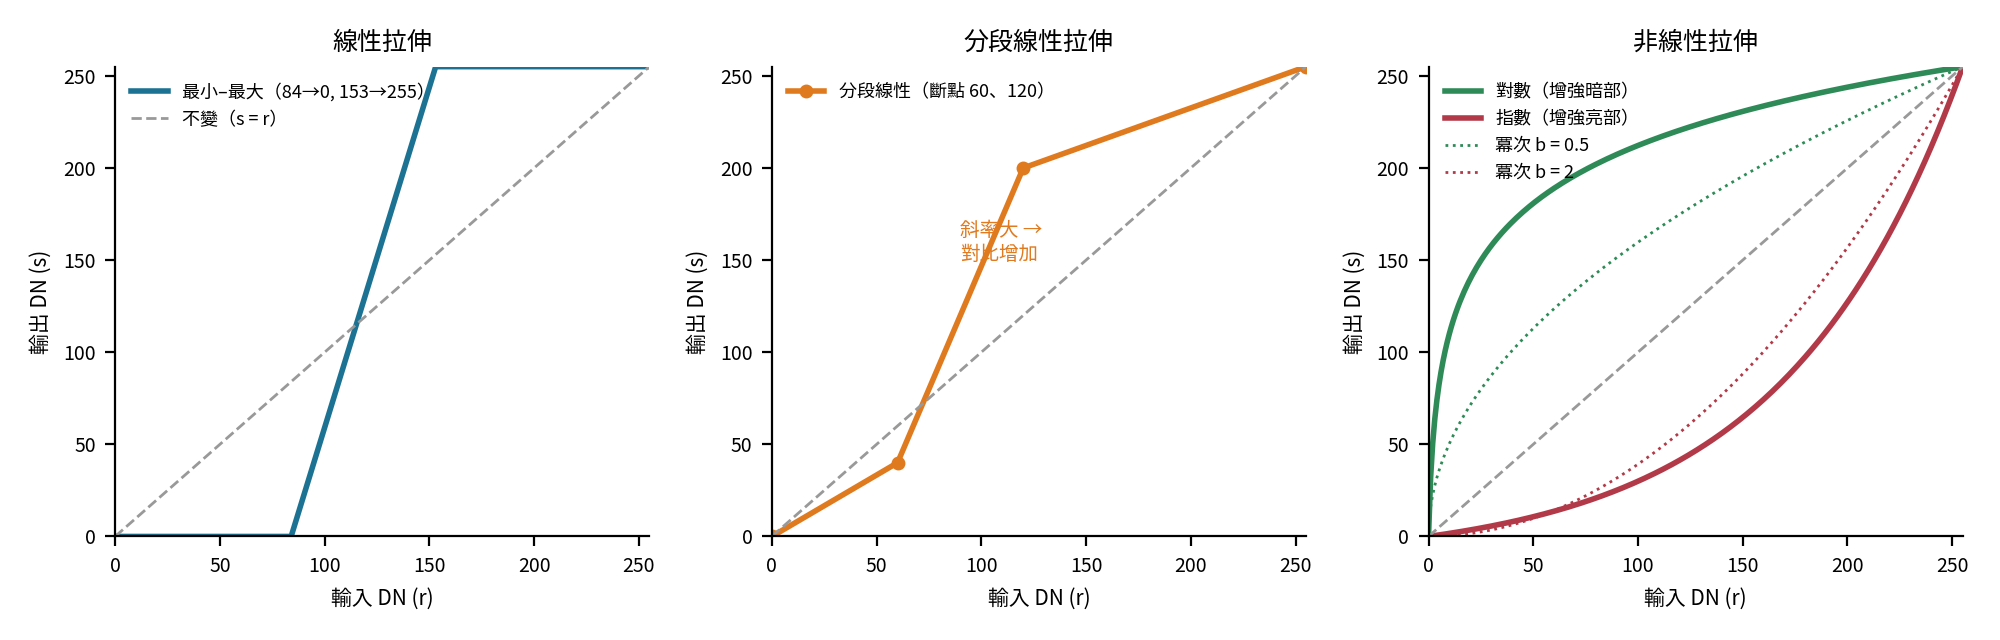
- 直方圖等化 最有用的非線性對比增強之一。影像所有像元值被重新分配,使每個使用者指定的輸出灰階都有大約相同數量的像元。它把較多的顯示值(範圍)分配給直方圖中頻繁出現的部分,這些區域的細節因而相對於原本較少出現的區域獲得更好的增強——做法是有效地把最常見的強度值散開,也就是拉伸影像的強度範圍;同時自動降低與常態分布直方圖尾端相關的極亮或極暗部分的對比。它只在原始影像對比差時有效,否則可能劣化影像品質;若寬範圍內只有極少數輸出值,也可能把像元分成不連續的群組。整體而言等化會把影像的機率分布攤平並增加動態範圍,原始對比愈低、效果愈強。優點是簡單且可逆(知道等化函數就能還原原直方圖);缺點是會提高背景雜訊的對比、降低可用訊號,且直方圖有數個峰時會過度增強,導致飽和的假象與生硬的外觀 (Garg, 2024, pp. 190–192, Fig. 5.7)。
- 對數拉伸 兩步驟:先計算輸入 DN 的對數值,再把對數值線性拉伸到完整的 DN 範圍;一般形式為 DNout = a loge(b × DNin)。對數轉換把狹窄的低輸入灰階範圍對應到較寬的輸出範圍,對直方圖暗部的亮度值影響最大:壓縮高亮度值、不成比例地擴展暗值,讓暗部地物有更好的視覺區辨,同時對亮部保留有限的辨識。例如色調通常較暗的水體會受益於對數拉伸,較亮的陸地地物仍可辨識 (Garg, 2024, pp. 192–193, Figs. 5.8–5.9)。
- 指數拉伸 與對數增強相反:增強較亮的像元,同時降低低 DN 值(暗)區域的動態範圍;形式為 DNout = a eb·DNin (Garg, 2024, p. 193)。
- 冪次轉換 對數與指數轉換的替代方案,把每個輸入像元值提升到固定的次方:DNout = a (DNin)b。b > 1 時以低值區域為代價增強高值部分的對比,b < 1 時效果相反;因此冪次轉換兼具對數(b < 1)與指數(b > 1)的性質 (Garg, 2024, p. 193)。
什麼時候用哪一種?(補充) 高雄的都市影像常見「亮的建成區+暗的港區水體」雙峰分布:想看清港區泥沙與船舶,用對數拉伸或只針對低值段的分段拉伸;想比較屋頂材質,用指數或冪次 b > 1;想一次讓整幅影像「看起來清楚」,直方圖等化最快,但會扭曲相對亮度,不適合在拉伸後做定量分析——這也是為什麼增強只用於顯示,計算指標一律用原始反射率。
伍、空間濾波
一、卷積與卷積核
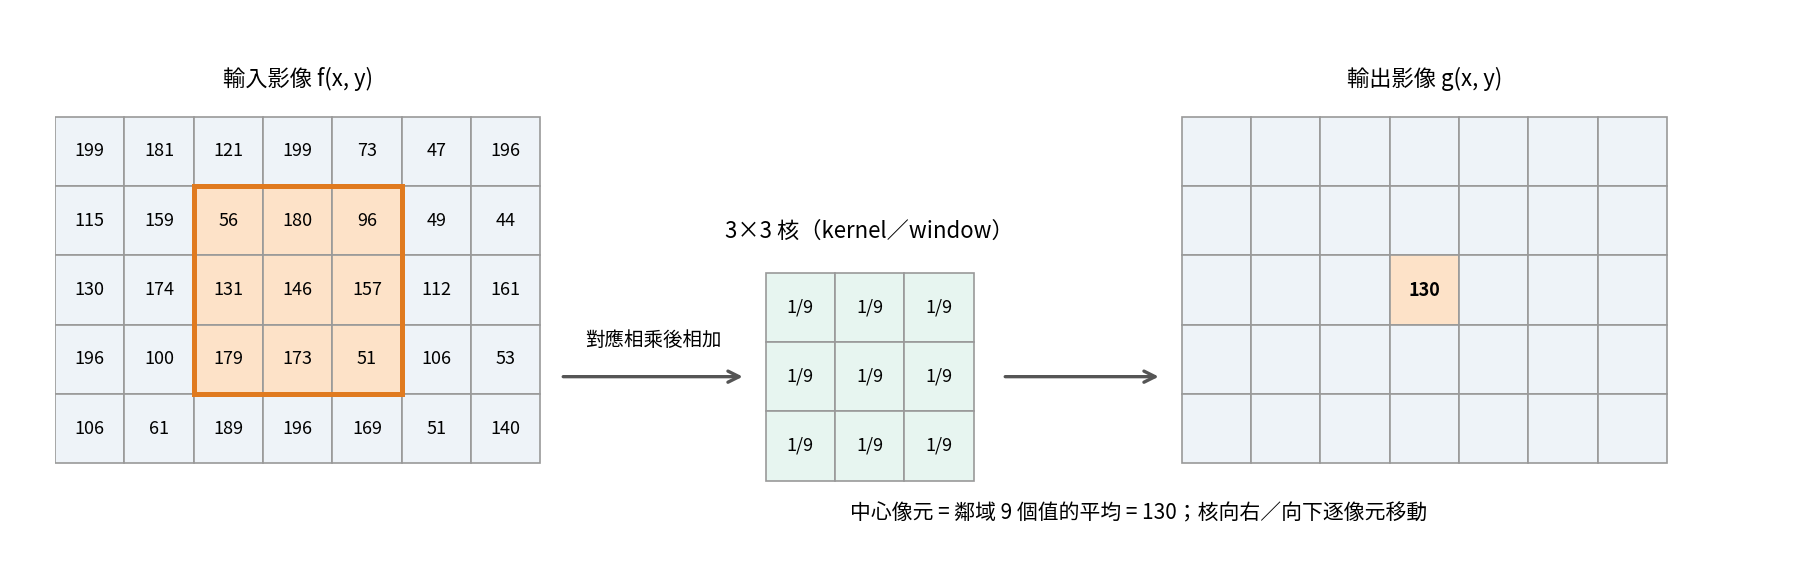
數位影像可視為二維函數 f(x, y),x–y 平面表示空間位置資訊,稱為空間域;基於 x–y 鄰域的濾波操作稱為空間域濾波,可表示為 g(x, y) = T[f(x, y)],其中 g 為輸出影像、T 為運算子、f 為輸入影像。做法是用一個係數矩陣,把每個像元的值與其周圍鄰近像元求平均。空間濾波處理影像中的每一個像元強度,屬於逐點(逐像元)的操作。濾波器也稱為模板、核(kernel)或視窗,為便於計算,核的尺寸取奇數(3 × 3、5 × 5、7 × 7 等)(Garg, 2024, p. 194, Fig. 5.10)。卷積濾波是實作空間濾波常見的數學方法:核的每個位置被指派一個權重 w,中心的新值 R 為各權重與對應像元值乘積之和(3 × 3 時再乘 1/9);濾波器在影像中逐像元移動,使其中心與像元 (x, y) 重合。空間濾波後的影像通常必須再做對比拉伸才能使用完整的顯示範圍。空間濾波用於土地利用研究、凸顯都市地物、道路系統與農業區的紋理,也用於增強可能代表斷層、礦脈、岩脈等地質構造的線形,以及增強影像紋理以區辨岩性與水系型態。濾波器通常抑制某些頻率、通過另一些頻率:通過高頻、強調細節與邊緣的稱為高通濾波;抑制高頻、有助於平滑影像並可減少或消除「椒鹽」雜訊的稱為低通濾波。輸入影像與低通濾波影像之差就是高通濾波的輸出 (Garg, 2024, p. 195, Fig. 5.11)。
實際的影像由數個主要的空間頻率組成:影像中的細部細節在單位距離內涉及較多的變化,而較廣的地物則變化較少。把影像分離為各空間頻率成分的數學技術稱為傅立葉分析;影像經「傅立葉轉換」分離成分後,可相對地強調特定群組(或頻帶)的頻率,再重新組合為增強後的影像 (Garg, 2024, p. 196, Fig. 5.12)。
二、低通濾波
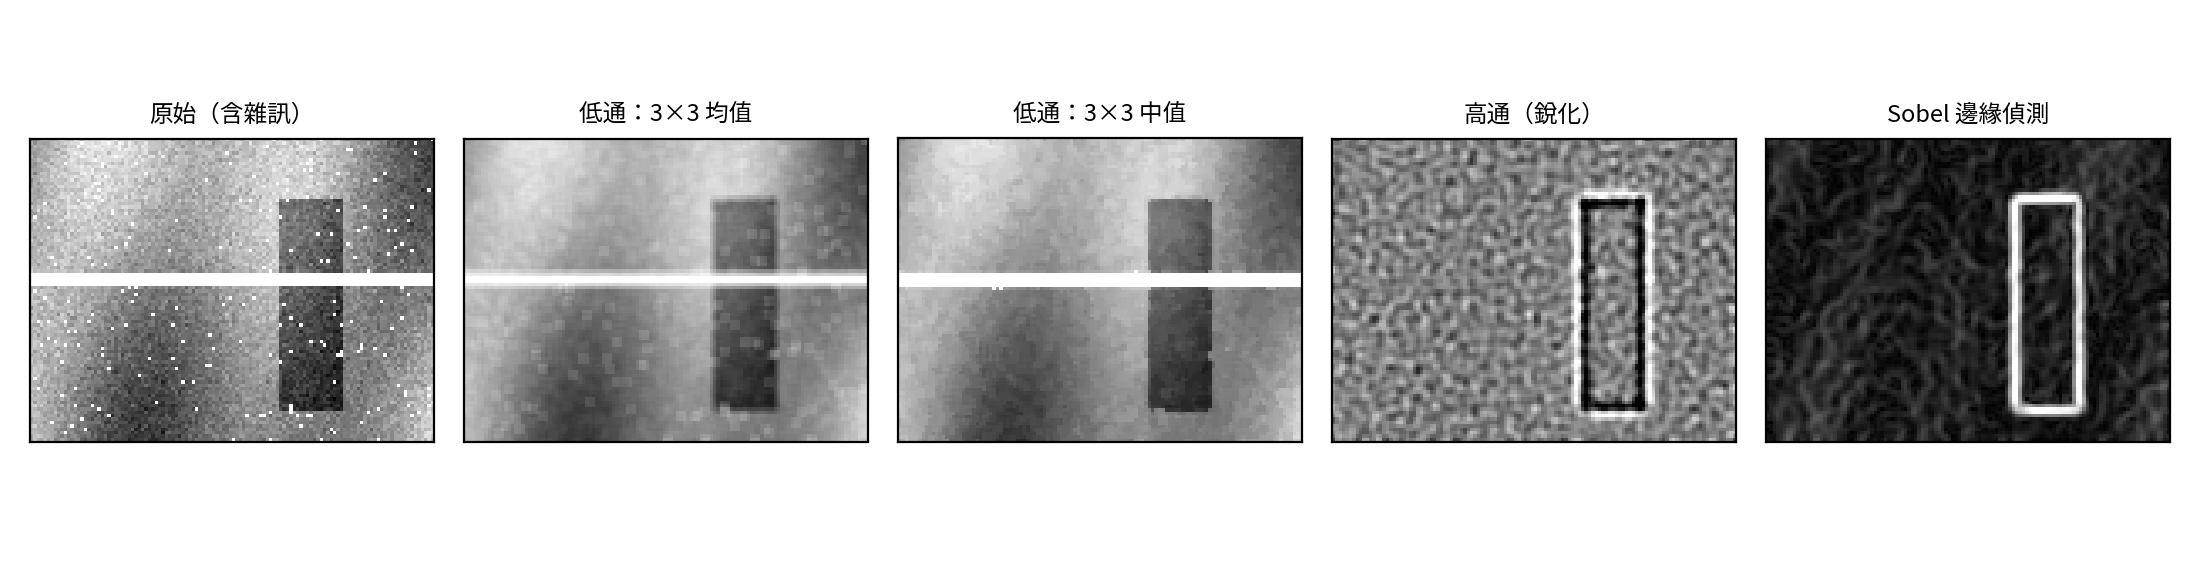
低通濾波也稱為平滑或模糊濾波,移除高空間頻率的細節、保留低頻成分。這類濾波主要用來平滑影像地物與移除雜訊,但常以降低影像的空間解析度(模糊)為代價。濾波元素含相等權重,以周圍 DN 值的加權平均取代中心像元值。低通濾波用來強調影像中較廣的變化,對降低雜訊非常有用,可作為影像增強的中間步驟;高頻會把雜訊帶進影像而降低品質 (Garg, 2024, p. 196)。
| 濾波器 | 重點(Garg, 2024, pp. 196–197) |
|---|---|
| 均值(average/mean) | 以資料點的平均值取代資料值;3 × 3 核各元素為 1/9。 |
| 中值(median) | 以核內的中位數取代中心像元:把核內所有值排序後取「中間」值。因此在平滑影像的同時能保留大於核尺寸的邊緣。優於均值濾波的兩個理由:(1) 中位數必為原資料集中既有的值之一,不會計算出新的值;(2) 對錯誤較不敏感。 |
| 高斯(Gaussian) | 與均值濾波類似的平滑運算子,但基於高斯形狀,平滑時比均值濾波更能保留邊緣;高斯的標準差決定平滑程度。 |
三、高通濾波
高通濾波移除低空間頻率的細節、保留與局部變化相關的高頻成分。這可透過從原始影像減去低通濾波影像來完成,得到局部對比增強的新影像。高通濾波增強的是小於核矩陣尺寸的空間頻率,因此核尺寸的選擇強烈控制產生的細節程度:很小的地物(道路、渠道)可能需要小核(3 × 3),很大的地物(建築、水庫)則可能需要更大的核(7 × 7 以上)才能有效增強 (Garg, 2024, p. 197)。
高通濾波增強鄰近像元值之間的差異,這些變化以邊緣與線呈現,用於影像銳化或邊緣增強。邊緣是兩種表面之間的界線(森林–田地),線則是河流、溪流與道路。高通濾波增強比濾波視窗一半還小的物體,較大的物體通常被抑制。高通核矩陣的特徵是中心值高、周圍典型為負權重,例如中心 8、周圍皆 −1 (Garg, 2024, p. 198)。
| 濾波器 | 重點(Garg, 2024, pp. 198–202) |
|---|---|
| 邊緣偵測 | 影像處理、機器視覺與電腦視覺的基本工具。影像亮度急遽變化的點通常組成一組曲線段,稱為邊緣,是不同紋理之間的界線。古典方法是把影像與一個對大梯度敏感、在均勻區域回傳 0 的運算子(二維濾波)卷積;輸出為邊緣以白色顯示的二元影像。運算子的幾何決定它對哪個方向的邊緣最敏感;雜訊影像中邊緣偵測較困難,因為雜訊與邊緣都是高頻,所以用於雜訊影像的運算子通常範圍較大。空間梯度以 x、y 方向的偏導數定義,梯度大小為兩方向梯度的向量和、方向為其反正切;離散影像以差分取代導數。三種一般做法:(a) 邊緣偵測模板;(b) 原影像減去平滑影像;(c) 計算空間導數(梯度)。常見運算子有 Roberts、Prewitt、Sobel、高斯拉普拉斯(LoG)、Canny 等;一階導數用梯度、二階導數用 Laplacian(pp. 198–200)。 |
| Prewitt 與 Sobel | Prewitt 的 hx、hy 各在一個方向取導數、在正交方向以一維均勻濾波平滑。Sobel 以兩個 3 × 3 的整數核與影像卷積,分別近似水平(Gx = [−1 0 1; −2 0 2; −1 0 1])與垂直(Gy = [−1 −2 −1; 0 0 0; 1 2 1])的導數,梯度大小 G = √(Gx² + Gy²)、方向 θ = tan⁻¹(Gy/Gx)。Sobel 無方向性、偵測所有方向的邊緣,凸顯岩石節理與斷層等急遽的不連續;因為是平均與微分核的乘積,會先平滑雜訊像元再計算梯度,但對高頻變化的梯度近似較粗糙(pp. 200–201)。 |
| 方向濾波 | 邊緣偵測方法的基礎。鄰近像元值之間出現陡峭梯度時即偵測到邊緣,這種變化以影像的一階導數(常稱斜率)量測。方向濾波可設計成任何方向;x、y 方向濾波常用來計算各自方向的導數,y 方向的核是 x 方向核的轉置。教材給出垂直、水平、NW/SE 與 NE/SW 四種 3 × 3 方向核(p. 201, Fig. 5.15)。 |
| 銳化濾波(Laplace) | 基於二階微分,是最常用的銳化濾波之一。Laplace 邊緣增強的權重分布使中心像元與其他所有像元之和為 0;把原始影像加上 Laplace 濾波影像可得到更銳利的結果(p. 202, Figs. 5.17–5.18)。 |
與課程的連結(補充) GEE 以 ee.Kernel 與 image.convolve() 實作這些濾波(ee.Kernel.square() 為均值、ee.Kernel.gaussian()、ee.Kernel.sobel() 等),另有 focal_median() 做中值濾波。教材 F3.1(Cardille 等, 2024)專章介紹鄰域運算,將在第 5 週分類前處理與第 8 週海岸線萃取時使用:中值濾波去除分類結果的椒鹽雜訊,Sobel/Canny 邊緣偵測抽取水陸界線。
陸、雜訊與雲的移除
影像中的雜訊可能來自感測器響應與/或資料記錄與傳輸中的不規則或錯誤。常見形式包括系統性的條紋(striping/banding)與掉線(dropped lines),兩者都要在增強或分類之前校正。條紋在早期 Landsat MSS 資料中很常見,因為六個 MSS 偵測器的響應隨時間變異與漂移,每個偵測器的「漂移」不同,導致同一亮度被各偵測器表示為不同的值,整體外觀呈條紋狀;處理方法是在六個偵測器之間做相對校正,使其表觀值一致。掉線發生於系統錯誤導致沿掃描線的資料遺失或損壞,通常以上一列或下一列的像元值、或兩者的平均取代 (Garg, 2024, p. 203)。
雲影響所有可見光與紅外波段,會把地物遮住兩次:一次是雲本身,另一次是雲影。雲無法完全消除,但可透過進階演算法校正雲影;地形造成的陰影可用比值法移除。若影像中有雲,可用另一幅重疊影像製作鑲嵌來移除。許多研究使用 CNN、修補(inpainting)演算法、複製(cloning)法等來移除衛星影像中的雲 (Garg, 2024, p. 203)。
與課程的連結(補充) 第 2 週實作篇看到 Landsat 7 的 SLC 故障條紋,就是教材所說的掉線問題。至於雲,GEE 的做法是「用多幅影像的時間序列填補」:以 QA 波段(Landsat 的 QA_PIXEL、Sentinel-2 的 SCL 或雲機率)遮罩掉雲與雲影像元,再對一段時間的影像取中位數合成——這是第 8 週的主題,也是高雄這種多雲地區做任何分析的第一步。
柒、輻射校正
散射可能減弱(衰減)照射地表的部分能量以及從目標到感測器的能量,影響輻射準確度。輻射校正是透過校正感測器、太陽角、地形與大氣造成的光譜誤差與失真,來重建物理上經校準的值的前處理方法。由於各種物體(都市、農業、森林、空地、積雪、水等)的光譜響應差異很大,沒有一種通用的輻射校正演算法能為所有物體顯示最佳的亮度範圍與對比,因此通常對每幅影像自訂調整亮度值的範圍與分布。大氣校正方法從獲取資料時大氣狀況的詳細建模,到僅基於影像資料的簡單計算都有 (Garg, 2024, pp. 203–204)。
輻射校正涉及移除感測器或大氣的「雜訊」,以更準確地表示地面狀況。可能需要用來:(a) 改善影像內的變異、(b) 校正資料損失、(c) 移除霾、(d) 建立鑲嵌、(e) 比較多波段與多時期影像。它修改 DN 值以計入雜訊,也就是介入大氣與太陽–感測器幾何對 DN 值的貢獻 (Garg, 2024, p. 204, Fig. 5.19)。
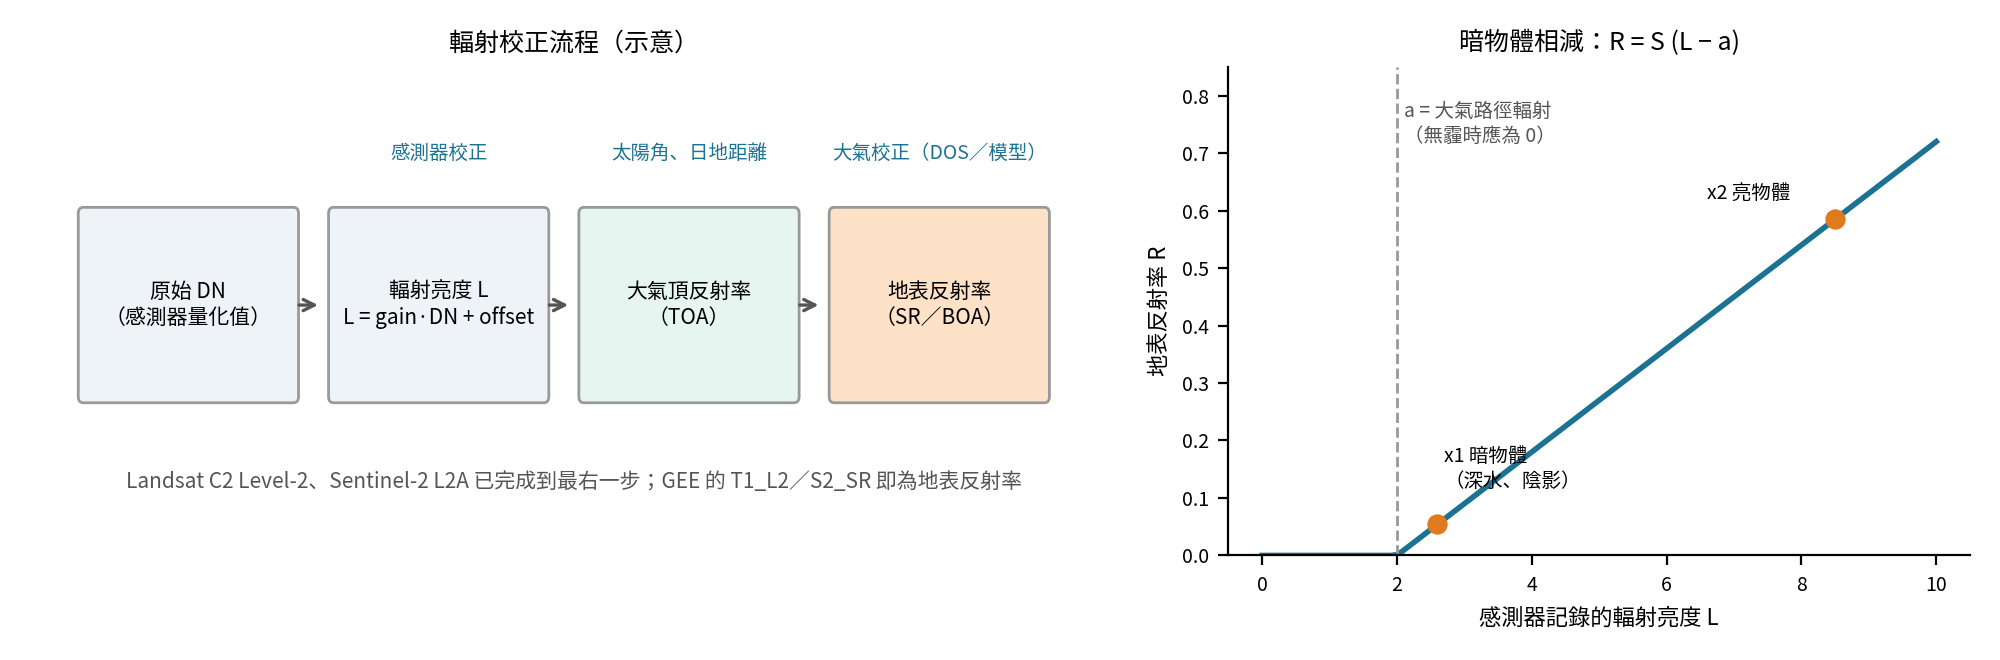
一、DN 與輻射亮度的轉換
對許多定量的遙測應用而言,必須把 DN 值轉換為代表地表/物體實際反射或發射的單位。這可基於對感測器響應、以及類比訊號(反射或發射的輻射)如何轉為數位值(類比–數位轉換)的詳細知識來完成;反向求解此關係,就能計算每個像元的絕對輻射亮度,使跨時間、跨感測器的比較得以準確進行。例如 TM 與 SPOT、TM 與 ETM(Landsat-5 與 -7)之間的比較。關係式為 DN = a L + b,其中 a 為增益(gain)、b 為偏移(offset);輻射亮度 L = [Lmax − Lmin] × (DN/255) + Lmin,Lmax 與 Lmin 是感測器校準的已知值(列於該衛星的手冊或由設計感測器的機構提供)(Garg, 2024, pp. 204–205)。
二、大氣校正模型與霾校正
大氣模型可用來計入大氣中散射與吸收的效應,需要許多參數(如水氣量與氣膠分布)才能準確套用。這些資料有時可由量測大氣氣體與氣膠的野外儀器蒐集,但往往昂貴且耗時;其他衛星資料也能協助估計大氣氣膠的量與分布。許多軟體套件包含特殊的大氣校正模組,使用大氣輻射傳輸模型產生真實地表反射率的估計值 (Garg, 2024, p. 205)。
暗物體相減法(dark object subtraction)是最簡單的霾校正方法,假設在沒有霾的情況下像元的 DN 應為 0——例如深水在近紅外會完全吸收,這些像元的 DN 應為 0。此法檢視陰影區或極暗物體(如大型清澈湖泊)的觀測亮度值,找出最小 DN;校正是把各波段觀測到的最小 DN 從該波段所有像元值中減去。由於散射與波長相關,各波段的最小值不同。此法基於的假設是:若大氣清澈,這些暗地物的反射率應極小甚至為 0;若其值遠大於 0,就視為受大氣散射影響——較短波長更容易受霾影響而使 DN 假性增加。當缺乏影像獲取時的大氣狀況與氣膠性質資料時使用此法;準確度一般低於物理模型法,但因不需大氣資料而最簡單、最常用;影像中若沒有暗像元則會有問題 (Garg, 2024, pp. 205–206)。
教材圖 5.20 說明其程序:在受影響的影像上辨識一個暗物體(x1)與一個亮物體(x2),兩者在地面也能辨識並量測地面反射率 Rx1、Rx2;由影像計算兩者在感測器的輻射亮度 Lx1、Lx2。兩點在圖上連成一條線 R = (L − a) × S,a 為截距(大氣輻射)、S 為斜率 = (Rx1 − Rx2)/(Lx1 − Lx2) (Garg, 2024, p. 206, Fig. 5.20)。
補充:本課程資料的輻射校正狀態 Landsat Collection 2 Level-2(GEE 的 LANDSAT/LC08/C02/T1_L2)已用 LaSRC 演算法(OLI)與單通道法(TIRS)分別產出地表反射率與地表溫度;Sentinel-2 Level-2A(COPERNICUS/S2_SR_HARMONIZED)以 Sen2Cor 完成大氣校正,並附 SCL 場景分類波段。兩者都已經是圖 5 最右邊的「地表反射率」,但仍以整數儲存,需乘上比例係數(Landsat:× 0.0000275 − 0.2;Sentinel-2:÷ 10,000)才是 0–1 的反射率。第 4 週的 NDVI 等指標與第 9 週的變遷偵測都建立在這一步之上——用未校正的 DN 比較不同日期,看到的可能是大氣差異而不是地表變化。
捌、幾何校正
幾何校正包括校正感測器–地球幾何變異造成的幾何失真,以及把資料轉換到真實世界的座標(如經緯度)。當多幅影像要鑲嵌與/或一起比較(如變遷評估)以做定量量測時就需要幾何校正;原始遙測資料含有幾何失真且沒有真實的地理座標,無法直接與其他圖層套疊或在景與景之間比較 (Garg, 2024, pp. 206–207)。
一、兩類幾何誤差與兩個步驟
| 誤差類型 | 來源與處理(Garg, 2024, p. 207) |
|---|---|
| 系統性誤差 (可預測) | 由遙測系統本身、或其與地球自轉、曲率的組合造成;通常以發射前或飛行中的平台星曆(取像時感測器與地球的幾何特性)辨識並校正。 |
| 非系統性誤差 (隨機) | 由隨時空變化的現象造成,最重要的是取像時飛機或太空載具的隨機運動——高度改變與/或姿態改變(滾轉、俯仰、偏航);以地面控制點(GCP)與適當的數學模型校正。GCP 是地面上可在影像中辨識、也能在地圖上準確定位且真實座標已知的特定點(道路交叉口、建物角)。 |
把遙測影像幾何糾正到地圖座標系統需要兩個操作:空間內插——透過地理參考建立輸入像元座標(行、列,x, y)與同一點地圖座標(X, Y)之間的幾何關係;強度內插——輸出影像的像元因轉換而有不同的位置與方向,須用輸入影像的亮度值決定輸出像元的亮度值,透過重取樣完成 (Garg, 2024, p. 207)。
二、地理參考、投影與橢球體
地理參考(georeferencing)是把資料與資訊物件——資料集、地圖、照片與影像——在地理空間上參考到它們在地球上正確位置的過程;意即數位地圖、航照或衛星影像的內部座標系統可與地面的地理座標系統關聯起來。地理參考可視為一個總稱,涵蓋以地理位置唯一辨識道路、地點、橋樑、建物或農業區等地理物件的技術 (Garg, 2024, p. 208)。
衛星運動與感測器取像的方向並非正好南北、東西向,影像因此不是正方形而略呈歪斜,也需要地理參考把影像定向到地球參考系統。做法是決定 GCP 的位置——通常選擇可由地圖或 GPS 準確定位的明顯物體;以多組 GCP 對建立幾何座標轉換的性質,把未糾正輸入影像的每個像元 (x, y) 對應到輸出影像 (X, Y)。GCP 應均勻分布於整幅影像(各角落與中央);一階轉換模型至少需要四個 GCP,更多的點有助於提高準確度。整個程序包括:建立 GCP、輸入其已知地理座標、選擇座標系統與投影參數、執行轉換模型、把均方根(RMS)誤差最小化——RMS 誤差是 GCP 實際座標與轉換模型(多項式)預測座標之差,應在 ± 1 個像元以內才接受結果;若較高,就修改、刪除或替換造成高誤差的 GCP 再重算。準確度取決於 GCP 的數量、準確度、分布與所用的多項式模型。一階多項式 X = ax + by + c、Y = dx + ey + f 有六個未知係數,最少需要三個 GCP;階數愈高能校正的失真愈複雜,但三階以上很少需要,且需要更多 GCP(二階 6 個、三階 10 個、四階 15 個)與更長的處理時間 (Garg, 2024, pp. 209–210, Fig. 5.21, Table 5.3)。
地理參考通常使用投影系統與大地參考系統,兩者構成地球的標準座標系統。地圖投影是把地球的三維表面繪於二維表面(地圖、影像)的方法。若製圖範圍相對小,投影可能不如製圖大範圍(國家、大陸)時重要,因為小範圍內特定投影的失真幾乎可忽略。選擇投影的一般準則:(a) 製圖的國家位於熱帶時用圓柱投影;(b) 要維持正確比例時用等積投影(但形狀可能不保留);(c) 等積投影很適合主題資料;(d) 形狀重要時用正形投影 (Garg, 2024, p. 208)。
選定投影後,還需要對地球形狀的估計。地球常被假設為球體,但更接近橢球體(也稱扁球體,故有「地圖橢球體」一詞)。可用的橢球體有多種:Clarke 1866(北美、中美、加勒比海、菲律賓)、Clarke 1880(法國與非洲)、Bessel 1841(印尼)、Everest 1830(印度)、Australian National(澳洲)、Helmert(埃及)等;依地區與應用領域也可採用其他參考系統,影像處理軟體都提供選項 (Garg, 2024, p. 208, Table 5.2)。教材圖 5.22 以牆角為例:原始影像中牆角因衛星視角而歪斜,幾何校正後牆角的直角得以維持 (Garg, 2024, p. 211)。
補充:臺灣的座標系統與 GEE 臺灣現行大地基準為 TWD97(GRS80 橢球體),平面座標用二度分帶橫麥卡托(TM2,中央經線 121°E,EPSG:3826);GEE 中 Landsat 與 Sentinel-2 影像原生投影為 UTM(高雄在 51N 帶,EPSG:32651),Map 顯示用 Web Mercator(EPSG:3857)。GEE 會依輸出需求「即時重投影」,多數時候不必手動處理;但計算面積或匯出成果時要以 reproject() 或 crs 參數明確指定,並注意重取樣方法(見下節)。
三、重取樣方法
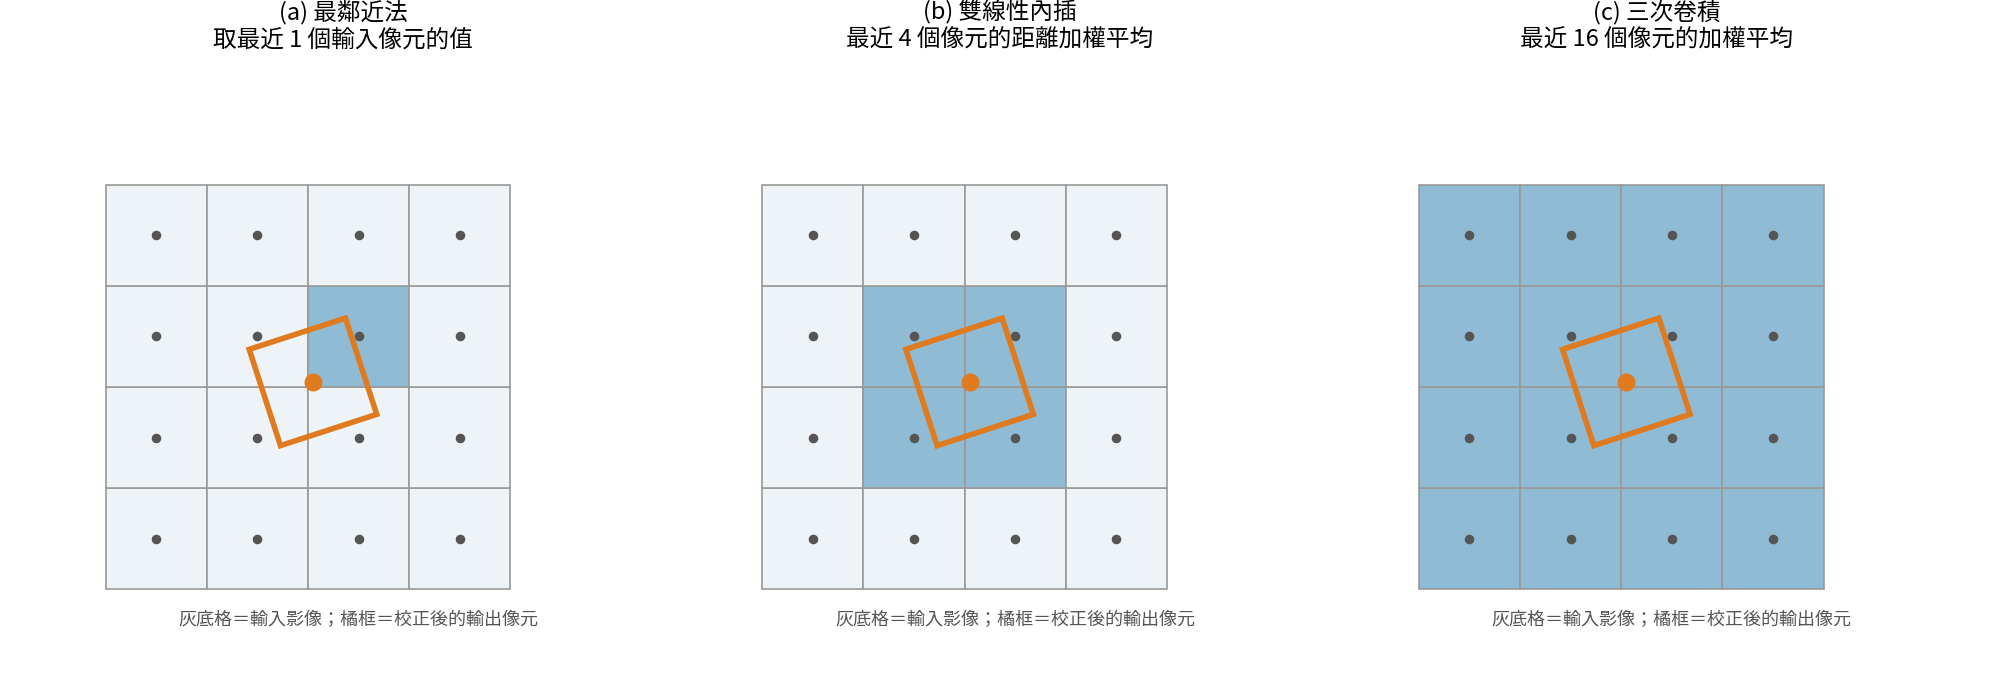
座標轉換後,影像中的像元可能與原始影像中的排列方向不同,必須為新座標系統中的格網內插屬性值。要實際幾何校正原始影像,使用稱為重取樣(resampling)的程序來決定放進校正後輸出影像新像元位置的數位值。重取樣從原始影像的數位像元值計算像元的新 DN 值。三種常用方法:最鄰近法、雙線性內插、三次卷積 (Garg, 2024, p. 211)。
| 方法 | 做法 | 適用與效果 |
|---|---|---|
| 最鄰近法 (nearest neighbor) | 使用原始影像中最靠近新像元位置的像元 DN 值:在輸入影像上定位輸出像元中心,找最近的輸入像元中心並指派其值。 | 最簡單、最普及且最快。不改變輸入值,適合離散(類別)資料——名目或順序資料(土地利用、土壤、森林類型);可在輻射校正與分類前進行。缺點:部分像元值重複、部分遺失;影像呈區塊狀;縮小格網時斜線與曲線出現「階梯」效應;線狀主題資料(道路、溪流)可能斷裂(pp. 211–212)。 |
| 雙線性內插 (bilinear) | 取原始影像中最靠近新像元位置的四個像元的加權平均,依四個最近像元中心的距離加權。 | 加權平均會改變原始 DN、產生全新的值,若後續要做基於光譜響應的分類則不理想,此時重取樣最好在分類之後進行。適合連續表面(高程、坡度、溫度梯度、年降水、機場噪音、河口地下水鹽度);表面比最鄰近法平滑,較不區塊化、較準確;等同低頻卷積,邊緣被平滑、部分極值遺失。常用於改變像元大小,如 SPOT 與 TM 的解析度合併(pp. 212–213)。 |
| 三次卷積 (cubic convolution) | 取原始影像中圍繞新像元位置的 16 個像元區塊的距離加權平均。 | 同樣產生全新的 DN 值,不建議用其輸出做輻射分析;但與雙線性一樣產生無區塊感、外觀更銳利的影像。因涉及更多像元,比雙線性更傾向銳化邊緣;建議用於像元大小大幅縮小時,如合併航照與 TM 資料(pp. 213–214)。 |
雙線性內插或三次卷積不應用於類別資料,因為類別在輸出網格中不會被保留;三種技術都可用於連續資料:最鄰近法產生區塊狀輸出、雙線性較平滑、三次卷積最銳利。最鄰近法最容易計算、速度最快 (Garg, 2024, p. 214, Fig. 5.24)。
與課程的連結(補充) 這條規則在 GEE 裡天天用得到:第 2 週提到 Sentinel-2 的 B11(20 m)要與 B8(10 m)一起算 NDBI,GEE 預設用最鄰近法重取樣,若要平滑可在計算前呼叫 resample('bilinear');第 5 週的分類結果與 WorldCover 這類類別圖,匯出或重投影時務必維持最鄰近法,否則會出現不存在的類別值。
玖、影像轉換
影像轉換通常涉及操作多個波段的資料——來自單一多光譜影像,或同一區域不同時間取得的兩幅以上影像(多時期影像資料)——以取得額外的合成影像。由於遙測影像的多光譜特性,可透過轉換由舊的像元描述產生新的,從而建立合成的影像成分或波段;新成分與原始光譜波段中像元的舊亮度值以數學運算(通常為線性)關聯。例如簡單的算術運算(影像相減、相加、相除、相乘),以及基於導數概念的植生指標(VI)、NDVI、主成分分析(PCA)、纓帽轉換(TCT)等,可用於建立額外影像,與原始影像一起用於分析與分類。隨著不同解析度多種感測器影像的普及,把兩個以上感測器的影像結合成資訊含量最佳的新影像也成為必要,這種轉換稱為影像融合。所有這些轉換都從兩個以上的來源產生新影像,比原始輸入影像更能凸顯特定的關注地物;轉換後的影像可用三原色顯示成彩色合成 (Garg, 2024, pp. 214–215, Fig. 5.25)。
一、算術運算與波段比值
對同一地理區域的兩幅以上影像進行基本的加、減、乘、除;先決條件是所有輸入影像須一起完成地理參考。輸入影像可以是不同日期取得的個別波段,或單一多光譜影像的不同波段。影像相減常用來判定兩個日期之間發生的變化,是變遷偵測研究中最普及的運算,例如繪製城市周圍的都市發展變化、辨識森林砍伐區域。影像相除(比值)是另一常用運算,用於產生對植生研究有用的輸出影像以及消除地形效應;可由感測器的多光譜波段導出數個比值影像,在 RGB 顯示中產生比值彩色合成 (Garg, 2024, pp. 215–216)。
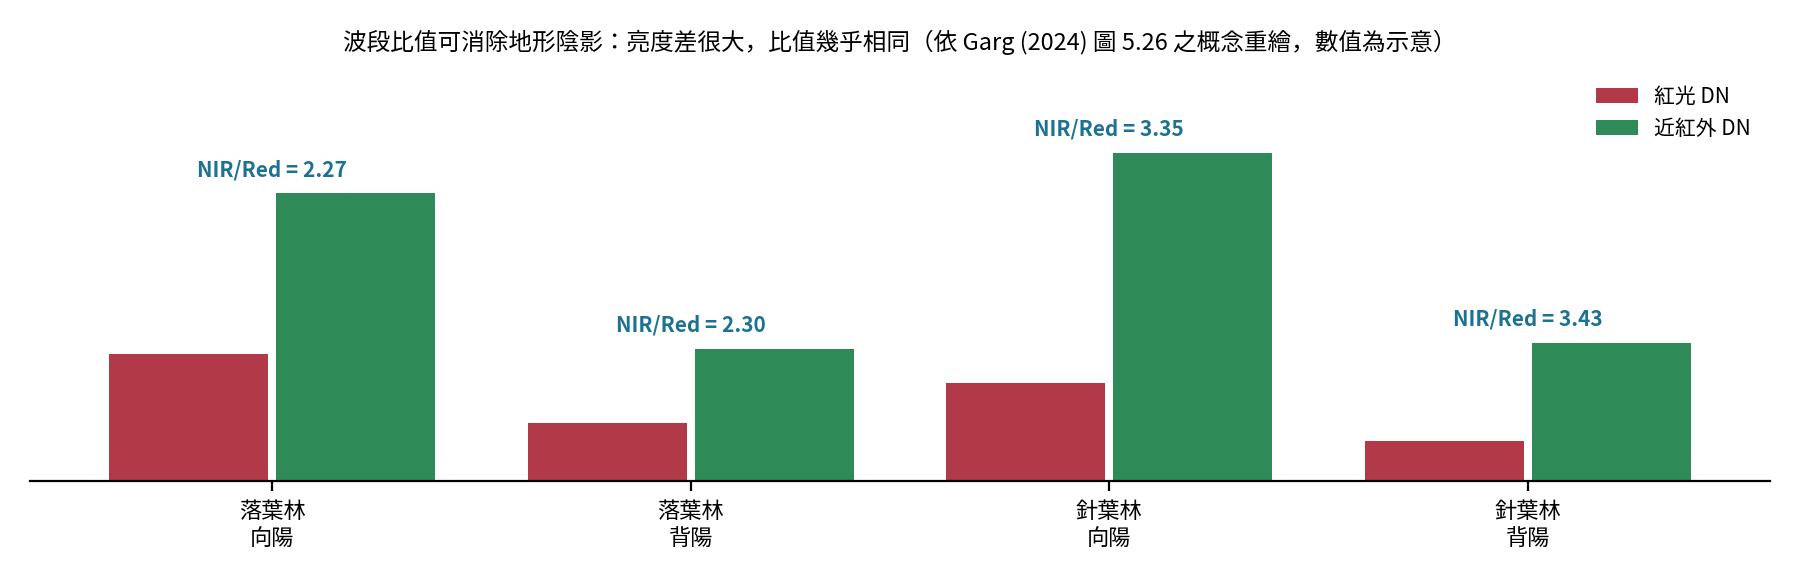
波段比值是套用於多光譜影像的轉換技術,逐像元把一個波段的 DN 除以同區域另一波段的 DN,以增強地物之間的對比。它是抑制丘陵地區普遍存在的地形陰影的有效技術:在給定的太陽輻射入射角下,地表接收的輻射能量取決於地表與入射輻射之間的夾角,因此地表的太陽照明隨地形坡度與坡向而異,造成地形陰影。近紅外與紅光波段的反射率導出的比值影像幾乎不受地形陰影效應影響。Landsat MSS band 7(近紅外 0.8–1.1 μm)除以 band 5(紅光 0.6–0.7 μm)的比值影像,植生遠大於 1.0、土壤與水約為 1.0,植生與其他地表覆蓋的區辨因而顯著增強;比值影像也能辨識不健康或受逆境的植生(近紅外反射低,比值低於健康植生)。另一好處是影像顯示的是相對值(比值)而非絕對亮度,地形效應造成的照明變異因而降低:森林坡面的絕對反射率會隨其相對於太陽照明的方位而變,但兩波段反射率的比值應總是非常相似——落葉林向陽與背陽的比值分別為 0.93 與 0.92,針葉林為 0.70 與 0.71,判讀時陰影效應因而消除 (Garg, 2024, pp. 216–217, Fig. 5.26)。許多植生指標基於算術運算發展而來,其中比值植生指標 VI = NIR/Red 可用來凸顯植生區:紅光與近紅外反射率相近時比值為 1 或接近 1,裸土一般接近 1,綠色植生愈多比值愈大,可遠超過 1 達到 30;Landsat TM band 4/band 3 的比值影像顯示陸地與水體的鮮明差異 (Garg, 2024, p. 217, Fig. 5.27)。
二、NDVI 與其他指標(第 4 週詳述)
植生指標(VI)是為增強植生光譜特徵而設計的兩個以上波段的光譜組合,主要由紅光與近紅外波段導出,用於更可靠地評估光合作用活動與植被覆蓋的結構變異;其運作是對比紅光區強烈的葉綠素色素吸收與葉肉組織高的近紅外反射。裸土、沙、裸岩、混凝土與瀝青等地球物質一般在可見光到近紅外呈現穩定上升的反射率、沒有強烈變化,綠色植生則從可見光到近紅外反射率遞增:在藍光與紅光區極低、綠光稍高、近紅外最高。科學文獻中提到的 VI 超過 200 種,其中 NDVI 最常被全球用於森林覆蓋、植被與作物分類的研究:NDVI = (NIR − Red)/(NIR + Red),為無因次數值,設計成比值以把變異範圍正規化在 −1 到 +1 之間,正規化也降低了大氣污染造成的變異。清澈水體的 NDVI 為接近 −1 的負值,土壤略大於 0,植生介於 0.4–0.7,溫帶與熱帶森林或作物生長高峰期的密集植生可超過 0.8,雨林接近 1.0 (Garg, 2024, p. 218)。NDVI 值指示植物的光合作用活動,與綠色葉面積指數(LAI)相關,可用於監測大範圍的植被狀況、健康、覆蓋與物候(生命週期階段),因而能對乾旱與饑荒提供預警;NDVI 愈高,植被愈密、侵蝕愈少 (Garg, 2024, p. 220)。NDVI 也與植被吸收的光合有效輻射比例(fPAR)相關:健康植生的 NDVI 高,逆境或死亡植生則低得多——植物脫水或受逆境時葉片反射的近紅外減少、可見光反射量不變,兩個訊號的數學組合因而能區分健康與生病的植物。NDVI 廣泛用於估計作物產量、牧草地、植被健康與植被隨時間的變化,並與地面覆蓋百分比、光合作用活動、地表水、LAI 與生物量直接相關;因為是兩波段的比值,它同時補償了影像內因坡度與坡向造成的照明差異,以及影像間因時刻或季節造成的差異,使跨時間比較影像以研究生態變遷成為可能 (Garg, 2024, p. 219, Fig. 5.28)。
SAVI(土壤調整植生指標)與 NDVI 類似,但用於植被覆蓋低(< 40%)的區域:大量土壤表面裸露時,土壤反射會影響 NDVI 值(可改變達 20%)。SAVI = (NIR − Red)(1 + L)/(NIR + Red + L),L 為校正因子,植被極高時為 0、極低時為 1,中等覆蓋常用 0.5、高密度用 0.25;L = 0 時 SAVI 即為 NDVI。教材表 5.4 列出數十種指標 (Garg, 2024, pp. 220–222, Table 5.4),與本課程專題較相關者如下:
| 指標 | 公式(Garg, 2024, Table 5.4) | 用途(補充) |
|---|---|---|
| DVI 差值植生指標 | NIR − Red | 最簡單的植生指標 |
| EVI 增強植生指標 | 2.5(NIR − Red)/(NIR + 6Red − 7.5Blue + 1) | 密林區不飽和,MODIS 標準產品 |
| NDSI 正規化差異雪指標 | (Visible − SWIR)/(Visible + SWIR) | 積雪;同型式亦用於水體(NDWI) |
| NBR 正規化燃燒比 | (NIR − SWIR)/(NIR + SWIR) | 火燒跡地與嚴重度 |
| OSAVI 最佳化土壤調整指標 | 1.5(NIR − Red)/(NIR + Red + 0.16) | 土壤裸露的農地 |
| VCI 植被狀況指標 | (NDVIj − NDVImin)/(NDVImax − NDVImin) × 100 | 乾旱監測(相對於歷史範圍) |
纓帽轉換(TCT)也稱 Kauth–Thomas 轉換,最初為 Landsat MSS 四個波段、基於麥田生長的光譜分析導出;名稱來自紅光對近紅外散布圖中資料分布的三角形(帽狀)。它是為農業設計的轉換,凸顯作物發展中最重要、光譜上可觀察的現象,使作物之間以及作物與其他植被的區辨最大化 (Garg, 2024, p. 222, Fig. 5.30)。TCT 是原始波段的「線性組合」(概念上類似 PCA):TCT = T(DN) + B,係數 T 依感測器而異,由影像統計與經驗觀察導出。MSS 的四個成分為:SBI(土壤亮度指標)——所有波段的加權和,沿土壤反射率變異的方向,量測土壤類型特性,都市與裸土區高;GVI(綠度植生指標)——與第一成分正交,由可見光(高吸收)與紅外(高反射)的對比得到,生物量愈大像元愈亮,是光合作用活躍植被與活力的指標;YVI(黃度或濕度指標)——土壤與植物的水分狀態,由可見光+近紅外之和與較長紅外波段之和的對比得到,水體極亮;NSI——與前三者正交,通常視為隨機雜訊不用。TCT 輸出成分數與輸入波段數相同,但一般只有前三個含有用資訊。後來延伸到 Landsat TM 六個波段(Crist & Cicone, 1984,第三成分改為土壤濕度而非黃度)、ETM 與 IKONOS,這些轉換都以輸入波段的加權和去相關多光譜資料,以萃取更多資訊、更容易辨識地表特徵 (Garg, 2024, pp. 223–225, Figs. 5.31–5.32)。
三、主成分分析與影像融合
主成分分析(PCA)是一種線性轉換技術,透過平移與/或旋轉原始特徵空間的軸,使多變量資料在新的成分空間中去相關。感測器兩個以上波段的資料可能相似、傳達基本相同的光譜資訊;PCA 把多個相關的波段縮減為少數不相關、卻代表原始資料集大部分資訊的波段,是常用的降維技術(把 n 個頻道的資訊壓縮到少於 n 個「新」頻道或成分,稱為主成分)。第一主成分(PC-1)解釋原始資料集最大比例的變異,後續各正交成分(PC2、PC3……)各自解釋剩餘變異的最大比例。通常前三個主成分就解釋了資料集內絕大部分的變異,可用於影像增強或分類 (Garg, 2024, p. 226, Fig. 5.33)。前三個主成分也可製作假色合成(FCC),作為監督式分類地面真值蒐集、地質判讀的底圖;PCA 可用於多光譜與高光譜資料,高光譜的降噪則可用最小雜訊分數(MNF)法。PCA 等同於把資料轉換到一組新的正交軸(如纓帽轉換),藉消除冗餘來壓縮資料:前三、四個主成分影像常描述超過 95% 的變異,其餘波段變異極小可以捨棄,運算更快而準確度維持。權重由資料統計決定:特徵值(eigenvalues)含各主成分解釋總變異百分比的資訊,特徵向量(eigenvectors)指出各波段與各主成分的相關程度。一般步驟:計算資料的共變異數矩陣 → 求其特徵值 → 以特徵值為對角線的矩陣即為主成分軸的共變異數矩陣 → 求各特徵值的特徵向量矩陣 → 轉置得到主成分轉換矩陣 → 原始資料乘以該矩陣的各列得到新座標,重複至所需的成分數 (Garg, 2024, pp. 227–229, Fig. 5.34)。
影像融合自 1990 年代初以來,更精細解析度衛星影像的可得性大幅增加(不到 1 m 到數公里);為從中取得最多資訊,必須以最有效率的方式為特定應用結合資料。多光譜感測器通常光譜內容高但空間解析度較低,全色感測器則空間解析度高、光譜頻寬寬但不含顏色資訊;為最佳地利用多光譜(高光譜解析度)與全色(高空間解析度)影像的優點,兩者常被結合或融合以改善目視判讀與資訊擷取,可視為一種影像增強技術 (Garg, 2024, p. 229)。依存在取捨的解析度組合,融合分為兩類:(a) 空間–光譜融合——合併精細空間與精細光譜解析度,可用的精細解析度影像為單一全色影像時稱為全色銳化(pan-sharpening)(如 0.5 m WorldView 全色與 2 m 多光譜融合);多個精細空間解析度波段可用時稱為多波段影像融合(如 MODIS 與 Sentinel-2、高光譜與多光譜);(b) 時空融合——把精細空間但粗時間解析度的資料(如 Landsat)與精細時間但粗空間解析度的資料(如 MODIS)混合,產生精細時空解析度的資料,需要至少一組同日取得的粗–細影像對 (Garg, 2024, p. 231)。多感測器影像融合把兩幅以上幾何套合的同一場景影像結合成一幅比任何原始影像都更易判讀的影像;一般程序包括影像套合、特徵萃取、輻射校準與光譜–空間資訊的合併。全球監測永遠存在空間解析度與重訪頻率的取捨:MODIS 每日但 250–1000 m 太粗,Landsat TM 30 m 但 16 天,精細時空解析度資料對即時監測高度動態的環境、農業與生態現象至關重要 (Garg, 2024, pp. 230–232, Fig. 5.35)。融合技術可分為三個層級 (Garg, 2024, pp. 232–235, Fig. 5.36):
| 層級 | 重點(Garg, 2024, pp. 232–235) |
|---|---|
| 像元層級 | 直接的低階融合:把兩幅以上影像中各像元的物理資訊(DN、高程、熱值等)整合為單一值。光學影像的像元層級融合主要為提高空間解析度、增強結構與紋理細節、保留原多光譜的光譜保真度,因此也稱全色銳化;適用於同一感測器的影像。常見的成分替換法六步驟:上取樣彩色波段到全色解析度 → 對齊 → 正向轉換到替代色彩空間 → 強度匹配 → 以全色波段替換強度成分 → 反向轉換回原色彩。方法有 IHS、PCA、Brovey、Gram–Schmidt 等。 |
| 特徵層級 | 先從各資料源萃取邊緣、角點、線、紋理參數等特徵,再結合成特徵圖供後續處理;波段數多到無法逐一分析時特別重要。方法包括 PCA、LDA、SIFT、SURF 等降維與特徵匹配,以及稀疏表示與深度學習;可處理異質資料(如 LiDAR 高程與衛星影像)。 |
| 決策層級 | 高階融合:各影像分別處理到產出(如分類圖)後,再以決策層級規則結合;輸出為信心分數者稱軟融合、否則為硬融合。方法有投票、排序、貝氏推論、Dempster–Shafer 等,適合多來源(SAR、光學、LiDAR、地面)資料;像元層級融合 SAR 與光學會破壞光譜或後向散射資訊,分類器組合是有效的替代。 |
方法上另有多解析度分析(金字塔、小波、曲波)、Brovey 轉換(RGB 色度正規化,利於目視但產生光譜失真)與 IHS 轉換等 (Garg, 2024, pp. 236–237)。IHS 轉換把三個多光譜波段的 RGB 合成轉到強度(I)–色調(H)–飽和度(S)空間:I 軸代表亮度(黑 0 到白 255)、H 為主波長(色相環)、S 為色彩純度(中心 0 到圓周 255);以高解析度全色影像替換強度影像後,與原色調、飽和度一起轉回 RGB 顯示。IHS 更接近人類的色彩感知,具非線性、可逆、成分互相獨立的性質,是改善多感測器資料視覺顯示最常用的方法,但只能用三個波段,結果不宜再做分類等定量分析 (Garg, 2024, pp. 237–239)。
與專題的連結(補充) 高雄的四個專題中,「都市擴張」與「海岸線變遷」的變遷偵測就是影像相減與比值的直接應用(第 9 週);「都市熱島」若想把 Landsat 30 m 的地表溫度銳化到 10 m,可借用 Sentinel-2 的 NDVI 做時空/空間–光譜融合(進階選項);PCA 則常用於分類前把 Sentinel-2 的 10 個波段壓縮成 3 個成分以加速運算(第 5 週)。
拾、課後自我檢核
- 影像「還原/校正」與「增強」的差別是什麼?為什麼說增強「不增加資訊」?
- 一幅影像的 DN 集中在 84–153。最小–最大線性拉伸後,DN = 120 的像元會變成多少?
- 直方圖呈雙峰時,為什麼分段線性拉伸比最小–最大拉伸好?
- 對數拉伸與指數拉伸各增強影像的哪一部分?高雄港區的泥沙羽流適合哪一種?
- 中值濾波為什麼比均值濾波更適合去除椒鹽雜訊?
- 高通核的中心值為 8、周圍為 −1,這 9 個係數之和是多少?這代表均勻區域的輸出會是什麼?
- 暗物體相減法的基本假設是什麼?在什麼情況下會失效?
- 請說明 DN、輻射亮度、大氣頂反射率、地表反射率四者的關係;GEE 的 LANDSAT/LC08/C02/T1_L2 屬於哪一層?
- 把土地覆蓋分類圖重投影時該用哪一種重取樣法?為什麼?
- 為什麼 NIR/Red 比值能消除地形陰影?這對高雄東側山區的分析有什麼意義?
(參考答案要點:1. 校正改變像元的物理意義或位置以求正確;增強只改變顯示方式,資訊量不變。2. (120 − 84)/(153 − 84) × 255 ≈ 133。3. 雙峰時最小–最大只把整體拉開,各峰內部仍擠在一起;分段拉伸可對每個峰分別提高斜率。4. 對數增強暗部、指數增強亮部;泥沙羽流屬暗部,用對數或針對低值的分段拉伸。5. 中值取排序後的中間值,極端的雜訊值不會進入計算,且不產生新值。6. 和為 0;均勻區域輸出為 0,只保留變化(邊緣)。7. 假設場景中存在反射率接近 0 的暗物體(深水、陰影),其非零 DN 全來自大氣散射;影像中沒有暗像元時失效。8. DN 經增益/偏移轉為輻射亮度,再依太陽角與日地距離轉為 TOA 反射率,再經大氣校正為地表反射率;T1_L2 是地表反射率層。9. 最鄰近法,因為雙線性與三次卷積會產生不存在的類別值。10. 向陽與背陽面的兩波段亮度同時等比例變化,比值幾乎不變;高雄東側山區坡向差異大,用比值型指標(NDVI)比單波段更可靠。)
下週預告
第 4 週 理論:光譜指標——NDVI、NDWI、NDBI 的原理與限制,地表溫度(LST)反演(Landsat 8/9 TIRS)|實作:以高雄 Sentinel-2 與 Landsat 8/9 計算四種指標並比較(Cardille 等, 2024, F2.0 延伸)。請先完成本週實作作業(高雄 NDVI 三類圖),並複習第 1 週的光譜反射曲線。
參考資料
Cardille, J. A., Crowley, M. A., Saah, D., & Clinton, N. E. (Eds.). (2024). Cloud-based remote sensing with Google Earth Engine: Fundamentals and applications. Springer. https://doi.org/10.1007/978-3-031-26588-4(本課程實作教材,開放取用;全書亦可於 https://www.eefabook.org 免費閱讀)
Garg, P. K. (2024). Remote sensing. Mercury Learning and Information. https://doi.org/10.1515/9781501522840(本週引用 Chapter 5: Image preprocessing approaches, pp. 181–239)
U.S. Geological Survey. (n.d.). Landsat Collection 2 Level-2 science products. https://www.usgs.gov/landsat-missions(補充說明中 Landsat 地表反射率與比例係數之依據)
European Space Agency. (n.d.). Sentinel-2 Level-2A algorithm overview (Sen2Cor). https://sentinels.copernicus.eu/(補充說明中 Sentinel-2 大氣校正之依據)