02 遙測感測器、平台與影像解析度
本週學習目標
上完本週,同學應能:
- 說明數位遙測影像的基本結構:像元、位元深度與數位值(DN)、直方圖,以及 BSQ/BIL/BIP 三種儲存格式的差別。
- 定義並區分空間、光譜、輻射與時間四種解析度,能依製圖比例尺與研究問題判斷所需的解析度等級。
- 區分被動式與主動式感測器,說明框幅式、推掃式與橫掃式三種成像設計,以及雷達與 LiDAR 的量測原理。
- 列舉本課程主要資料來源(Landsat、Sentinel-1/2/5P、MODIS)的感測器特性與波段設計,並解釋 Sentinel-2 為何有 10/20/60 m 三種解析度。
- 比較地面、航空(含 UAV)與衛星三類平台,說明地球同步與太陽同步軌道的差異,以及 Path/Row 系統如何定位一景影像。
- 理解低/中/高解析度衛星與小衛星星系的分工,並運用「影像選擇的九項考量」為高雄在地專題挑選合適的影像。
關於本講義的引用 本講義內容整理自 Garg, P. K. (2024). Remote Sensing(Mercury Learning)第 3 章「Various remote sensing sensors and data characteristics」(pp. 65–117)與第 4 章「Various remote sensing platforms」(pp. 125–179)。文中括號標示的頁碼即為原書頁碼,方便回頭閱讀原文。七張圖皆為示意圖,依教材概念重繪。本講義內容以生成式 AI(Anthropic Claude)協助整理與編排,並經授課教師審閱修訂。本週 GEE 實作另見「第 2 週講義(實作篇)」。完整書目見講義末「參考資料」。
壹、數位遙測影像的基本結構
一、從感測器到影像
廣義而言,影像就是一張圖片或照片,是儲存、傳遞與傳輸資訊最常見、最方便的媒介。遙測影像是從太空看到的地表表徵,可分為類比與數位兩類:航空照片是類比影像的例子,以電子感測器取得的衛星影像則是數位影像。依載體可再分為硬拷貝(黑白或彩色相片產品)與軟拷貝(數位產品);在數位時代,數位影像才是感測器的原始產品,硬拷貝只是數位資料的副產品 (Garg, 2024, p. 66)。
蒐集影像資料時,衛星在軌道上由北向南移動,感測器則沿東西方向記錄地面物體反射或發射的電磁輻射,在地面上覆蓋一條寬度固定的帶狀範圍 (Garg, 2024, p. 66)。這條帶狀範圍的寬度稱為掃描幅寬(swath width),是本週反覆出現的關鍵參數:幅寬愈大,單景涵蓋愈廣、重訪愈快,但空間解析度通常愈粗(補充;詳見第貳節與第柒節)。
二、位元、位元組與數位值(DN)
數位資料把影像資訊儲存為一組離散數字的陣列,每個數字對應影像中的一個點,即像元(pixel,picture element)。影像的像元數取決於影像大小(幅寬)。在每個像元位置,感測器對影像亮度取樣並量化,所得的值稱為亮度值、灰階值或數位值(digital number, DN)。任何點陣圖影像都可以用「所有像元的位置(列號、行號)與亮度(DN)」來表示;數位相片就是一個二維像元值陣列 (Garg, 2024, p. 68, Fig. 3.2)。
像元的「深度」由它所含的資訊位元數決定。位元(bit)是電腦不可再分割的最小資訊單位。1 位元的像元只能有 21 = 2 種值(0 或 1,黑或白);2 位元有 22 = 4 種值(00、01、10、11,即黑、兩階灰、白);3 位元有 23 = 8 種;8 位元的像元可顯示 28 = 256 種色階,涵蓋 0–255 的完整範圍 (Garg, 2024, p. 68)。8 個位元組成一個位元組(byte),一個位元組可代表 256 種值之一,例如 00000000 是 0(最暗,黑)、11001000 是 208、11111111 是 255(最亮,白)。影像中亮區以較高值表示、暗區以較低值表示,這些值就是數位值 (Garg, 2024, p. 69)。
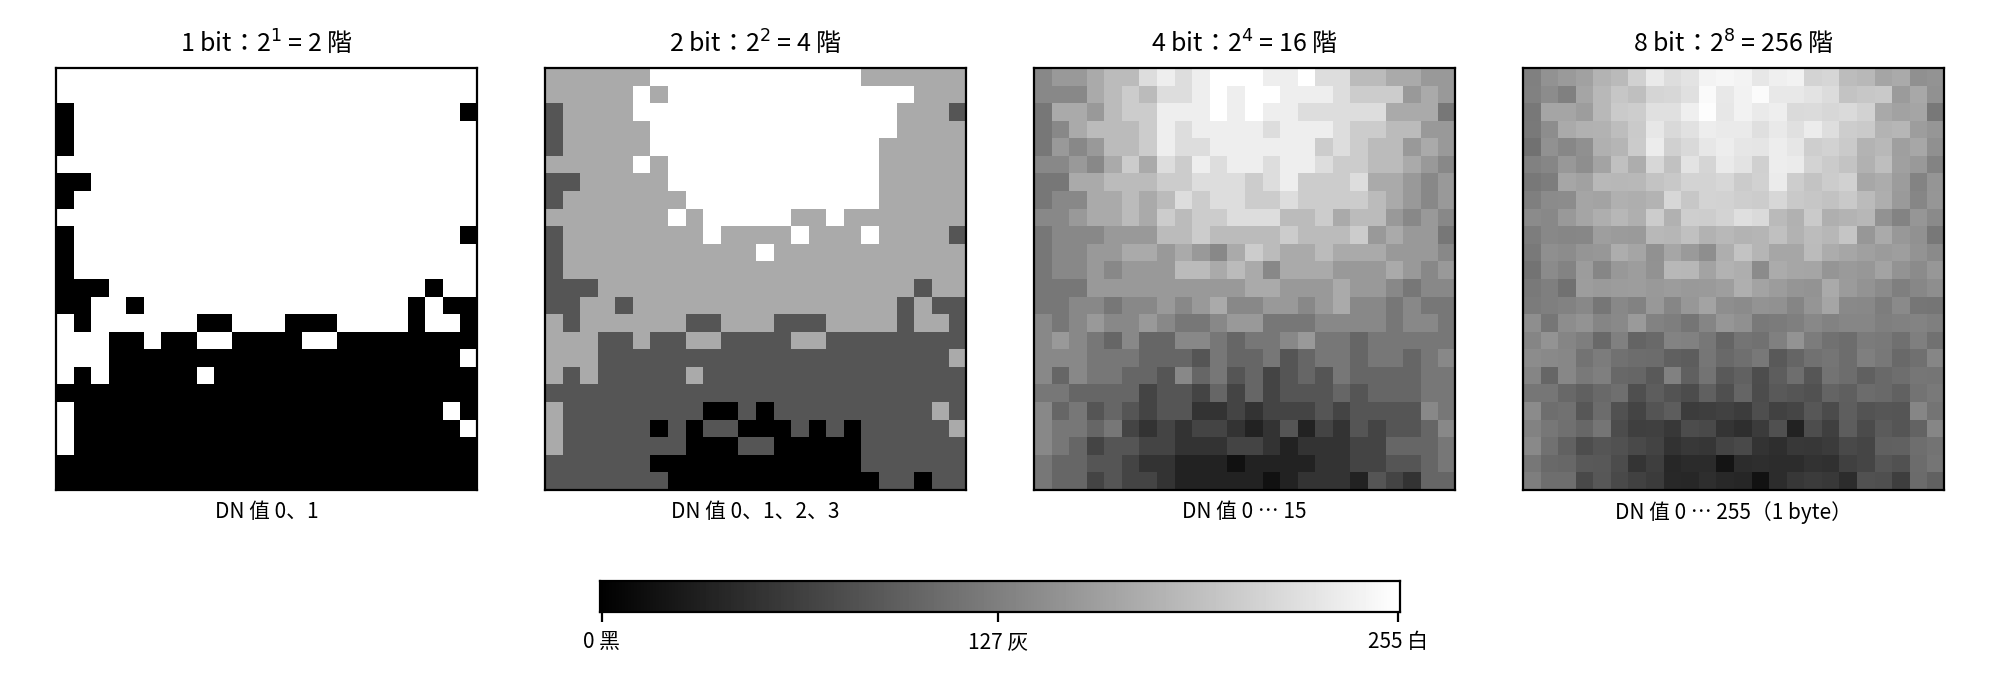
在 24 位元的彩色影像中,每個像元由三個位元組表示,通常對應 RGB(紅、綠、藍)三色;紅、綠、藍各自可取 256 種亮度,因此每個像元可呈現 256 × 256 × 256 ≈ 1,680 萬種顏色。例如亮黃色是 11111111 11111111 00000000,即全亮的紅、全亮的綠、沒有藍 (Garg, 2024, p. 69)。這正是實作篇 RGB 合成與「加色系統」的原理(補充)。
補充:DN 不等於反射率 DN 只是感測器量化後的整數,它的物理意義取決於資料產品。例如 Landsat Collection 2 Level-2 的地表反射率是以 16 位元整數儲存(0–65,535),必須乘上比例係數 0.0000275 再減 0.2 才是 0–1 的反射率;Sentinel-2 的 SR 產品則是反射率 × 10,000。實作篇中設定顯示範圍(min/max)時之所以出現 8,000–17,000 或 0–3,000 這類數字,原因就在這裡。第 3 週前處理會正式處理這個換算。
三、影像的三種表示法與直方圖
一幅數位衛星影像可以用三種方式表示:(a) 圖像式——以影像呈現;(b) 數值式——以 DN 值矩陣呈現;(c) 圖形式——以直方圖呈現 (Garg, 2024, p. 69, Fig. 3.3)。理想的衛星影像應有良好的對比以辨識各種地物、沒有雲層覆蓋,並涵蓋完整的灰階範圍;其直方圖應呈單峰鐘形,代表灰階分布良好——但實際上很難取得這樣的理想影像 (Garg, 2024, pp. 69–70)。
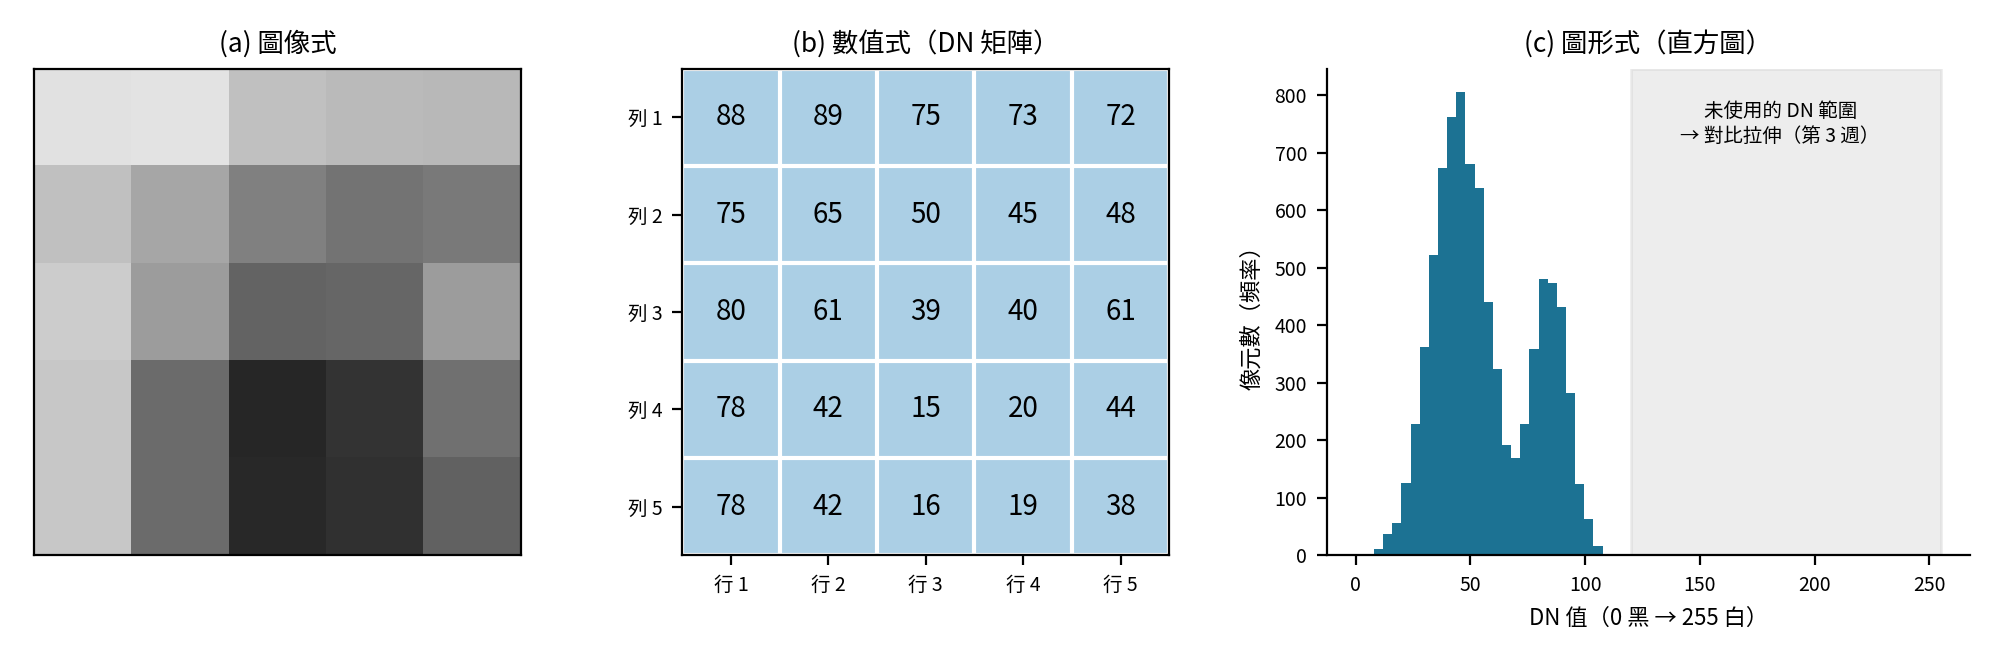
直方圖(histogram)是顯示資料分布的圖形:x 軸為 DN 值,y 軸為各 DN 值出現的次數(頻率)。用於影像時,直方圖顯示從純黑(DN = 0)到純白(DN 最大值)的亮度值分布。直方圖能透露影像的一些固有特性——在原始影像中,有用的資料往往只占可用 DN 範圍中的一小部分 (Garg, 2024, p. 70)。這就是第 3 週對比拉伸(contrast stretch)的動機(補充)。
四、多光譜影像的儲存格式
多光譜衛星影像可以三種格式之一儲存 (Garg, 2024, pp. 70–72, Fig. 3.4):
| 格式 | 儲存順序 | 適用情境 |
|---|---|---|
| BSQ (band sequential) | 一個波段的所有像元存完,再存下一個波段;各波段像是分開的檔案。 | 只要讀取單一波段時最方便(p. 72;補充)。 |
| BIL (band interleaved by line) | 第 1 列:第 1 波段、第 2 波段、……;再存第 2 列各波段,依此類推。 | 介於兩者之間(p. 72)。 |
| BIP (band interleaved by pixel) | 第 1 個像元的所有波段值連續存放,再存第 2 個像元的所有波段值。 | 同一位置的所有像元值緊鄰存放,適合分類時同時檢視所有波段;但只需檢視單一波段(如對比增強)時較不方便(p. 72)。 |
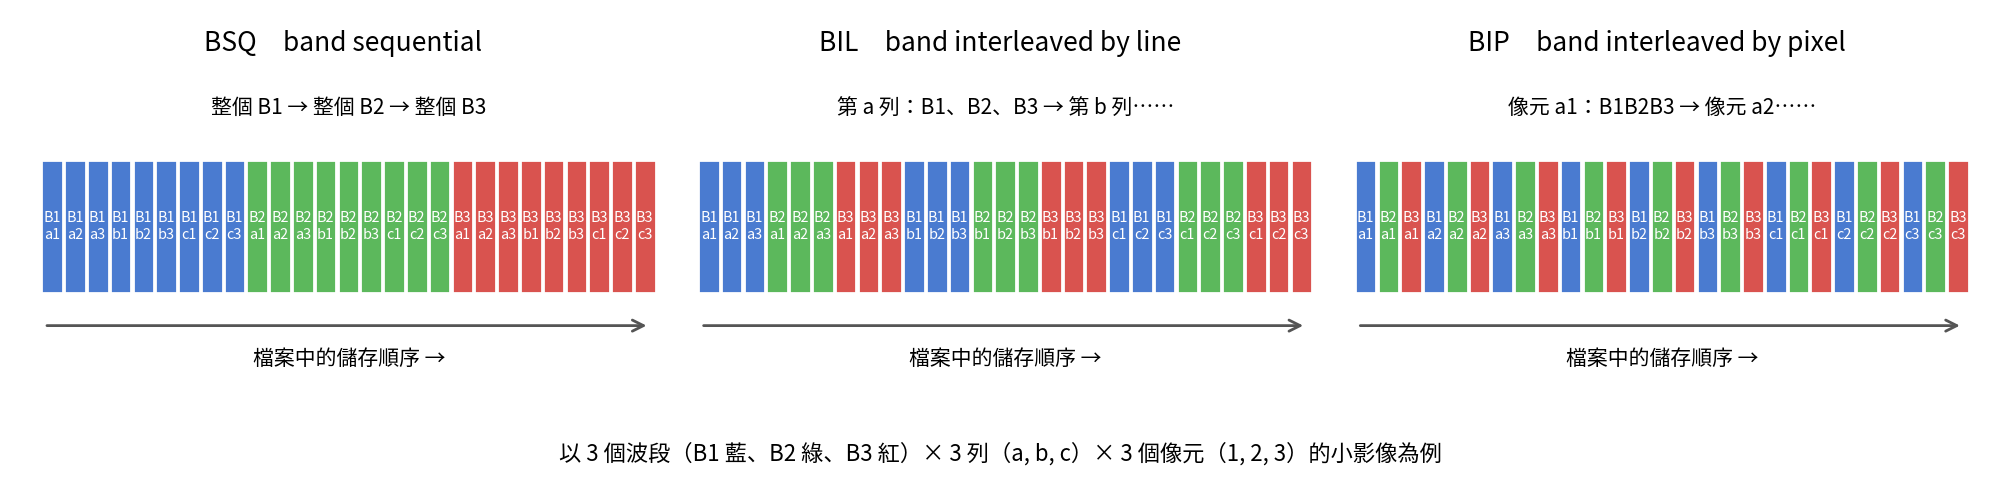
不同感測器在不同波長範圍取像,各波段(channel/band)的影像可組合成供人眼判讀的彩色影像,也因為是數位格式而能有效地由電腦分析。土地利用/土地覆蓋製圖最常用的是可見光、近紅外與中紅外影像 (Garg, 2024, p. 72)。在 GEE 裡不需要煩惱儲存格式——ee.Image 以「波段」為單位管理,select() 即可取出任一波段(補充)。
貳、影像的四種解析度
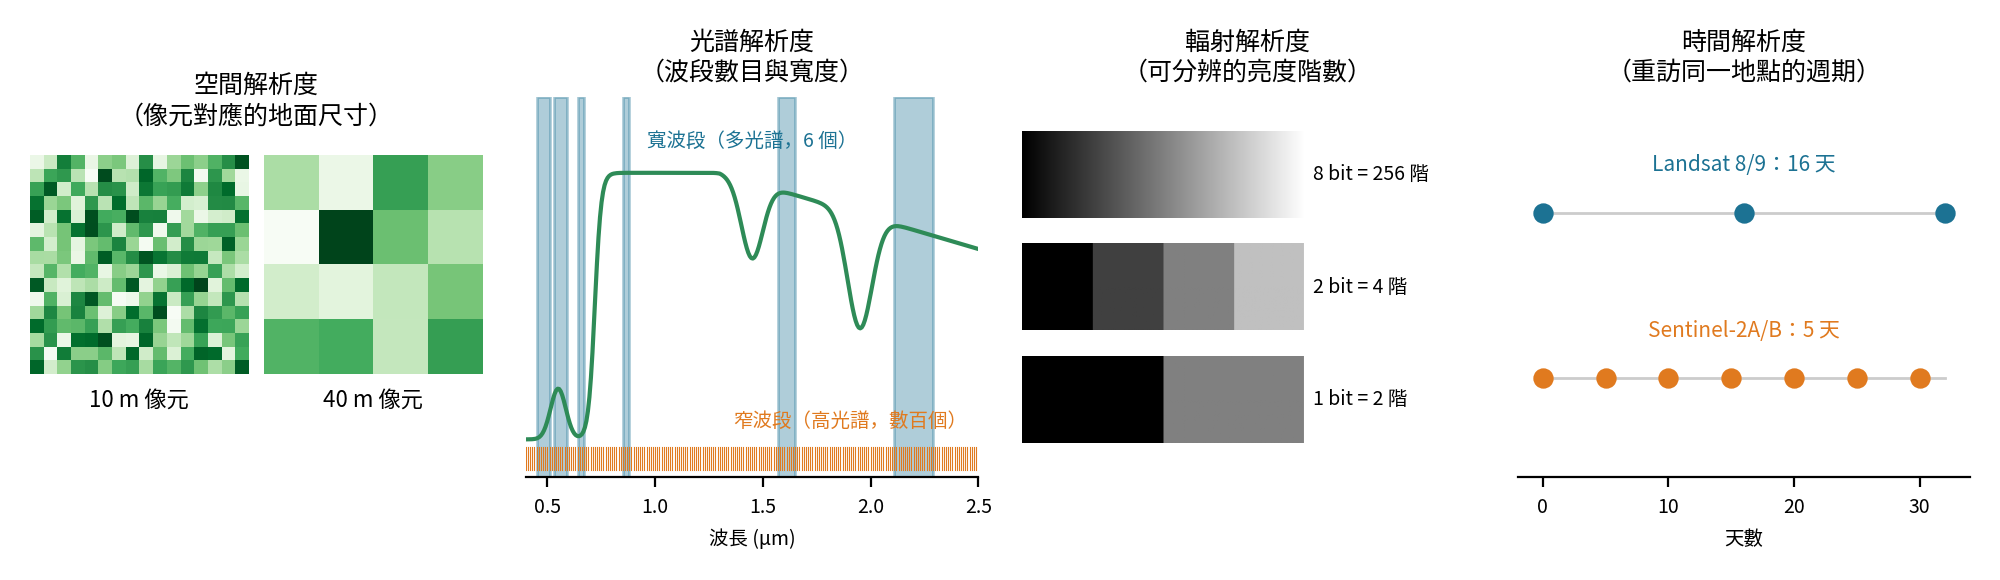
影像可以用「解析度」來描述得更精確。在遙測中,解析度指辨識兩個物體存在的能力:一般而言,解析度是影像中兩個物體可被區分的最小距離,比解析度更近的物體會在影像中看起來像同一個物體。就質性而言,解析度就是影像中可觀察到的細節量。遙測工作考慮四種重要的解析度:空間、光譜、輻射與時間解析度 (Garg, 2024, p. 72)。
一、空間解析度
空間解析度衡量感測器能清楚記錄的兩個物體之間的最小角距離。成像系統的幾何特性通常以瞬時視場(instantaneous field of view, IFOV)描述:感測器偵測元件所見的地面 IFOV 也稱為像元,是構成影像的最小單位。空間解析度指一個像元在地面上的大小;IFOV 取決於衛星高度——高度愈高,IFOV 愈大 (Garg, 2024, p. 76)。
空間解析度也可定義為感測器在地表進行一次獨立量測的最小面積或尺寸。依其粗細可分為:粗解析度(> 1000 m)、中解析度(100–1000 m)、高解析度(5–100 m)與極高解析度(< 5 m)。這個分級只是暫定的,隨著感測器技術進步會不斷改變——過去被視為高解析度的,今天可能只是中等 (Garg, 2024, p. 76)。
不同感測器的數位影像因解析度不同,適用於不同的製圖比例尺。教材以「影像像元在相片產品上若接近 0.1 mm 就太粗」為原則,整理出比例尺與像元大小的對應:
| 製圖比例尺 | 約略像元大小 (m) | 感測器(教材例)/本課程對應(補充) |
|---|---|---|
| 1 : 10,000 | 1 | IKONOS 全色/WorldView、Pléiades;UAV 影像可達公分級 |
| 1 : 50,000 | 5 | 航空多光譜、IKONOS 多光譜/福衛五號 2 m 全色 |
| 1 : 100,000 | 10 | SPOT HRG/Sentinel-2 10 m 波段 |
| 1 : 250,000 | 25 | SPOT HRVIR、Landsat TM/Landsat 8/9 OLI 30 m |
| 1 : 500,000 | 50 | Landsat TM、MSS、IRS-LISS |
| 1 : 5,000,000 | 500 | OCTS、OCM/MODIS 500 m |
| 1 : 10,000,000 | 1000 | NOAA AVHRR、MODIS、GMS 熱紅外/Sentinel-3、Sentinel-5P |
資料來源:Garg (2024, p. 78, Table 3.2);斜線後為授課教師補充。
與專題的連結(補充) 高雄都市擴張專題若要看「里」層級的變化,Landsat 30 m 足夠;但若要辨識個別建物或旗津海岸線的逐年進退(每年數公尺),就需要 Sentinel-2 10 m,甚至商業影像或 UAV。選擇解析度的經驗法則見第捌節:像元應比欲辨識地物小約 3 倍。
二、光譜解析度
光譜解析度是感測器能擷取的電磁波譜波段的數目與大小。人眼只能辨識可見光,感測器則依其類型可擷取許多波譜區域的輻射。因此,光譜解析度是感測器在某一光譜頻寬內解析所接收能量、以描述地表特徵的能力:波段的波長範圍愈窄,光譜解析度愈精細。許多遙測系統是多光譜的,在數個波長範圍記錄能量;例如早期 Landsat 的多光譜掃描儀(MSS)使用綠、紅與兩個近紅外共四個波段,而高光譜平台(如 Hyperion)則在數百個波段成像 (Garg, 2024, p. 78)。
影像的光譜解析度可分為高(> 200 個波段)、中(4–15 個波段)與低(< 4 個波段)。高光譜解析度由窄頻寬達成,整體而言比寬頻寬更能提供離散物體準確的光譜特徵;多個窄波段通常比單一寬波段更能區分地表特徵。像水體與植生這類大類別,用可見光與近紅外這種寬波長範圍就能輕易分開;但要區分植生種類、岩石類別等更細的類別,就需要更精細的光譜解析度 (Garg, 2024, pp. 78–79)。
地物在不同波長的反射差異,是從衛星影像辨識與分類它們的主要依據:差異愈大,辨識愈好。教材以冰雪為例:冰雪在整個可見光波段反射率都很高(故呈亮白),在近紅外下降,在短波紅外反射極低——這與其微觀液態水含量有關;冰雪的反射率還會因雜質與粒徑而異,並可在特定波長區間輕易辨識 (Garg, 2024, p. 79, Fig. 3.6)。
三、輻射解析度
輻射解析度是遙測平台偵測電磁能微小差異的敏感度,以位元(2 的次方數)衡量。它指的是動態範圍,也就是每個波段資料中不同輸出數值的個數,由記錄的輻射被量化成的位元數決定 (Garg, 2024, p. 79)。各感測器的輻射解析度如下表:
| 衛星/感測器 | 輻射解析度 (bit) | 可分辨的階數(補充) |
|---|---|---|
| ETM+/Landsat-7、HRV/SPOT-5 | 8 | 256 |
| AVHRR | 10 | 1,024 |
| IKONOS、QuickBird、WorldView、GeoEye-1 | 11 | 2,048 |
| POLDER、MODIS、ASTER(部分波段) | 12 | 4,096 |
| Landsat 8/9 OLI(補充) | 12(產品以 16 bit 儲存) | 4,096(0–65,535) |
| Sentinel-2 MSI(補充) | 12 | 4,096 |
資料來源:Garg (2024, p. 81, Table 3.3);最後兩列為授課教師補充。
輻射解析度愈高,就愈能分辨兩個亮度相近的地物——例如都市中不同鋪面材質的細微差異,或水體中懸浮物濃度的梯度;這對第 4 週以熱紅外反演地表溫度尤其重要,因為 12 bit 的 Landsat 8/9 TIRS 可分辨的溫差遠小於早期 8 bit 的 TM(補充)。
四、時間解析度
時間解析度衡量感測器重訪地表同一區域的週期或頻率。依觀測現象與應用不同,時間解析度可能扮演重要角色:重訪時間愈短,時間解析度愈好。頻率特性由衛星感測器的設計與軌道型態決定,且主要取決於幅寬——幅寬愈大,時間解析度愈高。高時間解析度為 < 24 小時至 3 天,中為 4–16 天,低為 > 16 天。例如 IKONOS 為 14 天、Landsat-7 為 16 天、SPOT 為 26 天;氣象衛星 Meteosat-7 每半小時、Meteosat-8 每 15 分鐘;MODIS 每 1–2 天 (Garg, 2024, p. 81)。
在不同時間蒐集同一區域影像的能力,是應用遙測資料最重要的要素之一。多數衛星相鄰軌道的成像幅寬有部分重疊,且重疊隨緯度增加,因此地球某些區域被重複成像的頻率較高;有些衛星系統還能側擺(point)感測器,在相隔 1–5 天的不同軌道對同一區域成像。所以感測器的實際時間解析度取決於衛星/感測器能力、幅寬重疊與緯度等多種因素,也可透過結合不同感測器的影像來縮短 (Garg, 2024, pp. 81–82)。
地物的光譜特徵會隨時間改變,透過蒐集與比較多時期影像可以偵測這些變化:持續成像可監測自然變遷(如植被覆蓋變化、洪水)與人為變遷(如都市發展、森林砍伐)。多時期影像的重要性在於:(a) 熱帶地區多雲,能提供有限的晴空視野;(b) 捕捉突發現象(如洪水、森林火災);(c) 比較事件前後;(d) 研究地物外觀隨時間的變化 (Garg, 2024, p. 82)。
補充:四種解析度之間的取捨 感測器每秒能傳回的資料量有限,四種解析度因此互相牽制:像元愈小(空間高)、波段愈多愈窄(光譜高)、位元愈多(輻射高),單位面積的資料量就愈大,只能縮小幅寬,重訪就變慢(時間低)。MODIS 選擇 250–1000 m 換取每天全球覆蓋;Landsat 選擇 30 m 與 16 天;WorldView-3 選擇 0.31 m 但單景僅十餘公里寬。Sentinel-2 用兩顆衛星(A、B)把 10 m 的重訪縮到 5 天,是目前免費資料中的最佳平衡,也是本課程專題的主力。這個取捨關係見第捌節圖 7。
參、遙測感測器的分類
遙測感測器在不與地表物體實際接觸的情況下取得其資訊,偵測並量測地球的變化;其主要功能是把類比訊號轉為數位訊號。多數衛星與航空成像感測器產出多個光譜波段的數位影像,每個波段對應電磁波譜中的特定波長範圍。人眼只對藍、綠、紅(可見光)敏感,衛星感測器卻能記錄可見光以外的反射輻射 (Garg, 2024, p. 82)。感測器系統可分為被動式與主動式兩大類,被動式包括輻射計、成像輻射計、光譜儀、光譜輻射計,主動式包括雷達、雷射高度計、LiDAR、散射計 (Garg, 2024, p. 89, Fig. 3.11)。
一、被動式感測器
被動式感測器是植被相關研究最常見的感測器類型。它們依賴外部(自然)能源(如太陽)照亮目標,本身不發射輻射,偵測地球反射的太陽輻射與可見光—紅外區的熱輻射。多數太陽同步衛星採用被動式感測器,例如 Landsat MSS 與 IRS LISS,應用於地質、製圖、生態、林業與農業、海洋科學、氣象等。在農業上,遙測利用植被的反射特性並以植生指標評估作物健康,因為特定植生指標值與特定生長階段的特定物種相關 (Garg, 2024, p. 89)。
被動式系統的主要限制是多數情況下需要陽光才能取得資料,因此資料獲取非常依賴光照(時刻、季節、緯度)與天氣條件,雲層會干擾太陽輻射從太陽到地表再回到感測器的路徑。被動式感測器偵測的訊號也受大氣影響,尤其是被大氣強烈散射的短波長——雖可只在極晴朗乾燥的大氣條件下蒐集資料來減少這些效應,但實務上未必可行;所幸現在已有各種大氣校正演算法可移除這些效應 (Garg, 2024, pp. 89–90)。
多數被動式感測器以配備光譜儀的掃描器成像,同時量測數個光譜波段的訊號,產生數位分類所需的多光譜影像。最常見的例子是各種輻射計或光譜儀:輻射計測定物體在特定波段(可見光、紅外、微波)發射的輻射功率,光譜儀則區分並分析光譜波段;高光譜輻射計是遙測中最精確的被動式感測器,因其極高的光譜解析度可在可見光、近紅外與中紅外區分辨數百個窄波段。成像輻射計掃描物體或表面以重建影像;探空儀(sounder)則垂直感測大氣狀況 (Garg, 2024, p. 90)。
| 被動式類型 | 重點(Garg, 2024, pp. 90–92) |
|---|---|
| 攝影系統 | 遙測的歷史發展直接與攝影系統相關。最常見的攝影感測器是相機——一種簡單的被動式感測器。航空攝影是最古老的遙測形式之一,至今仍廣泛用於擷取豐富細節,也作為提供區域概觀資訊的偵察工具(p. 90)。 |
| 電光輻射計 | 以光學技術與電子偵測器量測電磁能,設計類似相機(進光口、透鏡與反射鏡、電子偵測器);偵測器量測 0.4–14 μm 的波長。量測一個以上波長者稱多光譜輻射計,入射輻射以濾鏡、稜鏡等分為離散波段。非成像輻射計常作為研究工具,用於了解光與物體的交互作用、各種表面的光譜特徵描述、大氣量測,以及為其他量測做大氣效應校正(pp. 90–91)。 |
| 被動微波系統 | 偵測微波區波長的一種輻射計,由天線、接收器與記錄裝置組成;量測地表發射微波的極性、波長與強度,提供物體結構與組成的資訊。多應用於大氣與海洋研究,也是量測土壤水分的有效工具(p. 91)。 |
| 可見光、紅外與熱紅外成像系統 | 成像感測器有三種基本設計:框幅式、推掃式與機械掃描式(見下文與圖 6)。此類感測器已部署於多種平台、用於眾多應用;多數現代成像系統為多光譜(pp. 91–92)。 |
三種成像設計的差別在於「一次記錄多少像元」:框幅式(frame)感測器是二維偵測器陣列,像相機在底片上成像一樣、一次曝光取得整幅影像;推掃式(pushbroom)是一維陣列,一次取得影像的一列;機械掃描式(mechanical scanner)在任一瞬間只取得一個或數個像元,靠掃描器實際來回擺動或旋轉感測器(輻射計)或反射鏡而產生影像 (Garg, 2024, pp. 91–92)。
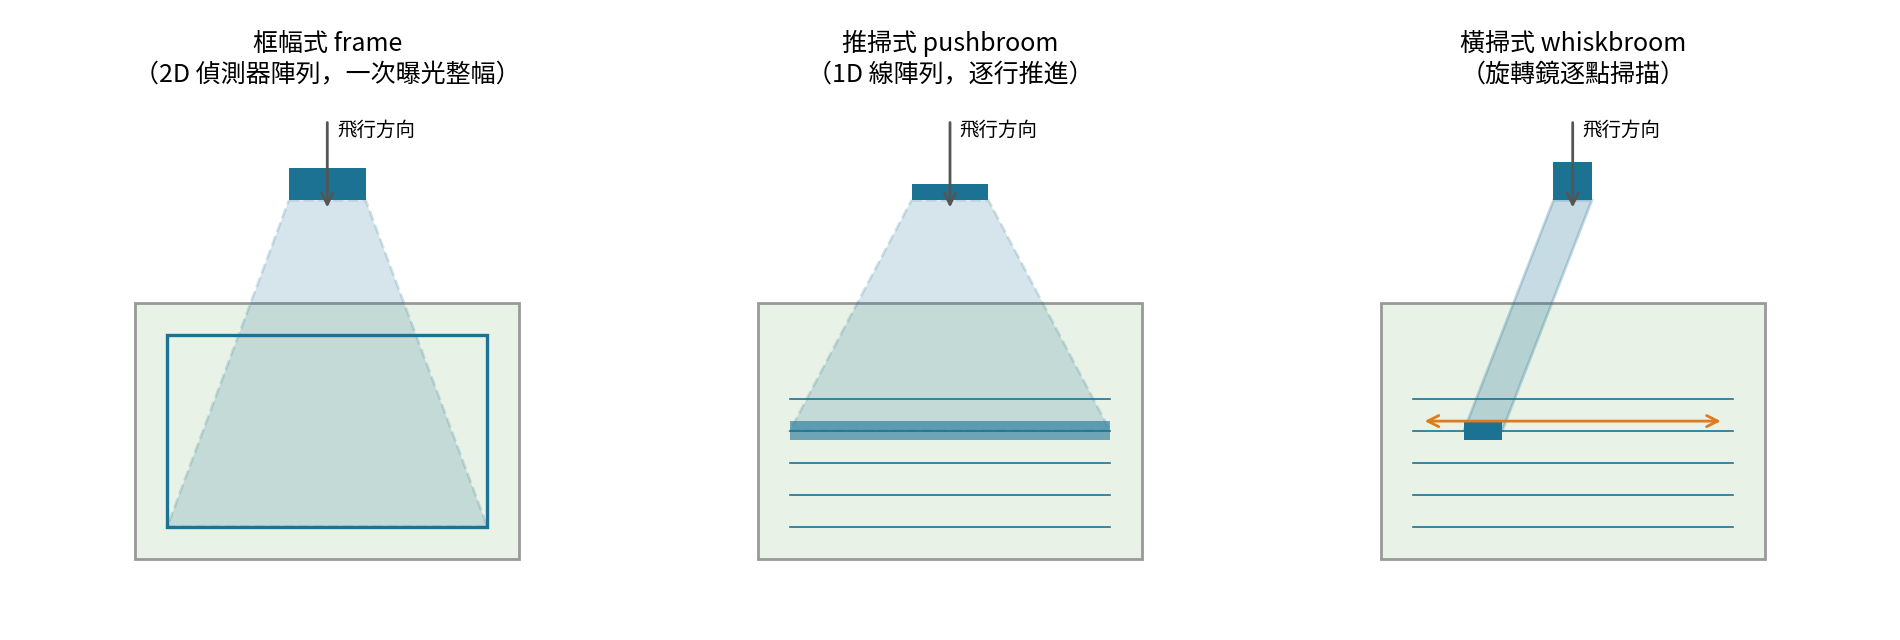
補充:本課程資料的成像方式 Landsat 1–7 的 MSS/TM/ETM+ 屬機械掃描(橫掃)式,用擺動鏡沿東西方向逐點掃描,這也是 Landsat 7 掃描線校正器(SLC)故障後影像出現條紋缺口的原因;Landsat 8/9 的 OLI 與 Sentinel-2 的 MSI 改為推掃式,偵測器數量多、駐留時間長,因此訊噪比與輻射解析度都顯著提升。UAV 搭載的多為框幅式相機,每張相片就是一幅二維影像,再以航測軟體拼接。
二、主動式感測器
主動式感測器(如雷達與雷射掃描器)有自己的電磁輻射,從感測器向目標發射、與目標交互作用並反射回來,最後由感測器記錄。多數主動式感測器在電磁波譜的微波區運作,能在任何條件下穿透大氣;雷達可穿透植被與土壤,取得表層深度與土壤水分含量的資訊。這些感測器的優點是任何時刻或季節都能取得資料,幾乎不受雲、塵、霧、風與惡劣天氣影響 (Garg, 2024, p. 92)。
主動式感測器發射光或波,用來測定距離、高度、大氣狀況等。SAR 是主動式感測器的例子,由發射天線發射微波脈衝照亮目標、以接收天線接收回波。雷達、LiDAR 與 LADAR 都屬主動式遙測,量測電磁輻射從發射到返回的時間延遲;LiDAR 與 LADAR 以雷射光照亮目標,量測的反射可用於決定物體的距離與高度以進行三維表徵。其他主動式感測器還有:(a) 以 LiDAR 量測高程的雷射高度計;(b) 以一或兩個裝置互傳訊號估計距離的測距儀器;(c) 發射脈衝以垂直研究天氣狀況、協助建立濕度、降水、溫度與雲層垂直剖面的探空儀;(d) 量測後向散射輻射的散射計。太空梭雷達地形任務(SRTM)蒐集了許多研究所需的地球高程資料 (Garg, 2024, pp. 92–93)。
雷達(主動微波) 雷達系統使用 1 mm 至 1 m 的微波,向目標或表面發射,並記錄回波的時間與強度。雷達的傳輸特性取決於能量脈衝的波長與極化:常用波段為 K 波段(11–16.7 mm)、X 波段(24–37.5 mm)與 L 波段(150–300 mm);脈衝可在 H(水平)或 V(垂直)極化平面發射或接收。以字母代號指稱波長範圍的做法源自二次大戰期間,當時為軍事保密而任意指定,卻沿用至今。決定雷達回波強度的因素複雜多樣,最重要的是反射訊號之表面或物體的幾何與電性;雷達資料應用於地質、冰雪研究、海洋學、農業與植被研究 (Garg, 2024, p. 93)。
LiDAR(主動光學) LiDAR 系統以雷射光為照明來源,波長約 0.3–1.5 μm,涵蓋紫外到近紅外。雷射發出一道短脈衝,偵測器接收經物體反射(或吸收再重新發射)的光能。最簡單的 LiDAR 量測雷射脈衝的往返時間,它與感測器到目標的距離直接相關;這類基本測距 LiDAR 常稱為測距儀,若部署於飛機或太空載具則稱雷射高度計,可量測陸地、冰或水面的高程、坡度與粗糙度。LiDAR 也能做螢光量測(物質在某波長吸收輻射、在另一波長發射而不先轉為熱能),可用於辨識與定量海洋中的浮游生物與污染物,葉片螢光也有助於辨識植物種類。更先進的 LiDAR 量測後向散射光強度隨旅行時間的變化,訊號強度提供反射光子之物質的資訊,常用於大氣監測;近年 LiDAR 已能以極高的準確度與精密度量測物體高度 (Garg, 2024, pp. 93–94)。
與課程的連結 本課程用到的主動式資料是 Sentinel-1 的 C 波段 SAR(波長約 5.6 cm,介於教材列出的 X 與 L 之間;補充),第 8 週處理旗津/西子灣海岸線與颱風季淹水時,它是雲雨天氣下唯一可靠的來源。第 5 週分類若要區分建物(角反射強、回波亮)與水面(鏡面反射、回波暗),第 1 週學過的四種反射型態就派上用場。第 6 週 UAV 講座亦會介紹機載 LiDAR 與航測點雲。
肆、光學感測器:從 Landsat 到 Sentinel-2
光學成像感測器在可見光與反射紅外區運作,包括全色、多光譜與高光譜系統。全色(PAN)感測器在寬波長範圍內提供單一波段資料(黑白或灰階影像);多光譜(MS)感測器有數個波段的多頻道偵測器,每個波段對特定波長範圍敏感,提供同時包含亮度與光譜(顏色)資訊的多幅影像;高光譜感測器則從 100 個以上的極窄光譜波段蒐集並處理資訊。頻道數愈多,成像解析度愈低,因此全色影像的解析度通常高於多光譜/高光譜影像 (Garg, 2024, p. 94)。這就是許多衛星提供「全色銳化(pan-sharpening)」的原因:用高解析度全色影像為多光譜影像增加空間細節(補充)。
一、Landsat 系列
自 1970 年代初以來,Landsat 計畫持續而一致地擷取地球影像,提供地表最長的連續全球紀錄;四十多年來蒐集的地表光譜資訊,建立了品質、細節、涵蓋與長度皆無可比擬的歷史檔案 (Garg, 2024, p. 94)。Landsat 1–3 的酬載為多光譜掃描儀(MSS)與兩台稱為 RBV 的視訊相機(80 m);Landsat 4、5 加入主題製圖儀(TM,30 m 與 120 m 熱紅外);Landsat 6 未能入軌;Landsat 7 搭載 ETM+(30 m、60 m 熱紅外、15 m 全色);Landsat 8 於 2013 年 2 月 11 日發射,搭載 OLI(30 m 與 15 m)與 TIRS(100 m),幅寬皆為 185 km (Garg, 2024, p. 135, Table 4.3)。Landsat 4、5 在 TM 上有單一熱紅外波段(band 6,120 m);Landsat 8 另有獨立的熱紅外感測器 TIRS,有兩個熱紅外波段:band 10(10.60–11.19 μm)與 band 11(11.50–12.51 μm),以 100 m 取像但產品重取樣為 30 m。Landsat 資料的缺點是不在夜間蒐集、熱校正有限;其空間解析度是強項,但 16 天重訪與缺乏夜間影像在時間尺度上是限制 (Garg, 2024, p. 111)。
| 波段 | 波長 (μm) | 解析度 (m) | 主要用途 |
|---|---|---|---|
| B1 Coastal | 0.43–0.45 | 30 | 海岸水色、氣膠 |
| B2 Blue | 0.45–0.51 | 30 | 水體穿透、土壤/植生區分 |
| B3 Green | 0.53–0.59 | 30 | 植生活力;NDWI |
| B4 Red | 0.64–0.67 | 30 | 葉綠素吸收;NDVI |
| B5 NIR | 0.85–0.88 | 30 | 生物量、水陸界線;NDVI、NDWI |
| B6 SWIR 1 | 1.57–1.65 | 30 | 土壤/植生含水量;NDBI |
| B7 SWIR 2 | 2.11–2.29 | 30 | 礦物、火燒跡地 |
| B8 PAN | 0.50–0.68 | 15 | 全色銳化 |
| B9 Cirrus | 1.36–1.38 | 30 | 卷雲偵測 |
| B10 TIRS 1 | 10.60–11.19 | 100 (30) | 地表溫度(第 4 週 LST) |
| B11 TIRS 2 | 11.50–12.51 | 100 (30) | 地表溫度(分裂視窗) |
表:Landsat 8/9 OLI/TIRS 波段(補充,整理自 USGS 公開規格;B10、B11 出自 Garg, 2024, p. 111)。Landsat 9(2021 年發射)的 OLI-2/TIRS-2 波段設計與 Landsat 8 相同,兩顆衛星軌道錯開 8 天,合併後重訪為 8 天。
二、SPOT 與 IRS
SPOT(Système Pour l’Observation de la Terre)是法國太空總署 CNES 發射的高解析度光學成像衛星系列,第一顆於 1986 年 2 月 21 日進入太陽同步軌道,至今已發射七顆。SPOT-1、2、3 的感測器相同,各有兩具 HRV(高解析度可見光)感測器,可同時或分別以全色(10 m)與多光譜(20 m)模式運作。SPOT-4 的 HR-VIR 新增 20 m 的 SWIR 波段(1.58–1.75 μm),並首度搭載 VEGETATION 感測器,以超過 1 km 的解析度監測全球植被。SPOT-5 的 HRG 在全色模式達 2.5–5 m、多光譜 10 m,並有 HRS 立體成像儀向前後方取像以建立三維模型 (Garg, 2024, pp. 100–101)。SPOT-6、7(2012、2014 年)提供 1.5 m 全色與 8 m 多光譜,幅寬 60 km × 60 km,兩顆合併可每日重訪全球 (Garg, 2024, p. 137)。
印度太空研究組織(ISRO)的 IRS 系列則以 LISS(線性成像自掃描系統)為主力:LISS-I(72.5 m)、LISS-II(36.25 m)、LISS-III(23.5 m,含 SWIR)、LISS-IV(5.8 m),以及幅寬達 774 km 的廣域感測器 WiFS(188 m)(Garg, 2024, p. 101, Table 3.8)。教材對 SPOT 與 IRS 的介紹說明了一個通則:同一計畫內,解析度逐代提升、波段逐代增加,且高解析度模式必然伴隨較窄的幅寬(補充)。
三、Sentinel 系列
Sentinel 衛星屬於歐洲太空總署(ESA)的 Copernicus 計畫。Sentinel-1 於 2014 年 4 月 3 日發射,是極軌衛星,配備 C 波段干涉 SAR,用於觀測海冰區、北極環境、海洋環境、地表運動風險與危機製圖。Sentinel-2A 於 2015 年 6 月 23 日發射,搭載可見光與近紅外感測器,幅寬達 290 km,提供 13 個光譜波段、三種空間解析度的多光譜影像:4 個可見光與近紅外波段 10 m、6 個紅邊與 SWIR 波段 20 m、3 個大氣校正波段 60 m。Sentinel-3A(2016)與 3B(2018)搭載 OLCI(海洋與陸地色彩儀)、SLSTR(海陸表面溫度儀)與 SRAL(SAR 雷達高度計);Sentinel-4 為地球靜止軌道上的紫外—可見光—近紅外光譜儀;Sentinel-5 則為紫外—可見光—近紅外與 SWIR 光譜儀加熱紅外探空儀與成像儀 (Garg, 2024, p. 104)。
| 波段 | 中心波長 (nm) | 解析度 (m) | 用途(補充) |
|---|---|---|---|
| B1 Coastal aerosol | 443 | 60 | 氣膠校正 |
| B2 Blue | 490 | 10 | 真色彩 |
| B3 Green | 560 | 10 | 真色彩;NDWI |
| B4 Red | 665 | 10 | 真色彩;NDVI |
| B5 Red edge 1 | 705 | 20 | 植生紅邊 |
| B6 Red edge 2 | 740 | 20 | 植生紅邊 |
| B7 Red edge 3 | 783 | 20 | 植生紅邊 |
| B8 NIR | 842 | 10 | NDVI、NDWI、假色 |
| B8A Narrow NIR | 865 | 20 | 窄近紅外 |
| B9 Water vapour | 945 | 60 | 水氣校正 |
| B10 SWIR Cirrus | 1375 | 60 | 卷雲偵測 |
| B11 SWIR 1 | 1610 | 20 | 含水量;NDBI |
| B12 SWIR 2 | 2190 | 20 | 土壤、火燒跡地 |
表:Sentinel-2 MSI 波段(依 Garg, 2024, p. 104, Table 3.9 重整;原書表中 Band 11 與 Band 12 的波長有誤植,此處依 ESA 公開規格改為中心波長;補充)。
為什麼 Sentinel-2 有三種解析度?(補充) 回到第貳節的取捨:紅邊與 SWIR 波段比可見光窄、能量弱,偵測器需要更大的地面採樣面積才能累積足夠訊號,所以做成 20 m;氣膠、水氣、卷雲三個波段只用來校正大氣、不做地物判讀,60 m 就夠。同一顆衛星在不同波段用不同解析度,是「以空間換光譜與輻射」的典型設計。第 3 週在 GEE 用 select() 取波段時會直接遇到這個問題——NDVI 用 B4、B8 是 10 m,NDBI 用 B8、B11 就得先把 B11 重取樣。
伍、熱紅外、微波與高光譜感測器
一、熱紅外感測器
熱紅外遙測處理在電磁波譜熱紅外區取得的資料,量測地面物體發射的輻射以估計溫度。所有自然目標都會反射也會發射輻射:熱遙測量測目標表面「發射」的輻射,光學遙測則量測目標「反射」的輻射。所有溫度高於絕對零度的物體都以熱的形式發射紅外能量;在熱紅外區,地球因其熱狀態而發射的輻射遠強於反射的太陽輻射,因此在此波長運作的感測器主要偵測地面物質的熱輻射特性。這些量測給出物體的輻射溫度,取決於兩個因素:物體的動力溫度與發射率 (Garg, 2024, p. 105)。
人眼無法察覺熱紅外能量的差異,因為人眼對紅外(0.7–3 μm)與熱紅外(3–14 μm)都不敏感。紅外與熱紅外的主要差別是:紅外是反射能量,熱紅外是發射能量。由於資料在大氣窗區取得,熱紅外在 8–14 μm 有極佳的大氣窗。熱影像最初為軍事用途開發,後來被執法、消防救援、保全、維修、煤火等團隊採用;即使在完全黑暗與惡劣天氣下,熱成像也能偵測極細微的溫差 (Garg, 2024, p. 105)。
熱成像的優點包括:能快速準確量測難以觸及的物體(如高壓電線)、能量測溫度(光學影像做不到)、能辨識漏氣與隔熱異常。缺點則有:大氣水氣會吸收熱輻射,影像難以判讀與處理;表面發射率與反射的差異妨礙精確測溫;多數熱成像系統的測溫準確度約 ±2%,不如接觸式方法;無法穿透水與玻璃等表面;成本高;資料難以校正;多數應用是定性的,不用於決定絕對地表溫度,而是研究輻射溫度的相對差異 (Garg, 2024, p. 109)。
| 感測器 | 重點(Garg, 2024, pp. 109–111) |
|---|---|
| ASTER(Terra) | 1999 年發射,14 個波段、15/30/90 m 三種解析度,重訪 16 天、幅寬 60 km;由可見光—近紅外、SWIR、熱紅外三具獨立儀器組成。5 個熱紅外波段(8.1–11.6 μm,90 m)主要用於製作地表溫度、發射率、反射率與高程的詳細地圖;資料可自 Earth Explorer 免費下載(pp. 109–110)。 |
| MODIS(Terra/Aqua) | Aqua 過境約當地時間 13:30 與 01:30,Terra 約 10:30 與 22:30;1–2 天重訪、1 km 解析度(熱紅外)。同時蒐集反射與發射資料,是偵測與監測野火的絕佳資源,產品包括地表溫度、熱異常與火點;其強項是在規律取像與合理空間解析度之間取得平衡(p. 110)。 |
| AVHRR(NOAA) | 至少每日一次涵蓋但限於白天,解析度約 1.1 km;主要優勢是相對長的歷史紀錄,大量研究用它評估地表溫度(LST)與發展植生指標(NDVI);缺點是沒有夜間影像(pp. 110–111)。 |
| TIRS(Landsat 8) | 兩個熱紅外波段(band 10、11),100 m 取像、重取樣為 30 m;對評估個別田區灌溉需水量非常有用;缺點是不在夜間蒐集、熱校正有限(p. 111)。 |
| AATSR(Envisat) | 2002 年發射,ATSR 系列第三具,主要目的為海面溫度(SST),亦可用於月 LST 製圖、乾旱預測、蒸發散估計與積雪偵測(p. 111)。 |
熱紅外影像的判讀有一個直觀的例子:鋪面區域在白天與夜間都相對較暖——鋪面白天升溫快且溫度高於周圍,夜間散熱又相對慢,因此都比周圍地物暖 (Garg, 2024, p. 160)。這正是都市熱島的物理基礎,也是高雄熱島專題選用 Landsat 8/9 TIRS 的理由:它是免費資料中空間解析度最高的熱紅外來源(補充)。
二、微波感測器
微波區介於紅外與無線電波之間,範圍約 0.1 cm–1 m,頻率 3–30 GHz,常以不同頻率波段稱呼:S、C、X、Ku、K、Ka。與可見光及紅外相比,微波的長波長帶來重要的特殊性質:能穿過雲、樹冠、霾、塵與降雨,因為它們不受影響可見光與紅外的大氣散射影響 (Garg, 2024, pp. 111, 160)。微波資料的潛在應用涵蓋農業(作物分類、產量監測、土壤水分、作物逆境)、地質、水資源(水體製圖、積雪製圖、水系型態)、洪水製圖與預測、土地利用(森林生物量、樹高)、海洋學(海岸監測、海面風速風向、波高)與環境研究(山崩預測、降雨率)(Garg, 2024, p. 160, Table 4.8)。
SAR 影像的資訊內容不同於同解析度的光學影像,但有穿透雲層的優勢。ESA 的 ERS 與 Envisat、印度的 RISAT、加拿大的 Radarsat 與 SRTM 等衛星高度計量測微波脈衝的傳播距離以提供高程資料,可用於產製 DEM (Garg, 2024, p. 160)。微波對土壤水分敏感,可透過量測土壤介電常數評估;微波的穿透深度是土壤含水量的函數。與熱紅外相比,微波資料在土壤水分研究上的優勢是不受雲干擾、對濕潤條件反演有用,劣勢則是空間解析度較不理想、受地形干擾強、使用者較難理解 (Garg, 2024, p. 162, Table 4.10)。
三、高光譜感測器
遙測近年最重要的突破是高光譜感測器與分析軟體的發展。「hyper」意為「過多」,指量測波段數目龐大:高光譜感測器同時以數百個精細、狹窄且連續的光譜波段觀測地表,在可見光與紅外區的解析度可達 0.01 μm。機載與星載高光譜感測器(又稱成像光譜儀)取得的影像能高準確度描述感興趣的目標(如土地覆蓋類別);與機載感測器(如 AVIRIS)不同,衛星感測器(如 Hyperion EO-1)能定期提供全球涵蓋。高光譜感測器的發展是光譜學與地球遙測成像兩種技術的匯流;光譜儀以光學色散元件把光分為許多狹窄相鄰的波段,由個別偵測器量測各波段能量。目前地面與機載高光譜感測器很多,在軌的星載感測器則很少 (Garg, 2024, p. 117)。高光譜影像像光譜實驗室量到的光譜,是一個包含二維空間資訊與一維光譜資訊的三維資料立方體 (Garg, 2024, p. 162)。
補充:2024 年之後的星載高光譜 教材寫作時在軌的星載高光譜很少;近年情況已改變:義大利 PRISMA(2019)、德國 EnMAP(2022)、NASA 的 EMIT(2022,國際太空站)陸續運作,GEE 也已上架部分產品。高光譜對本課程專題的價值在於區分材質(如工業區的不同屋頂材料、港區水質),但資料量與前處理門檻高,列為進階選項。
陸、遙測平台與衛星軌道
一、什麼是平台
感測器是遙測中記錄能量波長的裝置,通常安裝或固定在「平台」上,平台可以是地面、機載或星載(如 UAV、飛機、衛星等)。平台是承載感測器或相機並操作以取得目標資訊的載具;飛機與衛星是常用平台,氣球與火箭也可使用。遙測感測器應安裝在穩定的平台上,平台的類型與特性取決於所附感測器的類型與應用;自 1960 年代起,遙測已進展到以飛機與衛星平台搭載電光與天線感測器系統 (Garg, 2024, p. 125)。
平台可依運作高度與涵蓋面積分類。地面平台廣泛用於實驗室與野外,這類實驗對感測器的設計開發、地表特徵的描述以及理解訊號與物體之間的關係大有幫助 (Garg, 2024, p. 125)。
| 平台 | 高度與尺度 | 特點與本課程對應(補充) |
|---|---|---|
| 地面 | 手持、車載、塔架;公尺級 | 野外光譜儀量測光譜曲線(第 1 週)、地面真值蒐集(第 5 週精度評估);解析度最高但涵蓋最小。 |
| 航空(飛機) | 數百公尺至十餘公里 | 航照、機載 LiDAR、機載高光譜;可任務化取像,但成本高、需申請空域。 |
| UAV(無人機) | 數十至數百公尺 | 快速起降、可重複作業、影像取得成本低、空間解析度高(Garg, 2024, pp. 29, 32;第 1 週);第 6 週專家講座主題。 |
| 衛星 | 700–1000 km(太陽同步)/36,000 km(地球同步) | 綜觀、重複、全球;本課程 GEE 資料的主體。 |
二、衛星軌道的類型
軌道是天體因重力繞另一天體運行的曲線路徑。星載遙測平台被置於軌道上持續運動;就幾何特性而言,軌道可以是圓形、橢圓形、拋物線或雙曲線,但實務上很難建立並維持完美的圓軌道,所謂的「名義圓軌道」其實略呈橢圓;拋物線與雙曲線軌道不用於陸地遙測。軌道可大致分為地球同步與太陽同步兩類:地球同步衛星的影像涵蓋大得多的區域但解析度差(約 1.1 km),較適合通訊與氣象研究;遙測應用一般使用近極、太陽同步衛星的影像,因為它們提供自然資源的全球涵蓋,且空間解析度良好,符合資源調查與製圖所需 (Garg, 2024, p. 126)。
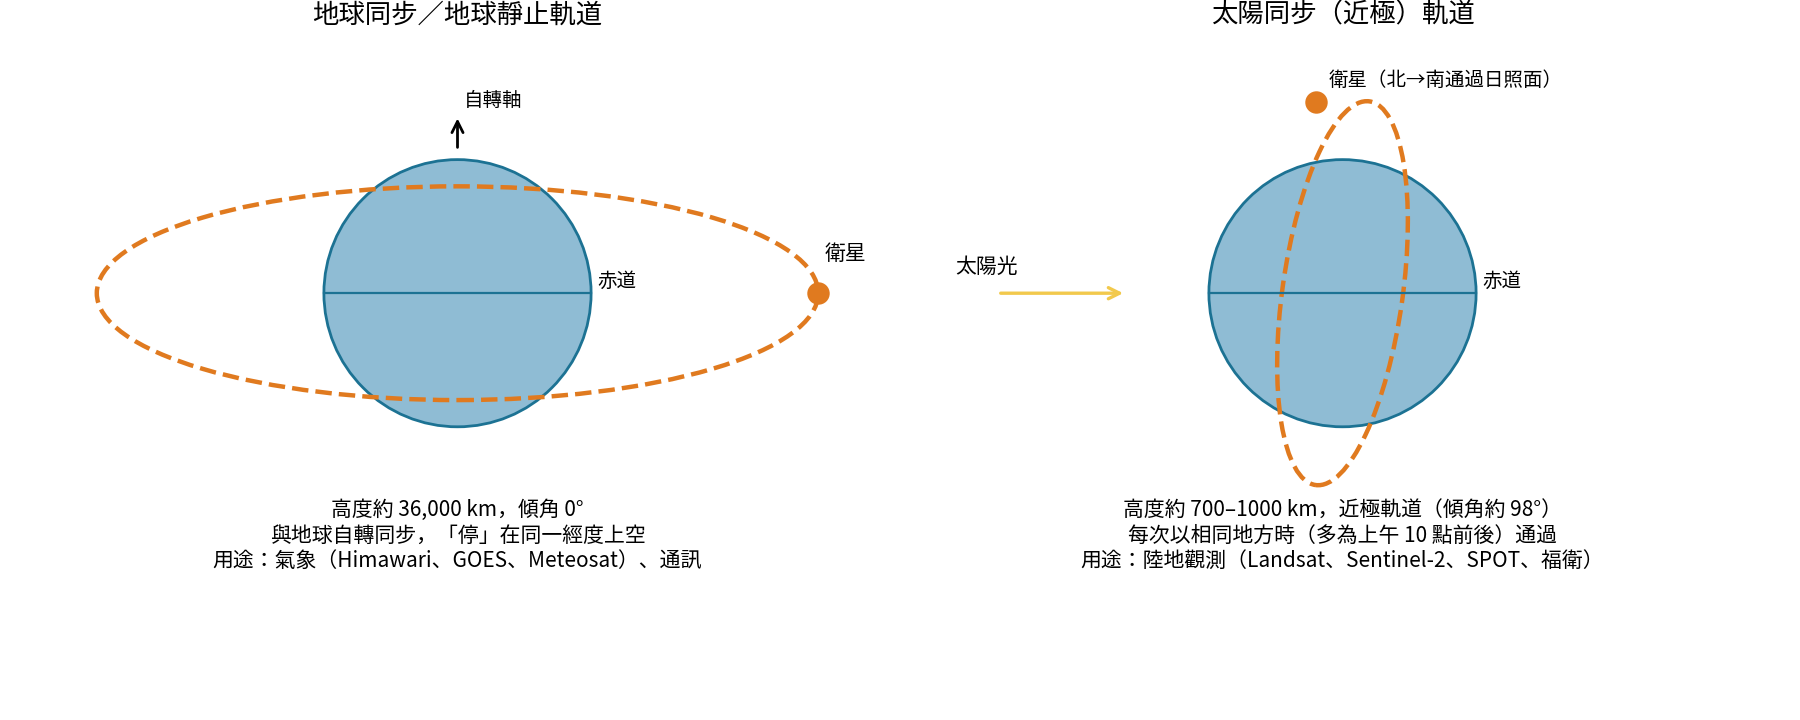
地球同步軌道 在地球同步軌道運行的衛星也稱地球靜止衛星,它們固定在單一地點上空,終其一生觀看同一區域,但無法涵蓋高緯度。這些衛星並非真的靜止,只是因為以與地球自轉相同的速度運行而看似靜止:它們與地球同方向(由西向東)、以等於地球自轉率的角速度運行。為達到這個週期,地球同步衛星在赤道上空約 36,000 km 的高度運行,與赤道面傾角 0°,主要用於天氣預報、衛星電視與通訊。這類衛星置於特定經度以持續觀看特定區域,提供該區域一天內的頻繁影像:例如 GOES East 與 GOES West 位於北美上空(75° W 與 135° W)、INSAT 3-A 在印度上空 93.5° E、日本的 GMS 在新幾內亞上空、Meteosat 在歐洲上空 (Garg, 2024, pp. 126–127)。臺灣中央氣象署日常使用的日本 Himawari 系列即為此類,位於 140.7° E(補充)。
太陽同步軌道 太陽同步軌道的衛星通常由北向南而非由西向東通過地球,大致經過兩極上空,因此也稱極軌衛星。它們在地表上空 700–1000 km 運行,週期通常為 90–103 分鐘,軌道與南北線保持約 3° 的小傾角。太陽同步衛星試圖與太陽維持相同角度,以取得其正下方地表的照明——也就是說,它們被同步為相對太陽總是處於同一「固定」位置。成像在上午中段進行,此時雲的形成最少、環境無污染;它們每天大約繞行十二圈。幾乎所有遙測衛星都在極軌運行並使用光學感測器,NOAA、IRS、Landsat、SPOT、IKONOS 皆為極軌衛星;其感測器只在白天取像,且總是在幾天後幾乎相同的時刻觀測地球上的同一點 (Garg, 2024, pp. 127–128)。
太陽同步衛星在完成一個軌道週期後會重複其路徑。軌道週期是完整涵蓋整個地球一次所需的軌道數:由於地球自轉與衛星由北向南運行,衛星每進入新軌道就觀測地球下方新的區域;衛星的軌道週期、軌道傾角與地球自轉共同使地表得以被完整涵蓋。幾天後軌道週期完成,衛星再度開始蒐集地球的重複影像,稱為重訪週期。重訪週期或時間解析度是同一衛星對同一區域兩次連續觀測之間經過的時間。具有可轉向感測器的衛星(如 SPOT)能在軌道經過地面前後觀看偏離天底(off-nadir)的區域,因而大幅縮短重訪週期——在洪水、地震、野火等需要頻繁影像的情況下很重要。在近極軌道中,高緯度區域會比赤道區更頻繁地被成像,因為軌道路徑接近極區時相鄰幅寬的重疊增加 (Garg, 2024, p. 128)。
三、Path/Row 參考系統
由於感測器持續記錄地面反射輻射,每條軌道被賦予唯一編號以識別地面景/區域,稱為 Path 編號;沿軌道路徑的景長度則定義 Row 編號。因此每一景/影像都能以其唯一的 Path–Row 編號輕易定位,全世界被劃分為不同衛星與不同感測器的唯一 Path–Row 編號。這些連續訊號傳輸至地面接收站,依景的尺寸(由幅寬定義)截斷、處理後供應給使用者;向資料接收機構訂購衛星景時必須註明 Path–Row 編號 (Garg, 2024, pp. 128–129, Fig. 4.3)。
補充:高雄的 Path/Row Landsat 的世界參考系統(WRS-2)中,高雄市大部分落在 Path 117、Row 44(部分東側山區在 Path 116);Sentinel-2 則改用軍事格網參考系統(MGRS)的 100 km 圖幅,高雄屬 51QTF/51QUF 等圖幅。實作篇中會看到,在 GEE 裡不必記這些編號——用 filterBounds() 給一個點或多邊形,系統就會找出所有涵蓋該處的景;但影像 ID 裡的「117044」仍會顯示它來自哪一景。
柒、衛星平台的分類:低、中、高解析度與小衛星
各平台的衛星影像在不同高度取得,空間解析度從 1 km 到不足 1 m 不等,可依資料解析度分為 (a) 低解析度、(b) 中解析度、(c) 高/極高解析度;此外也可依感測器採用的波長分為高光譜、熱紅外與微波系統 (Garg, 2024, p. 129)。
一、低解析度衛星
低解析度衛星提供涵蓋大範圍的影像:幅寬愈大,空間解析度愈差;但低解析度衛星通常有較高的時間解析度,能在短時間內完成並重複同一區域(如 Meteosat-8 以 3 km 解析度每 15 分鐘一次;NOAA-GOES 以 8 km 解析度每 30 分鐘蒐集全球熱紅外資料,日夜皆可)。低解析度影像可用於大範圍、國家或全球尺度的氣候研究、農業製圖、森林火災、天氣監測、積雪、陸地與海洋觀測、海冰與地表溫度 (Garg, 2024, p. 131)。
| 感測器/衛星 | 發射年 | 波段數 | 空間解析度 (km) |
|---|---|---|---|
| GOES (NOAA) | 1975 | 1 TIR | 8.0 |
| AVHRR (NOAA) | 1978 | 5 | 1.1 (LAC)/4.0 (GAC) |
| VEGETATION (SPOT-4) | 1998 | 4 | 1.15 |
| MODIS (Terra/Aqua) | 2000 | 36 | 0.25、0.50、1.0 |
| SEVIRI (Meteosat MSG) | 2002 | 12 | 1.0、3.0 |
| TROPOMI (Sentinel-5P) | 2017 | 7 | 3.5 × 7.0 |
| SLSTR (Sentinel-3B) | 2018 | 9 | 0.5、1.0 |
資料來源:Garg (2024, p. 131, Table 4.1),節錄;原表 VEGETATION 發射年為 1988,依 SPOT-4 發射日期(1998 年 3 月 24 日,p. 135)修正;MODIS 波段數依 p. 133 為 36。
NOAA 的 AVHRR 以平均 833 km 高度運行,自 1978 年 TIROS-N 起,每天沿 1.1 km 幅寬(原文如此)以五個波段取像:紅、近紅外與三個熱紅外。AVHRR 可為氣象應用提供高空間解析度資料,但影像只描繪廣泛的型態、對陸地研究細節不足;然而其時間解析度高、每天涵蓋廣大區域,因此用於監測大範圍與發展許多預警活動 (Garg, 2024, pp. 131–132)。Terra 於 1999 年 12 月 18 日進入太陽同步軌道,搭載 ASTER、CERES、MISR、MODIS 與 MOPITT 五具儀器;MODIS 是 Terra(上午)與 Aqua(下午)的關鍵儀器,兩者每 1–2 天觀測整個地表,以 36 個波段、250/500/1000 m 三種解析度取像 (Garg, 2024, pp. 132–133)。
二、中解析度衛星
這一類有大量平台,如 Landsat、SPOT、IRS、Sentinel 等。影像處理隨 1972 年美國 Landsat-1 的發射開始發展,該衛星提供陸地的全球觀測、熱帶雨林的製圖評估與土地覆蓋變遷;1986 年法國 SPOT 提供全色與多光譜影像並開啟立體觀測的可能;印度 IRS-1A 再進一步改良 (Garg, 2024, p. 133)。Landsat 於 1972 年 7 月發射時名為 ERTS,1975 年更名為 Landsat-1,此後一系列 Landsat 提供大量中解析度影像,用於土地利用/土地覆蓋、植被與農作物、水、土壤、地質等資源,被視為最成功的任務之一 (Garg, 2024, p. 133)。
Sentinel-1 是極軌、全天候、日夜雷達成像任務,每 12 天提供全球涵蓋、5 × 20 m 的高解析度影像,應用於洪水製圖、積雪監測、土壤水分、地表地形、海事監控、海冰分類、植被分析與農業;ESA 對 Sentinel-1 的免費資料政策可望改善多雲地區的作物製圖。Sentinel-2A 是 Sentinel 系列第一顆光學衛星,在 786 km 高度的太陽同步軌道運行,目標是提供含主要島嶼在內的全球陸地影像,並在歐洲與非洲有高重訪頻率;與 SPOT-4 及 Landsat-8 相比,Sentinel-2 有更高的空間解析度與更好的光譜敏感度 (Garg, 2024, p. 145)。Sentinel-4 為地球靜止軌道上的紫外—可見光—近紅外高解析度光譜儀,8 km 解析度,持續監測歐洲上空的大氣微量氣體(O3、NO2、SO2、HCHO、氣膠),時間解析度約 1 小時 (Garg, 2024, p. 148)。
補充:Sentinel-5P 與高雄空品專題 Sentinel-5P(2017 年發射)搭載 TROPOMI,是 Sentinel-5 正式上線前的先導任務,每日全球涵蓋、像元 3.5 × 5.5 km(2019 年後),提供 NO2、SO2、CO、O3、CH4等對流層柱濃度。它屬於第柒節一「低空間、高時間解析度」的典型:看不出個別工廠,但能比較臨海工業區與市區的月均值,並追蹤季節與疫情期間的變化。GEE 資料集 COPERNICUS/S5P/OFFL/L3_NO2 即為此產品,實作篇會用到。
三、高/極高解析度衛星
高解析度資料主要用於繪製地表較小區域的細節。隨著更高解析度衛星影像的出現,從 1:5,000 的製圖比例尺開始,航空影像、UAV 影像與衛星資料之間一直存在競爭;1 m 空間解析度的光學影像可用於製作 1:10,000–1:20,000 的地圖。1998 年初發射的新一代地球成像衛星開啟了高/極高解析度(達 0.82 m 或 1 m)地球觀測的新紀元,1999 年私人公司發射的 IKONOS 帶來重大改變;IKONOS、QuickBird 等 < 5 m 的影像現可用於地形與主題製圖。高解析度影像與長期時序資料對監測活動、研究成長趨勢、規劃開發等至關重要,通常用於區域到地方尺度,但往往價格昂貴而限制了使用 (Garg, 2024, p. 148)。
DigitalGlobe 於 2001 年 10 月發射當時解析度最高的商業衛星 QuickBird,其影像供應給 2004 年被 Google 收購的 Keyhole 公司,成為 Google Earth 誕生與商業成功的關鍵元件,開啟線上地圖入口網站的普及 (Garg, 2024, p. 148)。
| 衛星 | 發射年 | 全色 (m) | 多光譜 (m) | 備註 |
|---|---|---|---|---|
| IKONOS | 1999 | 0.82–1 | 4 | 第一顆商業高解析度衛星,幅寬 11.3 km,11 bit(p. 151) |
| QuickBird-2 | 2001 | 0.61 | 2.4 | 4 個多光譜波段,470 km 高度(p. 151) |
| GeoEye-1 | 2008 | 0.41 | 1.65 | 幅寬 15.2 km,重訪 1–3 天,全色銳化 0.41 m(p. 152) |
| WorldView-2 | 2009 | < 1 | — | 首顆提供 8 波段多光譜的極高解析度衛星(pp. 153) |
| WorldView-3 | 2014 | 0.31 | 1.24 | 另有 3.7 m SWIR 與 30 m CAVIS 大氣校正波段,重訪 < 1 天(p. 153) |
| Pléiades-1A/1B | 2011/2012 | 0.7 | 2.8 | 兩顆相位差 180°,可每日重訪,幅寬 20 km(p. 156) |
| KOMPSAT(韓國) | 1999– | — | — | 韓國多用途衛星系列,KOMPSAT-7 為超高解析度(pp. 154, 156) |
| 福衛二號/五號(補充) | 2004/2017 | 2 | 8/4 | 臺灣自主光學遙測衛星;福衛五號全色 2 m、多光譜 4 m,幅寬 24 km,每 2 天可重訪臺灣 |
資料來源:Garg (2024, pp. 151–156);最後一列為授課教師補充。
四、小衛星與星系
第一顆衛星 Sputnik-1(1957)本身就是小衛星。1980 年代初,微衛星工程徹底改變作法,使其更小更輕以降低成本:傳統大型衛星需要巨額投資,一旦失敗就損失許多儀器;小衛星在成本、彈性、速度與進入太空的機會上有顯著優勢。因此愈來愈多小衛星被發射,每顆專注於特定任務目標並搭載單一儀器;小衛星重量輕,能以低得多的成本發射,為沒有太空計畫的國家、公司與教育機構開啟低成本進入太空的門 (Garg, 2024, p. 167)。依重量分類:奈米衛星 1–10 kg、微衛星 10–100 kg、小型衛星 100–500 kg、中型 500–1000 kg、大型 > 1000 kg (Garg, 2024, p. 167, Table 4.12)。
小衛星重量與複雜度較低,加上標準化的小尺寸,前置時間比傳統衛星短得多,開發週期短、團隊小、成本低。預計小型太空載具將成為地球遙測量測的常規能力,做出以其他平台不可能達成的新型量測;未來將有更多小衛星,各自專注於特定任務、搭載單一儀器,讓更多國家不僅使用主要系統的資料,也建構自己的系統 (Garg, 2024, pp. 167, 172)。
補充:星系(constellation)的意義 Planet 公司的 PlanetScope 以上百顆 3U 立方衛星(每顆約 5 kg)組成星系,以 3–5 m 解析度每天拍攝全球陸地一次;Maxar 的 WorldView Legion 六顆衛星則以 30 cm 解析度每天多次重訪熱點區域(Garg, 2024, p. 154)。星系用「數量」突破單顆衛星的解析度—重訪取捨,是圖 7 右下角空白區被填滿的原因。對學生專題而言,Planet 有教育授權方案;福衛五號影像可透過國家太空中心(TASA)申請。
捌、如何為研究選擇遙測影像
機載與星載感測器資料在空間、輻射、光譜與時間解析度上各不相同,理解不同類型遙測資料的優缺點,是為影像分類選擇合適資料的基礎。尺度、影像解析度與使用者需求是影響選擇的最重要因素:使用者需求決定分類的性質與區域尺度,進而影響空間解析度的選擇。一般而言,地方層級的分類需要細緻的分類系統,因此 IKONOS、QuickBird、SPOT 5 HRG 等高空間解析度資料有幫助;區域尺度最常用 Landsat TM/ETM+、IRS LISS II、Terra ASTER 等中解析度資料;大陸或全球尺度則以 AVHRR、MODIS、IRS WiFS、SPOT VEGETATION 等粗解析度資料為佳 (Garg, 2024, pp. 172–173)。
影響選擇的另一重要因素是大氣條件:潮濕熱帶地區頻繁的多雲常是取得高品質光學資料的障礙,因此各種雷達資料在這些地區是重要的補充來源。由於多來源感測器資料現已容易取得,分析者有更多選擇,結合多感測器資料通常對應用有益;經濟條件也常影響資料選擇與投入分類的時間人力,進而影響分類品質 (Garg, 2024, p. 173)。教材列出九項考量:
| 考量 | 要點(Garg, 2024, pp. 173–179) |
|---|---|
| 1. 空間特性 | 選擇解析度比欲辨識地物尺寸小約 3 倍:要圈繪最小製圖單元 1 公頃(100 m × 100 m)的地物,30 m 大概足夠;要辨識約 3 m × 3 m 的樹冠,就需要 1 m。位置準確度與空間解析度相關,正射校正影像通常較佳。大範圍的高解析度意味大量資料與更長的分析時間。有些感測器提供全色波段(如 ETM+ 的 15 m)以提升視覺銳利度(p. 173)。 |
| 2. 光譜特性 | 評估影像光譜品質通常考慮三個變數:頻寬、波段位置與波段數。頻寬對高光譜影像特別重要;波段位置定義該波段使用的波譜部分,決定能否辨識特定目標的光譜特徵;波段數對一次只用三個波段的目視判讀較不重要,但對自動化數位分類非常重要(p. 175)。 |
| 3. 重訪間隔 | 感測器記錄同一地物兩次所需的最短時間。寬幅寬通常伴隨低空間解析度與較短的重訪週期;有些極寬視野的感測器能在同一天取得同一區域多幅影像;可側擺感測器能以斜角觀看而縮短重訪。地震、火災等突發棲地損失的預警系統可能需要每日到每週的影像(p. 175)。 |
| 4. 輻射特性 | 感測器把特定波長的強度記錄為範圍內的單一整數,即輻射解析度:Landsat TM 可儲存 0–255,IKONOS 可儲存 0–2,048。這些值定義波段內可偵測的變化量,是敏感度的一個面向;敏感度也由感測器的動態範圍定義。使用高空間、時間、光譜與輻射解析度資料可提升精密度,但四種解析度間的取捨必須在選擇特定應用的衛星影像時協調——每種遙測應用都有其獨特的解析度需求(p. 176)。 |
| 5. 影像面積 | 影像涵蓋的地面面積定義影像足跡,取決於幅寬,可從 8 m 到超過 2,000 km。高空間解析度影像涵蓋的地面比低解析度小;大範圍在高解析度下需要大量景數,中/粗解析度只需少數景。鑲嵌大量景可能耗時且有問題,特別是相鄰影像取自不同季節——同一地物會因濕度、雲量與時刻而產生不同反射率;整個研究區落在單一影像內可省下許多工作(p. 176)。 |
| 6. 多角度影像 | 有些衛星感測器可對特定目標區側擺以取得更頻繁的影像;使用者可要求在軌道上兩次以上的機會鎖定特定地物,在短時間內取得多幅影像。地震等突發短暫現象需要極短間隔的影像;可側擺感測器的另一優點是能取得立體影像以建立 DEM(pp. 176–177)。 |
| 7. 影像可得性與成本 | 大量潛在影像類型中,只有少數適合全國監測,因為它們不是昂貴就是資料檔案太少。Landsat 資料因相對中等的空間解析度(30 m)與適中的成本而被最廣泛使用;SPOT HRV 品質相近但對國家級製圖可能昂貴。250 m–1 km 的粗解析度資料(MODIS、SPOT VEGETATION)通常免費、檔案完整、取得後不久即可用,適合土地覆蓋監測,但未必適合監測棲地範圍與變化率,因為多數變化發生在小斑塊;粗與高解析度資料並用,可讓國家以粗解析度估計變化作為預警、以高解析度較不頻繁地產出更精確的評估。極高解析度資料通常非常昂貴,以商業衛星監測大範圍並不經濟(pp. 177–178)。 |
| 8. 分析的成本效益 | 遙測結合野外調查很可能是定期監測許多土地利用/土地覆蓋類別最有效的方案。遙測活動有四類成本:(a) 建置、(b) 野外調查、(c) 影像取得、(d) 影像處理。建置成本(軟硬體)最大,占 40–72%,但運算力提升正在降低它;若軟硬體已具備,野外調查可能占約 80%——野外調查是任何土地覆蓋製圖計畫的關鍵,可能占專案時間約 70%;投入愈多野外調查與地面真值,影像分析結果的準確度愈高。影像取得的選擇要權衡地圖精度與影像成本:60 km × 60 km 用 SPOT MS 划算,更大範圍用 Landsat TM;MODIS 免費但歷史紀錄短、只適合粗尺度區域監測(pp. 178–179)。 |
| 9. 技術專業 | 資料取得後需要技術知識與專業來處理分析影像,人事成本可能高於影像或硬體;成功的監測計畫需要重複影像,除建置外的成本都會重複發生。把遙測納入大型專案的一大挑戰是取得處理與判讀資料的技術專業;不過新的軟體工具更友善,讓遙測資料人人可及,開源資料與軟體的普及也將使能操作這些平台的專家人數成長(p. 179)。 |
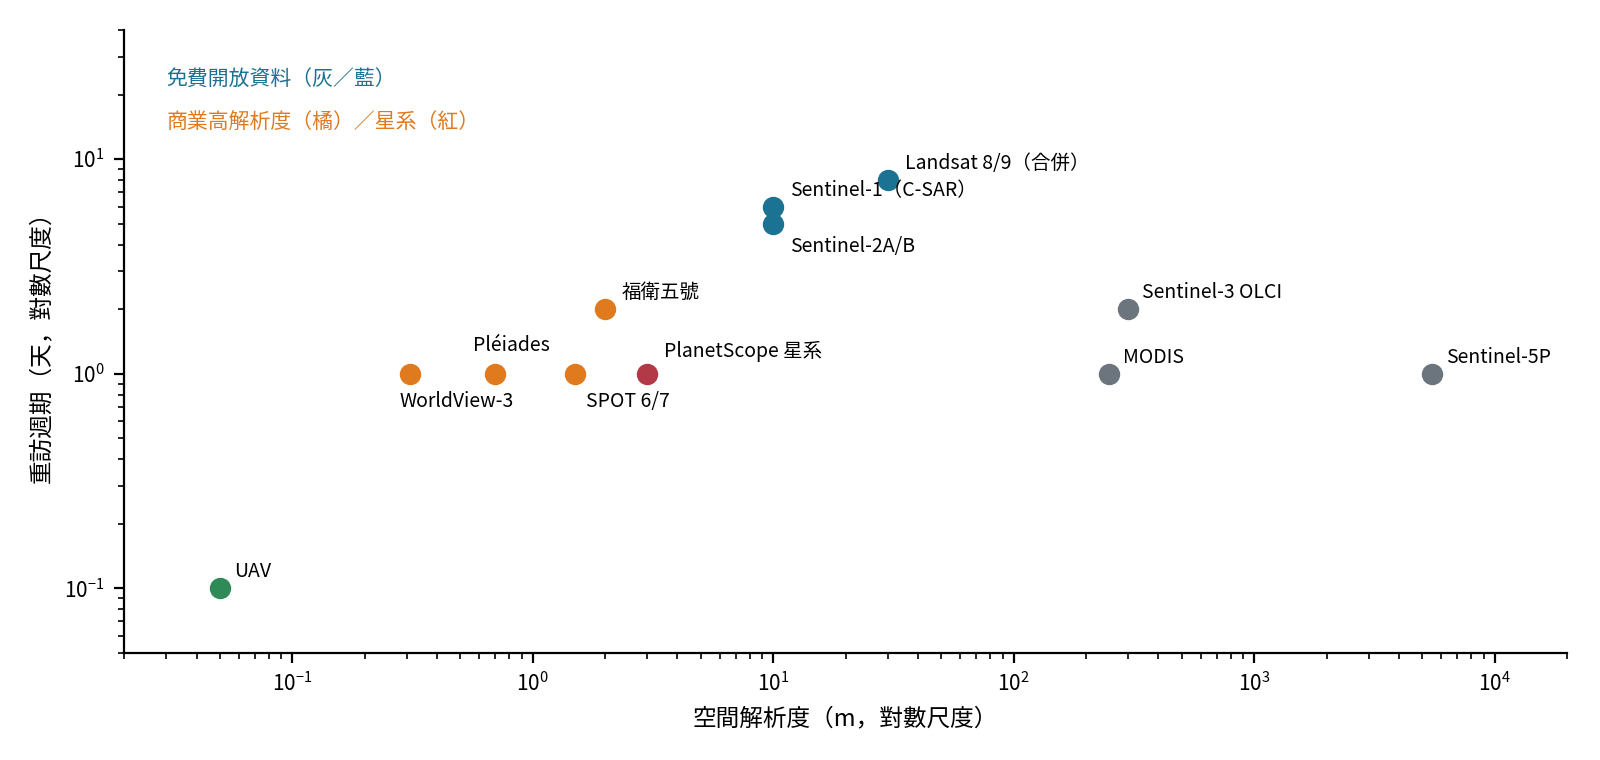
教材圖 4.11 顯示各衛星空間解析度與時間解析度的關係及相關成本:粗解析度(250 m–1 km)的 MODIS 與 SPOT VEGETATION 資料通常免費、檔案完整;解析度愈高、資料單價愈高 (Garg, 2024, p. 177)。圖 7 把本課程會接觸的資料放上同一張圖:左下角(高解析、高頻率)是商業星系與 UAV 的領域,右上(粗解析、日重訪)是氣候與大氣衛星,中間帶(10–30 m、5–16 天、免費)正是 Landsat 與 Sentinel-2,也是 GEE 資料目錄的主力(補充)。
補充:把九項考量套在專題上 以「高雄工業區 NO2」為例:(1) 空間——想比較臨海工業區與市區,5 km 像元勉強可用,但不能指認個別煙囪;(3) 重訪——每日資料才能做月均與季節比較;(2) 光譜——TROPOMI 的紫外—可見光光譜儀才能反演 NO2,光學相機做不到;(7) 成本——免費;(9) 專業——GEE 已提供 Level-3 產品,門檻低。結論:Sentinel-5P 是唯一合理選擇,但要在報告中誠實說明空間解析度的限制。請在第 7 週選題前,用同樣的方式為自己的題目跑一遍九項考量。
玖、課後自我檢核
- 一幅 8 bit 影像的 DN 範圍是多少?12 bit 呢?為什麼 Landsat 8/9 的 Level-2 產品以 16 bit 儲存,卻不代表輻射解析度是 16 bit?
- 請以一句話分別定義空間、光譜、輻射、時間解析度,並各舉一個本課程資料集為例。
- 推掃式與橫掃式感測器的差別為何?Landsat 8 的 OLI 屬於哪一種?
- 雷達與 LiDAR 都是主動式感測器,它們使用的波長區段與主要應用有何不同?
- Sentinel-2 的 13 個波段為什麼分成 10/20/60 m 三種解析度?
- 太陽同步軌道的「同步」是指什麼?這對比較不同年份影像的地表反射率有什麼好處?
- 一景 Landsat 影像約 185 km × 185 km,一景 WorldView-3 約 13 km 寬。要涵蓋整個高雄市(約 2,952 km²)各需要幾景?這對專題的成本與鑲嵌工作有何影響?
- 請列出教材「影像選擇」的九項考量中,認為對學生專題最關鍵的三項,並說明理由。
(參考答案要點:1. 0–255;0–4,095;儲存位元是檔案格式,輻射解析度由感測器量化位元決定(OLI 為 12 bit),16 bit 只是留有餘裕並容納比例係數。2. 空間=像元地面尺寸(Sentinel-2 10 m);光譜=波段數與寬度(MODIS 36 個);輻射=可分辨亮度階數(OLI 12 bit);時間=重訪週期(Sentinel-5P 每日)。3. 推掃式以線陣列逐行推進,橫掃式以擺動鏡逐點掃描;OLI 為推掃式。4. 雷達用微波(mm–m),穿雲、測地形與土壤水分;LiDAR 用紫外—近紅外雷射(0.3–1.5 μm),測距離、高程與三維結構。5. 窄波段能量弱需較大採樣面積;大氣校正波段不需高解析度;以空間換光譜與輻射。6. 每次通過同一地點的當地太陽時相同,因此太陽高度角相近、光照條件可比。7. Landsat 1 景即可;WorldView-3 至少 20 景以上(依幅寬與重疊而定),成本與鑲嵌難度大增。8. 開放答案,常見為空間特性、重訪間隔、可得性與成本。)
下週預告
第 3 週 理論:影像前處理——輻射校正、大氣校正(TOA 與地表反射率)、幾何校正與重取樣、對比增強(Garg, 2024, Ch. 5)|實作:影像運算——波段選取、算術運算、閾值與遮罩(Cardille 等, 2024, F2.0)。請先完成本週實作篇的練習,並在 GEE Data Catalog 找到 Landsat 8/9 與 Sentinel-2 的資料集頁面,記下各波段的比例係數(scale factor)。
參考資料
Cardille, J. A., Crowley, M. A., Saah, D., & Clinton, N. E. (Eds.). (2024). Cloud-based remote sensing with Google Earth Engine: Fundamentals and applications. Springer. https://doi.org/10.1007/978-3-031-26588-4(本課程實作教材,開放取用;全書亦可於 https://www.eefabook.org 免費閱讀)
Garg, P. K. (2024). Remote sensing. Mercury Learning and Information. https://doi.org/10.1515/9781501522840(本週引用 Chapter 3: Various remote sensing sensors and data characteristics, pp. 65–117;Chapter 4: Various remote sensing platforms, pp. 125–179)
European Space Agency. (n.d.). Sentinel-2 MSI user guide: Resolutions. https://sentinels.copernicus.eu/(補充表中 Sentinel-2 中心波長之依據)
U.S. Geological Survey. (n.d.). Landsat 8–9 Operational Land Imager (OLI) and Thermal Infrared Sensor (TIRS). https://www.usgs.gov/landsat-missions(補充表中 Landsat 8/9 波段之依據)