01 遙測導論與電磁波譜
遙測導論、電磁波譜與能量交互作用
本週學習目標
上完本週,你應該能夠:
- 說明遙測的定義、物理基礎與發展沿革,並理解遙測資料獲取的七個程序。
- 區分被動式與主動式系統,以及光學、熱紅外與微波三類遙測系統各自量測的能量與適用情境。
- 正確使用像元、數位值、波段、全色/多光譜/高光譜、自然色與假色合成等基本術語,並能解釋標準假色合成中植生為何呈紅色。
- 描述電磁波譜各區段的波長順序,解釋波長、頻率與能量的關係,並用黑體輻射說明「反射式」與「發射式」遙測的分工。
- 解釋大氣吸收、大氣窗與三種散射如何影響衛星影像,並據此判斷雲雨天氣下適合的資料來源。
- 讀懂植生、水體與土壤的典型光譜反射曲線,說明其物理成因,作為後續光譜指標(第 4 週)的基礎。
- 以「多概念」與「優勢/限制」的框架,初步評估一個高雄在地環境議題是否適合用遙測回答。
關於本講義的引用 本講義內容整理自 Garg, P. K. (2024). Remote Sensing(Mercury Learning)第 1 章 Basics of Remote Sensing 與第 2 章 Electromagnetic Radiations and Interaction with Atmosphere。文中括號內的頁碼即為原書頁碼,方便你回頭閱讀原文;標示「補充」者為授課教師依課程需要補充的說明或計算,不出自該書。實作部分(Google Earth Engine 入門)另發實作講義。完整書目見講義末「參考資料」。
壹、遙測是什麼?定義、原理與發展
一、定義
遙測(remote sensing)可定義為「透過分析一種不與研究對象接觸的裝置所獲取的資料,以取得有關物體、區域或現象之資訊的科學與藝術」。字面上,remote 是「從遠處」,sensing 是「記錄」,因此遙測最基本的意思就是從遠處記錄資料、蒐集物體的資訊 (Garg, 2024, p. 4)。
「遙測」一詞是美國海軍研究署的地理學者 Evelyn Pruitt 在 1950 年代末提出的,當時她正推動多光譜相機、紅外線底片與非攝影式掃描器等新興成像技術的應用 (Garg, 2024, p. 4)。值得注意的是,這個名詞出自一位地理學者:遙測從一開始就是為了回答「地表上的東西在哪裡、分布如何、如何變化」這類地理問題而發展的工具(補充)。
定義中有三個關鍵詞值得拆開來看(補充整理):
- 不接觸(not in contact):資料是「隔著距離」取得的,因此必須依賴某種能在空間中傳遞的媒介——電磁能——把地表的資訊帶到感測器。
- 資料(data)與資訊(information)的區分:感測器記錄的是數字(資料),要經過處理、判釋與分析才變成有意義的資訊,例如一張土地利用圖。
- 科學與藝術:遙測有嚴謹的物理與統計基礎,但影像判釋仍需要經驗與對研究區的認識。
二、物理基礎:電磁能
遙測主要關心的是在不接觸物體的情況下量測或取得其資訊,它以電磁能(electromagnetic energy, EME)作為蒐集資訊的手段。地表各種地物依其性質,在不同波長反射、輻射或發射不同種類與數量的電磁能;量測這些反射或發射的電磁輻射(electromagnetic radiation, EMR),就是理解地表特徵的基礎 (Garg, 2024, p. 5)。
地表所有地物都會反射與吸收太陽的輻射能,也會發射並反射回其中一部分。各種物體在電磁波譜不同區段發射與反射的能量各不相同,取決於材料的性質(結構、化學與物理)、表面粗糙度、入射角、輻射的強度與波長。這些訊號由感測器記錄,傳回地面接收站處理後以數位形式儲存為衛星影像,再依使用者需求發布 (Garg, 2024, p. 5)。
感測器接收到的能量可分為三種來源 (Garg, 2024, p. 6, Fig. 1.1):
- 反射輻射(reflected radiation):太陽輻射經地表反射後進入感測器——光學遙測的來源。
- 發射輻射(emitted radiation):地表因自身溫度而發射的能量——熱紅外遙測的來源。
- 後向散射輻射(backscattered radiation):感測器自己發射能量,經地表散射後回到感測器——雷達(主動式微波)遙測的來源。
三、發展沿革
| 時期 | 重要發展 |
|---|---|
| 1800 年代 | 航空攝影是最早的遙測形式,始於 1800 年代相機的發明;法國發明家 Niépce 在 1800 年代初拍出第一張成功的照片。1858 年法國攝影師兼氣球飛行家 Gaspar Felix Tournachon(人稱 Nadar)從氣球上拍下已知最早的航空照片,他在 1855 年已為「以航空照片製圖與測量」申請專利;1860 年 James Wallace Black 自氣球拍攝波士頓(Garg, 2024, p. 4)。 |
| 二次大戰 | 雷達、聲納與熱探測技術的軍事應用,是現代遙測技術的源頭(Garg, 2024, p. 4)。 |
| 1950 年代末 | Evelyn Pruitt 提出「遙測」一詞,涵蓋多光譜相機、紅外線底片與非攝影式掃描器等新興技術(Garg, 2024, p. 4)。 |
| 1972 年 | Landsat 多光譜掃描儀(MSS)發射,開啟從太空進行陸地遙測的現代紀元(Garg, 2024, p. 8)。Landsat 系列至今持續運作(Landsat 8、9),累積超過 50 年的連續紀錄,是本課程都市擴張與熱島專題的主要資料(補充)。 |
| 1990 年代至今 | 各國陸續發射自有系統:美國 Landsat、EOS 系列與 IKONOS、QuickBird 等商業衛星,歐洲 ERS/Envisat,法國 SPOT/Pleiades,德國 TerraSAR/RapidEye,日本 ADEOS/ALOS,印度 IRS/Cartosat,中巴 CBERS,臺灣的 RocSat(福衛系列)等(Garg, 2024, p. 9, Fig. 1.3)。今日的作業系統可在多個波譜區段以數十個波段成像,空間解析度優於 1 m(Garg, 2024, p. 8)。 |
| 2014 年起 | 歐洲哥白尼計畫 Sentinel 系列(Sentinel-1 雷達、Sentinel-2 光學、Sentinel-5P 大氣成分)免費開放,與 Landsat 共同構成本課程四個專題的骨幹資料(補充)。 |
| 近十年 | 無人機(UAV)因技術進步、成本降低而普及,具備快速起降、可重複作業、影像取得成本低、空間解析度高等優勢,正在改變空間資料的蒐集與地理分析方式;結合電腦視覺與機器學習的自動化分析也快速發展(Garg, 2024, pp. 29, 32)。大型免費資料與雲端運算平台(如 Google Earth Engine)則讓長時序、大範圍分析變得可行(補充)。 |
四、為什麼用遙測?
遙測之所以成為自然資源製圖、清查、監測與管理的有力工具,在於它的幾項先天優勢:綜觀式(synoptic)的視野、重複成像、能取得難以到達地區的影像、成本相對低廉,以及近乎即時的資料可得性。不過影像資料在產出所需資訊前,必須先處理各種誤差;影像處理軟體的進步不只能移除誤差,也擴大了影像在各領域的應用。今日遙測影像已是政府與民間資源管理系統的一部分,而把遙測資料與其他來源的主題圖層整合,更為地理資訊系統(GIS)中的複雜模擬與應用帶來額外優勢 (Garg, 2024, p. 5)。
與本課程的連結 高雄兼具重工業城市、快速都市發展與海岸城市的多重性格,都市熱環境、空氣品質、土地利用變遷與海岸侵蝕都是「大範圍、長時間、可從太空觀測」的問題,正是遙測綜觀視野與重複成像優勢能發揮的地方。本學期四個專題(熱島、工業區 NO₂、都市擴張、海岸線變遷)都是從這個角度選出來的(補充)。
貳、遙測資料獲取的程序與系統類型
一、資料獲取的七個程序
從太陽發出能量到最後產生應用成果,遙測資料的獲取可拆成七個程序 (Garg, 2024, pp. 6–8, Fig. 1.2),如圖 1。
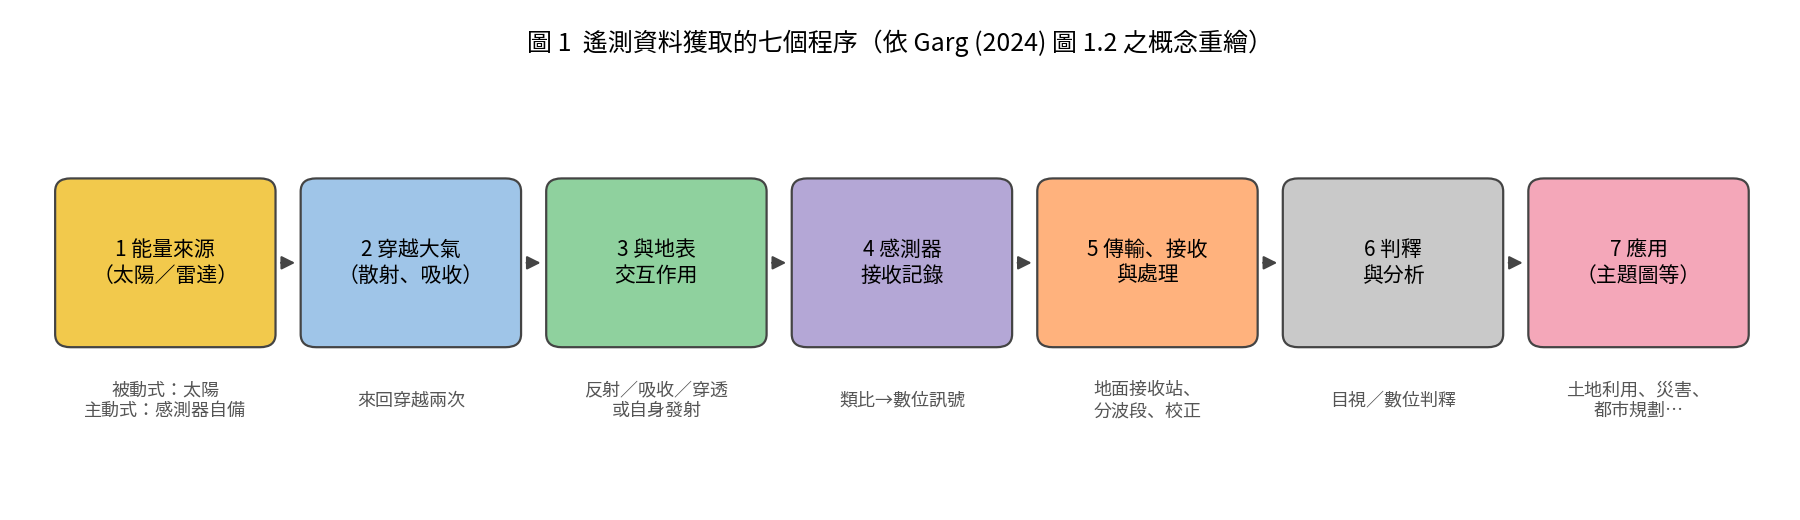
| # | 程序 | 重點 |
|---|---|---|
| 1 | 能量來源 | 能量來源是遙測資料獲取的首要條件,用來照亮地表目標。被動式(passive)系統以太陽為能源,只能在白天成像;主動式(active)系統(如雷達或加閃光燈的相機)由感測器自行發射能量,隨時隨地都能成像。多數自然資源應用的系統以太陽照明、記錄反射輻射(p. 6)。 |
| 2 | 能量穿越大氣 | 能量從來源(被動式即太陽)穿過大氣到達目標,大氣會吸收、散射或穿透能量;能量再從目標回到感測器。兩段路程都會發生散射、吸收與穿透,影響電磁輻射的強度與品質(pp. 6–7;詳見第肆節)。 |
| 3 | 與目標交互作用 | 能量到達地表後被反射、吸收或穿透,取決於目標的物理與化學特性以及觀測的波長區段(p. 7;詳見第伍節)。 |
| 4 | 感測器接收 | 感測器是遙測系統最重要的元件,記錄地物反射或發射的電磁能變化;不同感測器對波譜的不同部分敏感。感測器分為成像(image forming)與非成像兩大類,其功能是把類比訊號轉為機器可讀的數位訊號(p. 7)。 |
| 5 | 傳輸、接收與處理 | 訊號以電子形式經遙測技術(telemetry)傳回地面接收站;原始影像未經處理,需經各級處理與校正。記錄時把入射能量用濾鏡分成不同波段,各波段轉為電訊號後處理為輻射資料並數位儲存,再送至典藏中心供使用者索取(p. 8)。 |
| 6 | 判釋與分析 | 處理後的影像可由專家以目視或數位方式判釋,利用影像處理軟體轉為各種應用所需的主題圖(p. 8)。 |
| 7 | 應用 | 土地利用/土地覆蓋變遷、自然資源製圖與管理、作物製圖與監測、都市規劃、災害損失評估等(p. 8)。 |
這七個程序也是本課程 16 週的地圖:第 1–2 週處理程序 1–4(能量、大氣、地表、感測器),第 3 週處理程序 5 的校正,第 4–5 週與第 7–9 週處理程序 6 的分析方法,第 6 週起的專題就是程序 7 的應用(補充)。
二、被動式與主動式系統
| 被動式(passive) | 主動式(active) | |
|---|---|---|
| 能量來源 | 太陽(反射)或地表自身(發射) | 感測器自行發射脈衝 |
| 成像時間 | 反射式僅限白天;熱紅外日夜皆可(補充) | 日夜皆可,隨時隨地(p. 6) |
| 受天氣影響 | 光學影像被雲遮蔽;熱紅外亦受雲影響(補充) | 微波可穿透雲雨(p. 10) |
| 本課程會用到的例子 | Landsat 8/9 OLI/TIRS、Sentinel-2 MSI、Sentinel-5P TROPOMI(補充) | Sentinel-1 C 波段 SAR;LiDAR 亦屬主動式(p. 32;補充) |
三、依波譜區段區分的三類遙測系統
各種遙測系統在光學、紅外與微波區段成像,不同衛星任務的本質差異在於波段數與涵蓋範圍、空間解析度、涵蓋面積與時間解析度 (Garg, 2024, pp. 8–9)。
- 光學遙測系統:光學感測器偵測地表反射或散射的太陽輻射,影像類似太空中相機拍的照片;波長區段通常從可見光—近紅外(VNIR)延伸到短波紅外(SWIR)。水、土壤、植生、森林、雪、建物與道路對可見光與紅外光的反射方式各不相同 (Garg, 2024, p. 9)。
- 熱紅外遙測系統:以紅外感測器偵測地表「發射」的紅外輻射。紅外線波長介於 0.70 μm 到 1 mm,其中中波紅外(MWIR)與長波紅外(LWIR)屬熱紅外(TIR)區;這些輻射由地表溫暖的物體發射,用來量測陸地與海面溫度、偵測森林火災與火山等 (Garg, 2024, p. 9)。這是第 4 週地表溫度(LST)反演與都市熱島專題的基礎(補充)。
- 微波遙測系統:微波波長約 1 cm 至 1 m,有些衛星搭載被動、主動或兩者兼具的微波感測器。主動式感測器發射微波脈衝照亮成像區域,量測由地面或海面散射回感測器的能量成像;其優點是可穿透雲與水氣、日夜皆可取得影像。最常見的主動式微波成像系統是雷達(radio detection and ranging):發射微波訊號並偵測後向散射的部分,回波強度用來區分不同目標,發射與接收的時間差則決定到目標的距離;合成孔徑雷達(SAR)能產生高解析度影像。雷達影像特別適合繪製地形與地質構造、土壤類型、植生與作物,以及海面的冰與油汙 (Garg, 2024, p. 10)。
思考 高雄夏季午後對流雲旺盛、颱風季多雲多雨,若要「持續」監測沿海淹水範圍,光學影像常被雲遮蔽。依上述原理,哪一類系統最適合?(提示:長波長可穿透雲雨;Garg, 2024, pp. 10, 45)
參、基本術語與遙測資料的形式
一、常用術語
以下術語在本課程會反覆出現,請務必熟悉 (Garg, 2024, pp. 11–13)。
| 術語 | 定義 |
|---|---|
| 電磁波譜(EMS) | 包含 γ 射線、X 射線、紫外線、可見光、紅外線、微波(雷達)與無線電波等區段的能量範圍;各區段波長與頻率不同,但都以光速行進(p. 11)。 |
| 反射能量/吸收/穿透 | 照射到地物的電磁能可被反射、吸收或穿透;被地物反射回來並由感測器量到的部分稱為反射能量。吸收是輻射能被吸收並轉為其他形式能量的過程;穿透是介質(如大氣)允許不同波長的輻射通過而不改變的量(p. 11)。 |
| 平台(platform) | 搭載感測器的載具,通常是衛星或飛機(p. 11);也包括 UAV、氣球與地面載具(p. 20;補充)。 |
| 感測器(sensor) | 偵測電磁能並將其轉換為可記錄為數字、顯示為影像之訊號的電子裝置(p. 11)。 |
| 波段(spectral band) | 感測器蒐集地物反射或發射之電磁輻射所用的波長範圍,又稱頻道(channel)。依波段數可分為全色(單一波段)、多光譜(多於一個波段)與高光譜(通常超過 100 個波段)感測器(p. 11)。 |
| 影像(image) | 感測過程產生的圖像,可為紙本或顯示於螢幕的數位格式;數位衛星影像又稱網格(raster)影像(p. 12)。 |
| 像元(pixel) | 「picture element」的縮寫。數位影像由行列排列的網格組成,像元是影像中最小的元素,通常為正方形,其邊長代表影像的空間解析度。影像像元總數=行數 × 列數;整幅影像的地面涵蓋面積=像元總數 × 單一像元的地面面積(p. 12)。 |
| 灰階(gray scale) | 校準影像亮度變化的尺度,從黑到白之間為各級灰值(p. 12)。 |
| 數位值(DN) | 指定給像元的值,通常為二進位整數;8 位元影像的範圍為 0–255(一個位元組),即把感測器擷取的能量範圍分成 256(2⁸)個灰階,0 為全黑、255 為全白。DN 值的變化產生影像中的各種色調,幫助辨識地物;數位影像分析正是建立在 DN 值的分布與模式上(p. 12)。 |
| 直方圖(histogram) | DN 值的圖形化表示:x 軸為各個 DN 值,y 軸為其出現頻率(p. 12)。第 3 週的影像增揚會大量使用(補充)。 |
| 亮度與對比 | 亮度是光源相對於比較對象所輸出的能量,屬相對概念、依視覺感受而定;對比可簡單理解為影像中最大與最小像元強度的差,是主觀評估影像品質的重要因子,也是讓物體能與背景區分的視覺差異(pp. 12–13)。 |
| 分類(classification) | 以計算方式將像元或物件依共同的光譜特性指派到一組類別的過程(p. 13);第 5 週主題(補充)。 |
| 主題圖(thematic map) | 顯示單一主題屬性空間分布的地圖,通常只顯示一種屬性(單變量圖),如土壤類型、植生、河流、地質、土地利用或聚落(p. 13)。 |
二、遙測資料的形式
遙測資料可分為攝影式資料(硬拷貝影像)與數位資料(軟拷貝)。攝影式資料來自飛機、氣球、無人機上的相機系統;數位資料則來自衛星、飛機、無人機上的感測器、掃描器、輻射計、散射計與 LiDAR 等。感測器蒐集的數位資料是初級產品,可在實驗室轉為硬拷貝的次級產品。數位資料可為單波段、多波段或高光譜波段。一般而言,人工判釋使用硬拷貝影像,數位判釋(電腦與影像處理軟體)則需要數位資料;衛星數位影像為網格(raster)格式 (Garg, 2024, pp. 13–14)。本課程在 GEE 上處理的全部是數位網格資料(補充)。
1. 黑白影像與全色影像 多光譜相機/感測器在各波長區段拍的個別影像都是黑白的,Landsat、SPOT、IRS、Sentinel 等自然資源衛星都提供多光譜波段資料,這些單波段黑白影像可再處理成彩色影像。許多衛星(SPOT-6/7、Cartosat、IKONOS 等)另外搭載全色(panchromatic, PAN)感測器,在較寬的可見光範圍提供單一黑白影像。全色影像的空間解析度高於多光譜的個別波段:因為每個像元蒐集到的太陽輻射量較多,PAN 感測器能在較小的像元尺寸下偵測亮度差異 (Garg, 2024, pp. 14–15)。
2. 多光譜影像 在多個波段擷取資料的感測器所產生的影像,通常波段數少於 15 個(Landsat、SPOT、RapidEye、WorldView-2/3 等)。由於每個波段可用的能量相對少,偵測器必須取樣較大的面積(像元)才能收集到偵測亮度差異所需的最低光能,因此多光譜影像的像元通常比全色影像大:例如 Landsat 全色波段為 15 m、多光譜波段為 30 m。Landsat TM 在 7 個波段蒐集資料,光譜解析度高於早期的 MSS (Garg, 2024, pp. 15–16)。
3. 高光譜影像 由成像光譜儀(如機載的 AVIRIS)記錄,包含上百個窄波段(10–20 nm);它運用光譜學技術——依光線打到物體時的行為辨識材料——為影像中每個像元取得多條光譜 (Garg, 2024, p. 16)。
| 全色系統 | 多光譜系統 | 高光譜系統 | |
|---|---|---|---|
| 光譜範圍(μm) | 0.43–0.72 | 0.43–0.72 與 0.75–0.95 | 0.47–2.50 |
| 波段 | 單波段、黑白灰階影像 | 數個波段 | 10 至 100 餘個波段 |
| 代表衛星 | QuickBird、SPOT、IKONOS | Landsat、IRS、SPOT、QuickBird、IKONOS | ASTER、Hyperion、MODIS、EO-1 |
| 空間解析度 | 次公尺級 | 最高約 0.5 m | 最高約 2 m |
| 典型應用 | 地球觀測與偵察 | 綠—紅—紅外組合偵測植生;藍—近紅外—中紅外看水深、植生覆蓋、土壤水分、火災等 | 農業、礦物學、地質、化學成像、環境等 |
表:三類感測器系統比較(整理自 Garg, 2024, pp. 16–17, Table 1.2)。三者共同的限制是受太陽照明與雲量影響:極區有季節性照明變化,赤道帶則持續多雲(Garg, 2024, p. 17)。
三、彩色合成影像
人類視覺系統能分辨許多顏色,卻只能分辨少數灰階。因此以至少三個多光譜波段的資料就能產生彩色影像:每個波段對應一種顏色,疊合成彩色合成影像。多光譜影像的每個波段可一次一個以灰階顯示,或三個波段一組以彩色合成顯示;單一波段的黑白影像也可把 DN 值範圍切成若干均質區間、各指定一種顏色,做成假彩色(pseudo color)影像。彩色合成使用紅、綠、藍三原色,以不同比例疊加可產生大量顏色,分為自然色與假色兩類 (Garg, 2024, p. 17)。
1. 自然色合成(natural color composite) 把可見光的紅、綠、藍波段分別指定給紅、綠、藍色頻顯示,例如 Landsat TM 的 band 3(紅)給紅色、band 2(綠)給綠色、band 1(藍)給藍色,結果與我們平常看到的地面一致:植生呈綠色、不透水面呈淺灰與棕色。因為只用可見光頻道,它適合分析水體狀態、水體穿透與泥沙沉積,也用於人造物與都市區。但稀疏植生與植生種類不易偵測;雲與雪都呈白色而難以區分;淺水與土壤也難分辨。自然色影像對比常偏低、略帶霧感,主要是大氣對藍光散射所致 (Garg, 2024, p. 18)。
2. 假色合成(false color composite, FCC) 人為指定藍、綠、紅三色給「本來不屬於」這些顏色的波長區段,讓我們看見人眼看不到的波長(近紅外及以上)。使用近紅外等波段能增加光譜分離度、提高判釋性。標準假色把綠光(0.5–0.6 μm)指定為藍色、紅光(0.6–0.7 μm)為綠色、近紅外(0.7–0.8 μm)為紅色;物體在影像中的顏色與實際顏色無關,故稱假色。因為植生在近紅外反射極高,在假色影像中呈各種深淺的紅色,依植生種類、健康、葉片結構、狀況與含水量而異 (Garg, 2024, pp. 18–19)。
紅外組合的假色影像在辨識植生、作物、土壤與濕地時非常常用:植生呈紅色,愈健康愈鮮豔;深紅通常是闊葉林或較健康的植生,淺紅是稀疏植生或草地;土壤由深到淺棕;都市區呈青藍色,有時依組成呈黃或灰;雲、雪、冰呈淺青或白;闊葉樹比針葉樹紅得淺;清水呈深藍,濁水呈青色;人口稠密的都市區呈淺藍。以 SPOT 多光譜影像為例,常見的顯示方式是 band 3(NIR)給紅、band 2(紅)給綠、band 1(綠)給藍 (Garg, 2024, p. 19)。
| 合成方式 | Landsat 8/9 OLI(R, G, B) | Sentinel-2 MSI(R, G, B) | 典型外觀 |
|---|---|---|---|
| 自然色 | B4, B3, B2 | B4, B3, B2 | 植生綠、水深藍、市區灰棕,略帶霧感 |
| 標準假色(近紅外) | B5, B4, B3 | B8, B4, B3 | 植生紅、水近黑、市區青藍 |
| 短波紅外假色(都市/裸地) | B7, B6, B4 | B12, B11, B4 | 植生綠、市區與裸地紫紅/棕、水深藍,較不受霧霾影響 |
表:本課程常用衛星的波段組合(補充整理,非引自教材;第 2 週實作會在 GEE 中實際切換這些組合)。
思考 在標準假色影像中,高雄的柴山、愛河、鹽埕市區、旗津沙灘、林園工業區各會呈現什麼顏色?先用第伍節的光譜曲線推論,第 2 週上機驗證。
肆、電磁波譜與電磁能
一、波的模型:波長、頻率與速度
遙測技術能在電磁波譜的各種波長區段拍攝地表影像,一張遙測影像最主要的特徵之一,就是它代表電磁波譜的哪個波長區段:有些影像以可見光與近紅外的反射太陽輻射拍攝,有些則是地表在熱紅外區段發射能量的量測 (Garg, 2024, p. 41)。
電磁能可用兩種方式描述:波,或帶能量的粒子(光子)。在波模型中,電磁能以正弦波形式在空間傳播,波形由互相垂直的電場與磁場構成,「電磁」一詞即由此而來。地表最重要的電磁能來源是太陽,提供可見光與熱。電磁波譜非常寬,從極低頻到極高頻、從極長波長到極短波長;它不需要介質,在大氣中以光速(約 3 × 10⁸ m/s)行進 (Garg, 2024, p. 41)。
相鄰兩個同相位波峰之間的距離稱為波長(λ),以公尺或其倍數表示——奈米(nm,10⁻⁹ m)、微米(μm,10⁻⁶ m)或毫米(mm);單位時間內通過某點的波峰數稱為頻率(f),單位為 Hz 或 GHz。三者關係為 (Garg, 2024, p. 42):
λ = v / f
也就是波長與頻率成反比:波長愈短,頻率愈高。遙測中許多感測器量測反射的太陽光,有些偵測地物發射的能量,有些則自備能源量測反射能量;要理解遙測原理、正確解讀資料,都需要對電磁能的特性與交互作用有基本認識 (Garg, 2024, p. 42)。
補充計算 雷達通常以頻率命名波段。Sentinel-1 的 C 波段中心頻率約 5.405 GHz,代入 λ = v/f = (3 × 10⁸ m/s) ÷ (5.405 × 10⁹ Hz) ≈ 0.0555 m ≈ 5.6 cm;這個波長遠大於雲滴與雨滴,所以幾乎不受雲雨影響(散射原理見第伍節)。同理,光學感測器習慣以波長(μm 或 nm)標示波段,例如 Sentinel-2 的紅光波段中心約 665 nm。
二、粒子的模型:波長與能量
電磁輻射也可視為由許多離散的單位——光子(photons)或量子(quanta)——組成,單一光子所帶的能量(焦耳)為 E = h · f,其中 h 為 Planck 常數(6.626 × 10⁻³⁴ J·s),f 為頻率。簡單地說,電磁輻射作功的能力與頻率成正比。結合 λ = v/f,光子能量與波長的關係為 E = h · v / λ,是一個反比關係:波長愈短,能量愈高。對地球觀測的意涵是,在較長波長要偵測到可辨識的能量訊號較為困難 (Garg, 2024, p. 55)。
這個關係解釋了遙測系統設計中一個常見的取捨:波長較長的波段(如熱紅外)每個像元能收到的能量較少,感測器必須用較大的像元「蒐集」足夠能量,所以 Landsat 8/9 熱紅外原始解析度為 100 m,而可見光為 30 m;同樣道理也解釋了上一節多光譜波段像元為何比全色波段大(補充;參見 Garg, 2024, pp. 15–16)。
三、黑體輻射:為什麼不同波段「看」不同東西
黑體輻射是指任何受熱物體所發射的光譜,其光譜強度的峰值頻率隨發射體的溫度升高而增加。「黑體」一詞由 Kirchhoff 於 1860 年提出,指一種理想化的物體:吸收所有落在其上的電磁輻射,不穿透也不反射 (Garg, 2024, p. 53)。峰值波長可由 Wien 位移定律估算:λmax = b / T,其中 b 為 Wien 位移常數 2.898 × 10⁻³ m·K,T 為絕對溫度 (Garg, 2024, p. 57)。
| 發射體 | 溫度(約) | 峰值波長(Wien) | 遙測上的意義 |
|---|---|---|---|
| 太陽 | 6000 K | ≈ 0.48 μm(可見光) | 光學遙測量測的是地表「反射」的太陽輻射;波段設計集中在 0.4–2.5 μm(補充計算) |
| 野火、火山 | 800 K | ≈ 3.6 μm(中紅外) | 最大發射落在 3–5 μm,在此範圍運作的感測器適合繪製火災與溫度(Garg, 2024, p. 55) |
| 地表 | 300 K | ≈ 9.7 μm(熱紅外) | 熱紅外遙測量測的是地表自身「發射」的能量,Landsat TIRS 波段設在 10.6–12.5 μm(補充計算) |
由此可知:在可見光與近紅外區段,地表反射的太陽能遠大於地表自身的發射(地表 300 K 在 0.5 μm 幾乎不發射),感測器量到的是反射;在 8–14 μm 區段則相反,地表發射的能量成為主角,白天量到的訊號中仍以發射為主。3–5 μm 是兩者交會的區段,白天同時混有反射與發射,判讀時要特別小心(補充)。
四、電磁波譜的組成
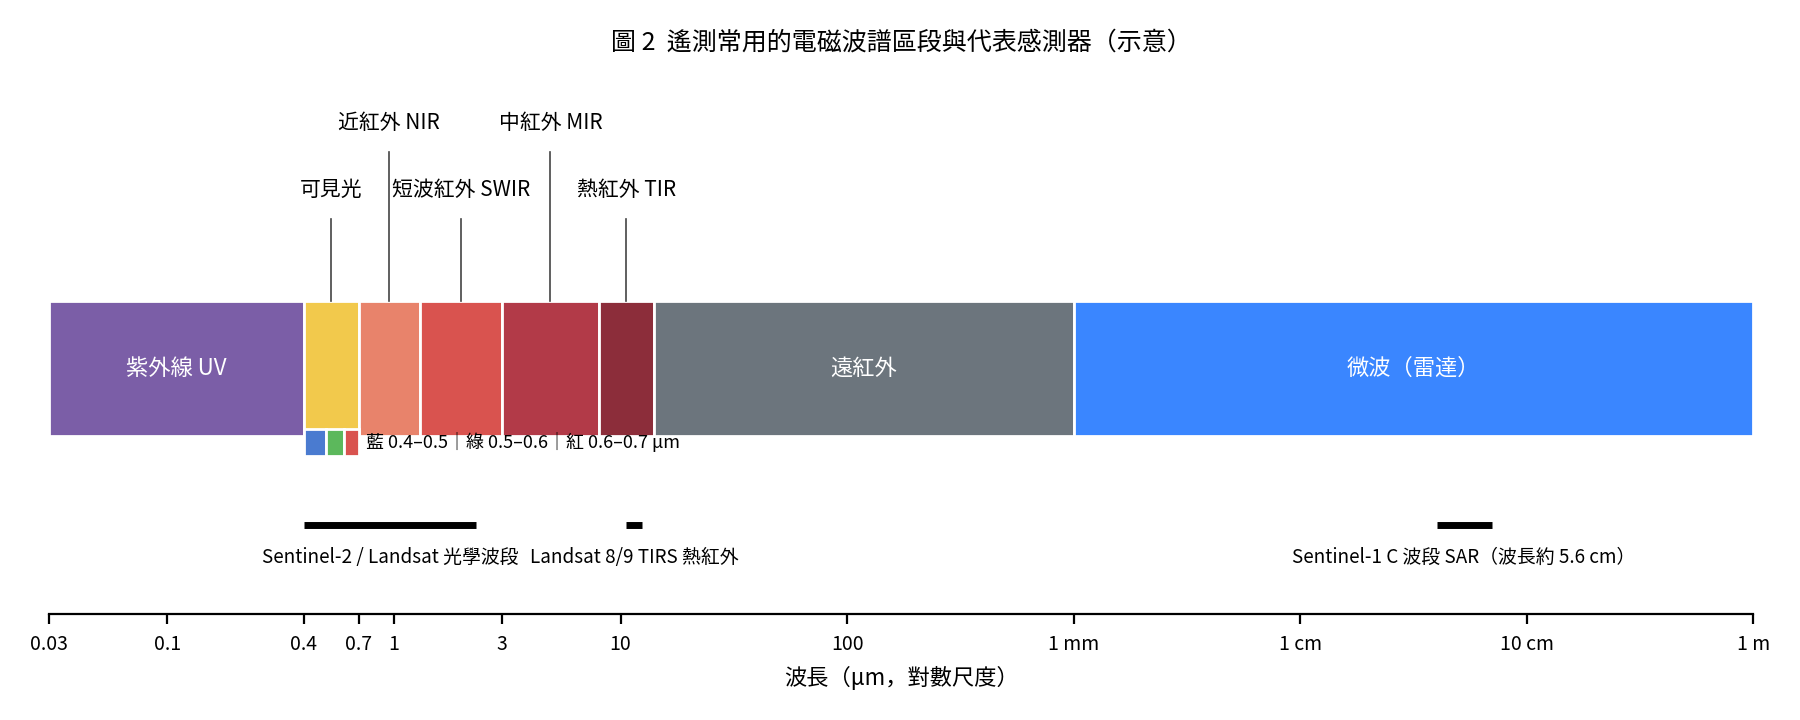
電磁波譜從短波長到長波長,依序為 γ 射線與 X 射線、紫外線、可見光、紅外線、微波與無線電波;波譜中的某一段波長區間通稱為波段(band)、頻道(channel)或區域(region)(Garg, 2024, p. 42)。遙測常用區段整理如圖 2 與下表(波長界線為常用的概略值,各教材略有出入)。
| 區段 | 波長(概略) | 遙測上的意義 |
|---|---|---|
| 紫外線 UV | 0.03–0.4 μm | 多被臭氧吸收、散射極強,遙測用途有限(Garg, 2024, pp. 48, 51)。 |
| 可見光(藍/綠/紅) | 0.4–0.7 μm(藍 0.4–0.5、綠 0.5–0.6、紅 0.6–0.7) | 人眼可見;藍光受 Rayleigh 散射最強,影像易受霧霾影響(Garg, 2024, pp. 51–52)。 |
| 近紅外 NIR | 0.7–1.3 μm | 健康植生反射極強、水體幾乎不反射,是植生與水體判別的關鍵波段(Garg, 2024, pp. 57–59)。 |
| 短波紅外 SWIR | 1.3–3 μm | 對植物與土壤含水量敏感;水分吸收帶位於約 1.45、1.95 μm(Garg, 2024, p. 48;補充)。 |
| 中紅外 MIR | 3–8 μm | 高溫物體(火災、火山)發射峰值所在(Garg, 2024, p. 55)。 |
| 熱紅外 TIR | 8–14 μm | 地表常溫發射峰值所在,用於陸地與海面溫度(Garg, 2024, p. 9)。 |
| 微波 | 1 mm–1 m | 可穿透雲雨、日夜成像;雷達/SAR(Garg, 2024, pp. 10, 45)。 |
伍、電磁波與大氣的交互作用
大氣是包圍地球的氣體層,含有氮、氧、二氧化碳、臭氧、水氣等氣體。所有電磁輻射都要穿過大氣,過程中會發生多種改變輻射的現象。輻射會「兩次」穿越大氣:一次是從太陽到地表,一次是被地表反射或發射後傳向感測器;大氣中的粒子與氣體因此與輻射交互作用兩次。當輻射打到物體時稱為入射輻射,對地球而言最強的入射來源是太陽,其次是滿月,但後者的輻射能只有太陽的約百萬分之一 (Garg, 2024, p. 45)。
大氣交互作用之所以重要,在於地表反射或發射的輻射所攜帶的資訊,在穿越大氣時被折射、反射、散射、吸收與穿透等機制修改了。這些係數在理論上難以計算,必須由實驗決定;對地球觀測而言,較容易量測的是特定波長下反射能量占入射能量的比例,即光譜反射率。交互作用的程度取決於介質的組成與物理性質、入射輻射的波長或頻率,以及入射角 (Garg, 2024, pp. 45–46)。
一、穿透與折射
穿透是入射輻射通過大氣抵達地表的過程,此時介質對該輻射是透明的。輻射穿過密度不同的介質(如從空氣到水)時,會因速度改變而發生折射(偏離原路徑)。可見光與無線電波長能以很少的大氣交互作用穿透 (Garg, 2024, p. 47)。
二、吸收與大氣窗
吸收發生在大氣粒子與氣體不讓電磁輻射完全穿透時;地物表面也會吸收,吸收量取決於物體的物理化學性質與波長區段——例如鐵器比木器吸收更多能量,在陽光下曝曬一段時間後會更熱。某些波長受吸收的影響遠大於散射,紅外線與比可見光短的波長(如紫外線)尤其如此,後者幾乎所有入射能量都被吸收;在遠紅外區,大部分輻射被大氣吸收 (Garg, 2024, pp. 47–48)。
被大氣粒子與氣體吸收的波譜區段稱為吸收帶。吸收量取決於入射波長與大氣中粒子及氣體(臭氧、水氣、氧、二氧化碳、氮氧化物等)的特性。造成大氣吸收的主要氣體有三:二氧化碳集中在低層大氣,因人類燃燒化石燃料而吸收增強;臭氧集中在平流層上部,負責吸收大部分短波長高能量的紫外線,阻止其進入低層大氣;水氣的時空變化極大,是隨時間與地點變動的吸收體。水與二氧化碳分子的吸收帶集中在近紅外到遠紅外(0.7–15 μm)(Garg, 2024, p. 48)。
大氣吸收會改變被觀測目標的表觀光譜特徵;不過大氣對微波輻射幾乎是透明的。吸收最少、穿透率最高的波長區間最適合取得影像,這就是大氣窗(atmospheric windows)的概念:大氣讓輻射通過的能力稱為穿透率(transmissivity),隨波長而異。在光學遙測中,可見光與紅外區(0.40–2.50 μm)內的許多波長大多能穿透大氣,與地表交互作用後再反射回感測器;被動與主動遙測都在大氣窗內運作才能取得最佳影像 (Garg, 2024, pp. 48–50)。
| 主要大氣窗(概略) | 說明 |
|---|---|
| 0.4–1.3 μm(可見光—近紅外) | 穿透率高,是多數光學衛星的主力波段,但需避開約 0.94 μm 的水氣吸收(補充)。 |
| 1.5–1.8、2.0–2.5 μm(短波紅外) | 夾在 1.4 與 1.9 μm 兩個強水氣吸收帶之間;Landsat 的 SWIR 兩個波段與 Sentinel-2 的 B11、B12 即設在這裡(補充)。 |
| 3–5 μm(中紅外) | 用於高溫目標(火災)偵測(Garg, 2024, p. 55)。 |
| 8–14 μm(熱紅外) | 地表發射峰值所在,中間約 9.6 μm 有臭氧吸收(補充);Landsat 熱紅外波段設在 10.6–12.5 μm。 |
| > 1 mm(微波) | 大氣幾乎透明,雷達可全天候運作(Garg, 2024, p. 48)。 |
感測器的波段設計即刻意避開吸收帶、落在大氣窗內;反過來說,大氣成分的遙測(如 Sentinel-5P 量 NO₂)則是刻意觀測吸收帶,從吸收的多寡反推氣體濃度——這是專題二的原理(補充)。
三、散射:三種類型
散射是大氣中懸浮粒子與氣體改變電磁輻射方向的現象,在真實世界比反射更常見。它取決於大氣中粒子的數量與大小、入射波長,以及輻射穿越的大氣厚度。散射不改變電磁波的速度與波長,也不轉換能量,只改變能量的空間分布;大氣中氣體與氣膠對輻射的散射會使遙測影像品質劣化、物體模糊,最明顯的是被大氣散射朝向感測器的太陽輻射會讓影像呈現霧狀(hazy)外觀。依入射波長與所遇到的氣體分子、塵粒或水滴大小,散射分為三種:Rayleigh 散射、Mie 散射與非選擇性散射 (Garg, 2024, p. 50)。
| 類型 | 波長依存 | 有效粒子(直徑) | 對影像的影響 |
|---|---|---|---|
| Rayleigh 散射 | ∝ λ⁻⁴ | 遠小於波長(< 0.1 μm)的氣體分子,主要是 O₂、N₂ | 分子吸收高能量輻射再放出;散射與波長四次方成反比,影響短波長可見光,造成藍天與影像的霧霾(pp. 50–51)。 |
| Mie 散射 | λ⁰ 至 λ⁻⁴ | 與波長尺寸相當(0.1–10 μm)的球形粒子:煙、塵、霾、花粉、水滴(低層大氣 4–5 km) | 陰天下的物理散射,影響所有可見光波長;濃霾條件下造成光學波段多光譜影像整體劣化(pp. 51–52)。 |
| 非選擇性散射 | λ⁰(與波長無關) | 遠大於波長(> 10 μm)的水滴、塵、霧、雲 | 霧與雲的物理散射,所有可見光波長被均等散射,因此雲霧呈白色(pp. 51, 53)。 |
表:三種大氣散射過程摘要(整理自 Garg, 2024, pp. 50–51, Table 2.3)。
Rayleigh 散射 主要來自大氣氣體(O₂、N₂ 分子),發生在粒子尺寸遠小於波長時,散射量 ∝ 1/λ⁴。因此藍光(短波長)的散射遠強於紅光,天空才會是藍的;日落時陽光斜射、穿越較厚的大氣,短波長被強烈散射掉,只剩橙紅到達眼睛。藍光的散射約為紅光的 4 倍,紫外線約為紅光的 16 倍。正因如此,多光譜遙測資料中藍光部分的用途相對有限;航空攝影則以特殊濾鏡濾除大氣霧霾散射的藍光 (Garg, 2024, pp. 51–52)。
Mie 散射 發生在粒子直徑約等於波長時,由低層大氣(4–5 km)中的花粉、塵、煙、水滴等造成,可能與散射面的波長特性有關。晴朗大氣同時存在 Rayleigh 與 Mie 散射。在濃霾條件下,Mie 散射會使光學波段的多光譜影像整體劣化;煙塵愈多,紫光與藍光被散射得愈多,只剩較長的橙紅波長到達眼睛 (Garg, 2024, p. 52)。高雄秋冬的空污季節,影像的霧霾效應多屬此類(補充)。
非選擇性散射 發生在低層大氣粒子直徑遠大於波長時,主要由水滴造成,在可見光與紅外全區均等散射,因此與波長無關,雲霧呈白色。雲散射所有波長的光,阻擋大部分能量到達地表,所以光學遙測無法穿透雲層;雲還有次要效應——在地表產生陰影區,並貢獻自身的輻射到感測器。這使多雲多霧地區的影像判釋與分析變得困難;散射可嚴重降低遙測資料的資訊量,造成對比損失,有時難以區分物體 (Garg, 2024, p. 53, Fig. 2.8)。
四、從大氣交互作用到大氣校正(第 3 週預告)
電磁能從太陽到地表再回到感測器,兩次穿過大氣;氣體吸收與分子、氣膠散射同時影響入射與反射輻射。把大氣效應從衛星量到的大氣頂(top of atmosphere, TOA)反射率中移除、還原真實地表反射率的程序,稱為大氣校正。大氣對遙測資料的主要效應有三:下行漫射輻照度、上行大氣輻射(路徑輻射)與大氣穿透率 (Garg, 2024, p. 61)。
到達感測器的光並不等於地物反射的光。輻射(radiance)是輻射量,屬絕對值;反射率(reflectance)是打到物體的輻射量與反射量的比值,是兩個值的比。要取得地表本質的資訊,必須先從量測值中扣除大氣的影響;遙測影像永遠是大氣與地表資訊的耦合,要把兩者準確拆開並不容易 (Garg, 2024, p. 61)。
與課程的連結 (1) 第 3 週的輻射校正與大氣校正處理的就是本節的散射與吸收;GEE 提供的 Landsat Collection 2 Level-2 與 Sentinel-2 Level-2A 資料已是地表反射率產品,但你仍需知道它們「修掉了什麼」。(2) 第 8 週的雲遮罩與影像合成,處理的是非選擇性散射造成的雲與雲影。(3) 第 4 週 LST 反演的大氣修正、專題二的 NO₂ 反演,都建立在吸收帶的原理上。(4) 前測第 2、3 題即對應本節概念。(補充)
陸、電磁波與地表的交互作用
一、能量平衡
遙測量測的是從表面反射回感測器的能量。入射到地表的能量 Ei 會被反射、散射、穿透或吸收,以特定波長 λ 的能量平衡關係表示 (Garg, 2024, p. 46):
Er(λ) = Ei(λ) − [Es(λ) + Et(λ) + Ea(λ)]
其中下標 r、i、s、t、a 分別代表反射、入射、散射、穿透與吸收。對特定波長,反射能量占入射能量的比例稱為光譜反射率(spectral reflectance)(Garg, 2024, p. 46)。因為入射能量固定,三者此消彼長:植生在紅光「反射低」是因為葉綠素「吸收高」;清水在近紅外「反射低」是因為水對近紅外「吸收高」(補充)。
二、四種反射型態
反射由相對於入射波長而言平滑的表面造成。在遙測中,反射也依「回傳能量的方向」與感測器的關係來描述,可分為四種 (Garg, 2024, pp. 46–47):
- 鏡面反射(specular):反射角與入射角相等且相反,入射輻射以單一、可預測的方向彈離物體表面;反射能量的多寡取決於材料、波長區段與大氣狀況。平滑表面(如鏡面般的物體)屬鏡面反射體,散射方向主要遠離入射方向,因此這類物體在影像上呈暗色至黑色。
- 漫反射(diffuse/Lambertian):各方向反射率相等。粗糙表面屬漫反射體,把入射能量散向各方向(包括感測器),因此在影像上呈淺色調。多數自然地物的反射介於純鏡面與純漫反射之間,這個範圍影響我們如何記錄某些表面、如何(幾何上)使用感測器。
- 角反射(corner reflector):常見於微波影像,特別是建物:垂直結構(建物、柱、船)與水平面(地面或海面)形成直角所造成的散射,回波極強,呈非常亮的反應。
- 體散射(volume scattering):植生冠層、海冰等物體會表現體散射,後向散射能量從許多難以界定的位置射出,在雷達影像上呈淺色調。
判讀微波影像時必須認知四種機制同時存在,會大幅改變複雜地表變化所造成的色調差異;相較之下,以太陽為能源的可見光/紅外影像,判釋者可以專注在色調變化上 (Garg, 2024, p. 47)。「平滑」與「粗糙」是相對於波長而言:對 5.6 cm 的 C 波段雷達,平靜水面是鏡面(影像上黑)、市區是角反射(極亮);同一片海面在可見光影像中,因為波浪相對於 0.5 μm 的波長極為粗糙,反而接近漫反射(補充)。
三、光譜特徵曲線
地表各種地物以不同方式反射與吸收太陽輻射。物體的反射特性取決於其物理化學性質、表面粗糙度,以及輻射的入射角與波長。將某一表面的反射率視為波長的函數量測並繪製,就是光譜反射曲線或光譜特徵(spectral signature),它量的是表面在特定波長反射能量的百分比。不同物體在不同波長的特徵,讓我們能依其反射反應清楚區分它們 (Garg, 2024, p. 57)。
兩種物體只要在某個波長區段的反射率不同,就能因為在影像上呈現不同色調(顏色)與紋理而被辨識;在多光譜影像中,物體的反射率更容易分離。多光譜感測器能偵測反射模式的細微變化,正是辨識各種目標的基礎。把波長放在 x 軸、反射率放在 y 軸,就能畫出光譜反射曲線;比較不同物體的反射模式可輕易得到有用資訊 (Garg, 2024, p. 57)。
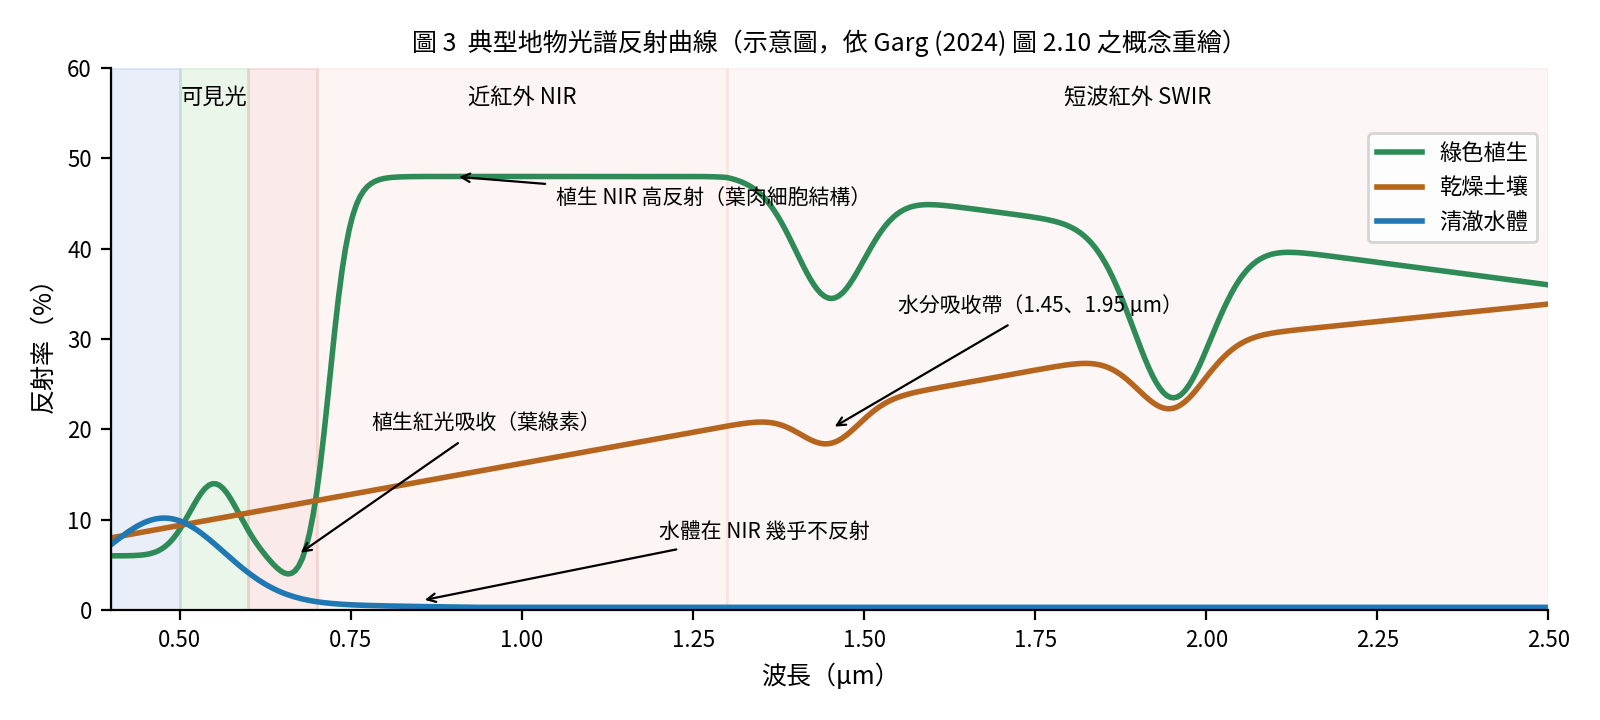
植生 可見光區因葉綠素吸收藍光與紅光而反射偏低,僅綠光有一個小峰(所以葉子看起來是綠的);進入近紅外區反射率急遽升高、可達約 50%,這是葉肉細胞結構對近紅外強烈散射所致,與葉綠素無關;短波紅外區則受葉片水分吸收(約 1.45、1.95 μm)影響而下降 (Garg, 2024, pp. 57–59;細胞結構與吸收帶為補充)。因此「紅光低、近紅外高」的落差(紅邊,red edge)是植生最鮮明的光譜特徵,也是植生在標準假色影像中呈紅色的原因;植生愈健康、葉面積愈大,這個落差愈大(補充)。
水體 反射率最多只有約 10%,集中在藍綠光,清澈水體因較短波長反射較強而偏藍,在紅光與近紅外則較暗;近紅外幾乎完全不反射,因此水體在近紅外影像中呈黑色。含藻類的水因葉綠素吸收較多藍光、反射綠光而偏綠 (Garg, 2024, p. 59)。含泥沙的濁水在紅光反射會上升,這是自然色影像中愛河或高屏溪出海口呈黃褐色的原因(補充)。
乾燥土壤 反射率隨波長平緩上升,可達 30–40%,曲線相對平滑;含水量、有機質與鐵氧化物含量會改變其高低(前者為 Garg, 2024, p. 59;後者為補充)。
三者反射率的量級排序——植生最高可達 50%、土壤 30–40%、水最多 10% (Garg, 2024, p. 59)——請記住,這是判讀影像明暗的基本依據。
四、光譜反射率如何量測
光譜反射率可在實驗室量測、在野外以光譜輻射計(spectroradiometer)量測,或由飛機與衛星上的感測器擷取;實驗室與野外量測相當耗時。衛星感測器偵測並記錄地物反射的能量,能蒐集到的光譜反射資料點數取決於感測器的光譜解析度——例如 Landsat TM 在藍、綠、紅各一個波段,近紅外與中紅外三個波段,熱紅外一個波段,共七個取樣點。野外光譜輻射計是可攜、易操作的儀器,能量測多個波長區段的輻射強度,並描繪各種物體隨波長變化的反射模式(光譜特徵);量測前需以硫酸鋇(BaSO₄)鍍膜的參考板校準,參考板為 Lambertian 表面,向各方向均勻反射,其值視為 100% 反射,作為計算反射率百分比的基準 (Garg, 2024, p. 59)。這類野外量測常用於蒐集影像分析的地面實況(ground truth)、分類精度評估、植生生長模式與作物產量估算 (Garg, 2024, p. 61)。
伏筆 衛星只在少數幾個波段「取樣」光譜曲線。第 4 週的光譜指標就是用這些取樣點做算術:NDVI 用「近紅外減紅光」放大植生的紅邊落差;NDWI 用「綠光減近紅外」放大水體在近紅外的低反射;NDBI 用「短波紅外減近紅外」凸顯建成區。看懂本節的曲線,就看懂了這些指標為什麼這樣設計(補充)。
柒、遙測的「多」概念
「多概念」(multi-concept)是遙測資料獲取與分析的關鍵概念之一,包括多階段(高度)、多解析度(像元大小)、多光譜(波段)、多感測器、多時期(日期)、多用途、多方向、多學科與多主題 (Garg, 2024, pp. 19–20)。它提供一個有用的檢核表:規劃一項遙測分析時,可以逐項問自己需要哪一種「多」(補充)。
| 概念 | 內容(Garg, 2024, pp. 20–22) | 對應本課程 |
|---|---|---|
| 多階段(multistage) | 資料可從不同高度的平台取得:衛星、高空、低空、無人機、氣球到地面觀測;平台愈低,涵蓋面積愈小但細節愈多,選擇取決於製圖所需的細節。多平台資料的組合有助於更可靠、準確的資訊萃取,特別是需要地面驗證時(p. 20)。 | 第 6 週 UAV 講座談的正是無人機與衛星的尺度互補。 |
| 多解析度(multi-resolution) | 不同像元大小定義空間解析度:解析度愈高,地物細節愈多但涵蓋面積愈小;低解析度涵蓋大範圍但只顯示概略特徵。高解析度影像價格較高、所需影像數量多、儲存與運算需求大。例如劃定森林範圍用中解析度即可,辨識樹種則需極高解析度(pp. 20–21)。 | 專題規模為全高雄市,Landsat 30 m 與 Sentinel-2 10 m 是合理的選擇。 |
| 多波段(multi-band) | 電磁波譜各區段(可見光、紅外、熱紅外、微波等)的個別波段。地物在各波長區段看起來不同,多波段影像才能正確辨識;也才能做出彩色合成供判釋(p. 21)。 | 第 4 週光譜指標即建立在多波段上。 |
| 多感測器(multi-sensor) | 不同感測器提供同一區域不同解析度、不同波長區段的資料,有助於辨識地物;資料融合技術可合併兩種感測器的最佳資訊(p. 21)。 | 專題可搭配 Landsat 熱紅外與 Sentinel-2 高解析光學。 |
| 多時期(multi-temporal) | 同一衛星對同一區域定期重複成像可研究變遷;不同衛星的影像也能縮短時間間隔。特別適合洪水、作物生長、森林火災等動態事件(p. 21)。 | 第 8–9 週時間序列與變遷偵測;四個專題皆為時空變遷分析。 |
| 多方向(multi-direction) | 非垂直的觀測角度能提供更多資訊,用於建立地形 3D 模型與監測變遷(p. 22)。 | 第 2 週平台與感測器會提到立體成像。 |
| 多學科(multi-disciplinary) | 由不同專長的判釋者與專家組成團隊,能從影像萃取更多資訊;遙測本質上是跨領域學科(p. 22)。 | 專題小組分工:資料處理、程式、統計、視覺化與報告。 |
| 多主題(multi-thematic) | 數位影像「一次寫入、多次讀取」,同一組影像可萃取水體、植生、土地利用、道路、都市等多種主題(p. 22)。 | 同一組高雄 Landsat 影像可同時服務熱島、擴張與海岸線三個專題。 |
| 多用途(multi-use) | 同一組影像可用於全球變遷、集水區分析、植生監測等不同應用;公路工程師與灌溉工程師會從同一幅影像萃取不同資訊(p. 22)。 | 期末 GEE App 的公開分享,讓成果能被不同使用者再利用。 |
捌、遙測的優勢、限制與資料來源
一、優勢與限制
遙測讓我們能觀測與蒐集大範圍區域的資料,包括危險、難以到達或積雪覆蓋的地區——例如全年在北極做野外調查極為困難,衛星影像卻能整年量測海冰。衛星的重複量測提供監測與量化環境變遷的獨特機會,也是以符合成本效益的方式蒐集大量資料、模擬環境、增進對地球系統理解的途徑。另一個重要面向是感測器能量測人眼看不見的波長,讓我們能量測並視覺化超出人類感官的現象 (Garg, 2024, pp. 22–23)。但它也有明確的限制,理解限制才能設計出可信的分析(下表整理自 Garg, 2024, p. 23)。
| 優勢 | 限制 |
|---|---|
|
|
這些限制會一一對應到本課程後續週次的方法:雲遮蔽→雲遮罩與影像合成(第 8 週);校正→影像前處理(第 3 週);訓練與參考資料→監督式分類與精度評估(第 5 週);野外驗證→專題以官方統計資料(環境部空品測站、國土利用調查)交叉檢核(第 7 週起);特定日期無影像→選擇重訪週期合適的衛星(第 2 週)(補充)。
二、遙測資料的來源
網際網路是尋找資料的好起點,大量基本圖資、衛星影像與數位檔案可免費下載;但基於安全考量,高敏感地區的影像不對外開放,同一區域最新或多時期的影像也未必符合研究需求,因此仍有許多資料需向商業或政府來源購買 (Garg, 2024, p. 37)。教材列出的免費來源包括 (Garg, 2024, p. 37, Table 1.4):
- USGS Earth Explorer(https://earthexplorer.usgs.gov/):最大的免費影像來源,含 Landsat、Sentinel-2、土地覆蓋資料、NASA ASTER 與 SRTM 數值高程模型及 LiDAR 資料。
- Sentinel 衛星資料(Copernicus):提供 10 m 解析度、11 個波段的 Sentinel-2 資料與 Sentinel-1 SAR 資料。教材所列的 SciHub 網址已於 2023 年由 Copernicus Data Space Ecosystem(https://dataspace.copernicus.eu)取代(補充)。
- OpenStreetMap(OSM):群眾外包的高空間解析度人文向量資料,如建物、道路與水道,擁有全世界最大的建物清單。
本課程不需要自行下載影像:Google Earth Engine 的資料目錄已將 Landsat、Sentinel、MODIS 等資料集放在雲端,直接在瀏覽器中呼叫即可;臺灣本土的福衛影像則可經國家太空中心(TASA)申請。第 2 週實作會帶大家瀏覽 GEE 資料目錄(補充)。
玖、探究式討論(小組,約 10 分鐘)
本週屬探究式學習週。請各組就下列問題之一討論並提出你們的推論與理由(不必是標準答案,重點是用本週的原理推理):
- 高雄市想每週更新一次「全市水體分布圖」。若只能選一個波段,你會選藍、綠、紅或近紅外?請用光譜反射曲線說明;再想想愛河的濁水會不會讓你的選擇失效。
- 同一天上午與下午拍攝的可見光衛星影像,何者受 Rayleigh 散射影響通常較大?(提示:太陽高度角與光線穿越大氣的路徑長度;Garg, 2024, p. 51 的日落例子)
- 為什麼 Landsat 8 熱紅外波段的原始空間解析度(100 m)比可見光波段(30 m)粗?請從波長與能量的關係,以及全色/多光譜像元大小的差異推論。
- 在標準假色影像中,柴山的相思樹林、澄清湖、鹽埕區的老市區、旗津的沙灘與林園工業區各會呈現什麼顏色?請以四種反射型態與光譜曲線說明理由。
- 請用「多概念」檢核表評估:要回答「高雄縣市合併以來不透水面擴張了多少」,你需要哪幾種「多」?哪一種是關鍵?
拾、課後自我檢核
- 請將下列區段依波長由短至長排列:微波、近紅外線、紫外線、可見光。
- 主動式與被動式遙測系統的差別為何?各舉一個感測器為例。
- 一張 8 位元、1000 行 × 1000 列、像元 30 m 的影像,DN 值範圍為何?涵蓋的地面面積是多少平方公里?
- 自然色合成與標準假色合成各用哪些波段?在標準假色中植生為什麼呈紅色?
- 藍光波段的衛星影像為什麼常顯得「霧霧的」?這是哪一種散射造成的?與波長的關係為何?
- 什麼是大氣窗?為什麼感測器的波段要設計在大氣窗內?
- 請畫出植生與水體在 0.4–1.1 μm 的光譜反射曲線草圖,並標出兩者差異最大的區段。
- 用 Wien 位移定律估算一座 1000 K 的煉鋼爐(或大林蒲的工業高溫排放)的發射峰值波長,並說明應選哪個波段區段偵測。
- 雷達影像上平靜的海面呈黑色、市區極亮,原因分別是哪種反射型態?
(參考答案要點:1. 紫外線→可見光→近紅外→微波。2. 被動式靠太陽或地表自身能量、反射式僅白天成像,如 Landsat OLI、Sentinel-2 MSI;主動式自行發射能量、隨時成像,如 Sentinel-1 SAR。3. 0–255;1000 × 1000 個像元 × 30 m × 30 m = 900 km²。4. 自然色 R-G-B 給紅綠藍波段;標準假色 NIR-R-G 給紅綠藍色頻,植生在近紅外反射極高、被指定給紅色故呈紅色。5. Rayleigh 散射 ∝ λ⁻⁴,波長愈短散射愈強,散射光朝感測器形成霧霾。6. 大氣吸收最少、穿透率最高的波長區間;在此區間感測器才能收到來自地表的訊號而非大氣。7. 植生在近紅外反射急升至約 50%、水體近零,近紅外區差異最大。8. λ = 2898 / 1000 ≈ 2.9 μm,落在短波紅外末端到中紅外,宜用 3–5 μm 區段。9. 平靜海面為鏡面反射,能量朝遠離感測器方向反射;市區為角反射,回波極強。)
下週預告
第 2 週 理論:遙測平台與感測器(衛星/航空/UAV)、空間/光譜/時間/輻射四大解析度(Garg, 2024, Ch. 3–4)|實作:探索影像與衛星資料目錄。請先閱讀 Garg (2024) 第 3 章「Various Remote Sensing Sensors and Data Characteristics」中關於四大解析度的段落,並複習本週第參節的彩色合成,下週會在 GEE 上實際操作。
參考資料
Garg, P. K. (2024). Remote sensing. Mercury Learning and Information. https://doi.org/10.1515/9781501522840(本週引用 Chapter 1: Basics of remote sensing, pp. 1–40;Chapter 2: Electromagnetic radiations and interaction with atmosphere, pp. 41–64)
Cardille, J. A., Crowley, M. A., Saah, D., & Clinton, N. E. (Eds.). (2024). Cloud-based remote sensing with Google Earth Engine: Fundamentals and applications. Springer. https://doi.org/10.1007/978-3-031-26588-4(本課程實作教材,開放取用;全書亦可於 https://www.eefabook.org 免費閱讀)